فهرست مطالب
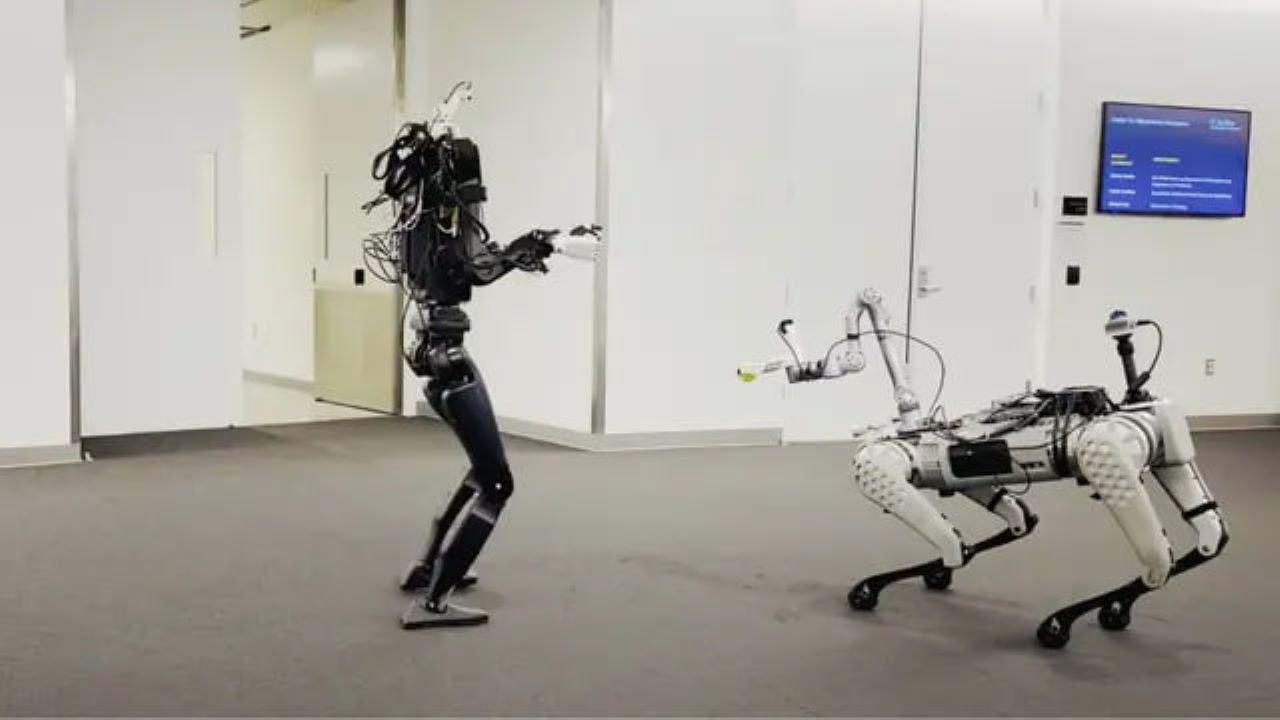
محققان دانشگاه کالیفرنیا سیستمی به نام WildLMa را طراحی کردهاند تا رباتهای چهارپا بتوانند به طور مستقل اشیا را جابهجا و در محیطهای خانگی حرکت کنند.
به گزارش تکناک، پژوهشهای رباتیک به طور مداوم در حال پیشرفت هستند تا رباتها بتوانند در زندگی روزمره انسانها وارد شوند و کارهای تکراری را انجام دهند، تا انسانها زمان بیشتری برای فعالیتهای لذتبخش داشته باشند.
اگرچه این موضوع ممکن است به نظر دور از دسترس برسد، اما محققان دانشگاه کالیفرنیای سن دیگو با تحقیقات خود در حال نزدیک کردن این فرضیه به واقعیت هستند. آنها با ساخت سیستم WildLMa میخواهند تواناییهای رباتهای چهارپا را بهبود بخشند.
محققان در مقالهای که در سایت arXiv منتشر شده است، گفتهاند: «رباتهای چهارپا با دستکاریکنندهها میتوانند کارهای بیشتری انجام دهند و حرکات پایدارتری داشته باشند، اما تحقیقات قبلی این قابلیتها را بررسی نکردهاند.»
چارچوب WildLMa به بهبود توانایی رباتها در انجام یک سری دستکاریهای محیطی (loco-manipulation) تمرکز دارد. این کارها شامل جابهجایی اشیا در زمان حرکت ربات در محیط است.
هدف این است که رباتها نهتنها بتوانند در خانهها حرکت کنند، بلکه قادر به جمعآوری اشیا، آوردن اقلام و حتی قرار دادن خریدها در محل مناسب باشند.
محققان توضیح دادند: «تصور کنید که یک ربات به طور دائم در یک خانه قرار دارد. ربات موظف است که کارهای روزمره مثل جمعآوری زبالهها یا آوردن اشیا برای افراد خانه را انجام دهد. این کار به هماهنگی و سازگاری زیادی نیاز دارد.»
چالشها در محیطهای دنیای واقعی
روشهای سنتی آموزش رباتها اغلب بر یادگیری تقلیدی استوار هستند، جایی که رباتها با مشاهده و تقلید از انسانها یاد میگیرند.
این روش در شبیهسازیها خوب عمل کرده است، اما در دنیای واقعی و در شرایط ناشناخته مشکل ایجاد میکند. محیطهای واقعی، پیچیده و غیرقابل پیشبینی هستند، بنابراین رباتها باید مهارتهای خود را با شرایط جدید تطبیق دهند.
تیم تحقیقاتی در این زمینه توضیح داد که در سیستم WildLMa سه بخش طراحی شده است تا مشکلات دستکاری رباتها در محیطهای واقعی را حل کند.
اولین بخش این است که از یک سیستم کنترل از راه دور مبتنی بر واقعیت مجازی (VR) استفاده میکند و این امکان را به انسانها میدهد که با استفاده از الگوریتمهای پیشآموزشدیده، حرکات ربات را کنترل کنند.
این روش جمعآوری دادههای آموزشی از انسانها را سادهتر میکند، چرا که اپراتورها میتوانند به طور شهودی ربات را در انجام وظایف مختلف راهنمایی کنند.
دوم اینکه، WildLMa از مدلهای زبان بزرگ (LLM) استفاده میکند تا وظایف پیچیده را به بخشهای کوچکتر و قابل انجام تقسیم نماید.
این شبیه به روشی است که انسانها برای حل مسائل از آن بهره میگیرند، یعنی کار را به قسمتهای کوچکتر تقسیم میکنند.
مدلهای زبان بزرگ با ارائه یک توالی واضح از مراحل، به ربات کمک میکنند تا وظایف طولانی و چندمرحلهای را به طور مؤثر و آسان انجام دهد.
سوم اینکه، این سیستم از مکانیزمهای توجه (Attention Mechanisms) بهره میگیرد. این فناوری به ربات کمک میکند تا در هنگام انجام وظایف، روی اشیای هدف تمرکز کند.
این مورد برای اطمینان از اینکه ربات به محیط خود دقت کند و از حواسپرتیها دور بماند، بسیار مهم است.
آموزش و آزمایشهای سیستم WildLMa
محققان عملکرد WildLMa را در آزمایشهای دنیای واقعی نشان دادهاند. آنها توضیح دادند: «علاوه بر ارزیابیهای ریاضی، ما کاربردهای عملی رباتها را هم به طور کیفی نمایش دادهایم، که از جمله میتوان به جمعآوری زبالهها از راهروهای دانشگاه یا محیطهای خارجی، کار با اشیای مفصلی و مرتب کردن اقلام روی قفسه اشاره کرد.»
این آزمایشها نشان میدهند که سیستم WildLMa میتواند کارهای مفیدی را در زندگی روزمره انسانها انجام دهد.
محققان بیان کردند: «آزمایشهای ما شامل 20 دنباله آموزشی بود که در آن موقعیت ربات، نورپردازی و نحوه قرار گرفتن اشیا در طول آموزش و آزمایش تغییر میکرد. WildLMa با استفاده از تعداد کمی پیشنمایش، مهارتهای قابل تعمیم را یاد میگیرد و در اجرای وظایف طولانیمدت موفقیت بیشتری دارد.»
توسعه WildLMa گامی مهم در پیشرفت رباتیک است. با بهبود مهارتهای دستکاری سیار رباتهای چهارپا، این سیستم راه را برای ساخت رباتهایی با قابلیتهای بیشتر و متنوعتر هموار میکند، که میتوانند در محیطهای مختلف به انسانها کمک کنند.»