
پژوهشگران دانشگاه هاروارد، سامانه نوینی از مورچه های رباتیک توسعه دادهاند که میتواند بدون نیاز به نقشه، فرمانده مرکزی یا برنامهریزی پیچیده، سازهها را بسازد و در صورت نیاز آنها را تخریب کند.
به گزارش سرویس رباتیک تکناک، این فناوری جدید، الگویی الهامگرفته از رفتار مورچههای واقعی است و میتواند مسیر آینده رباتیک خودمختار را دگرگون کند.
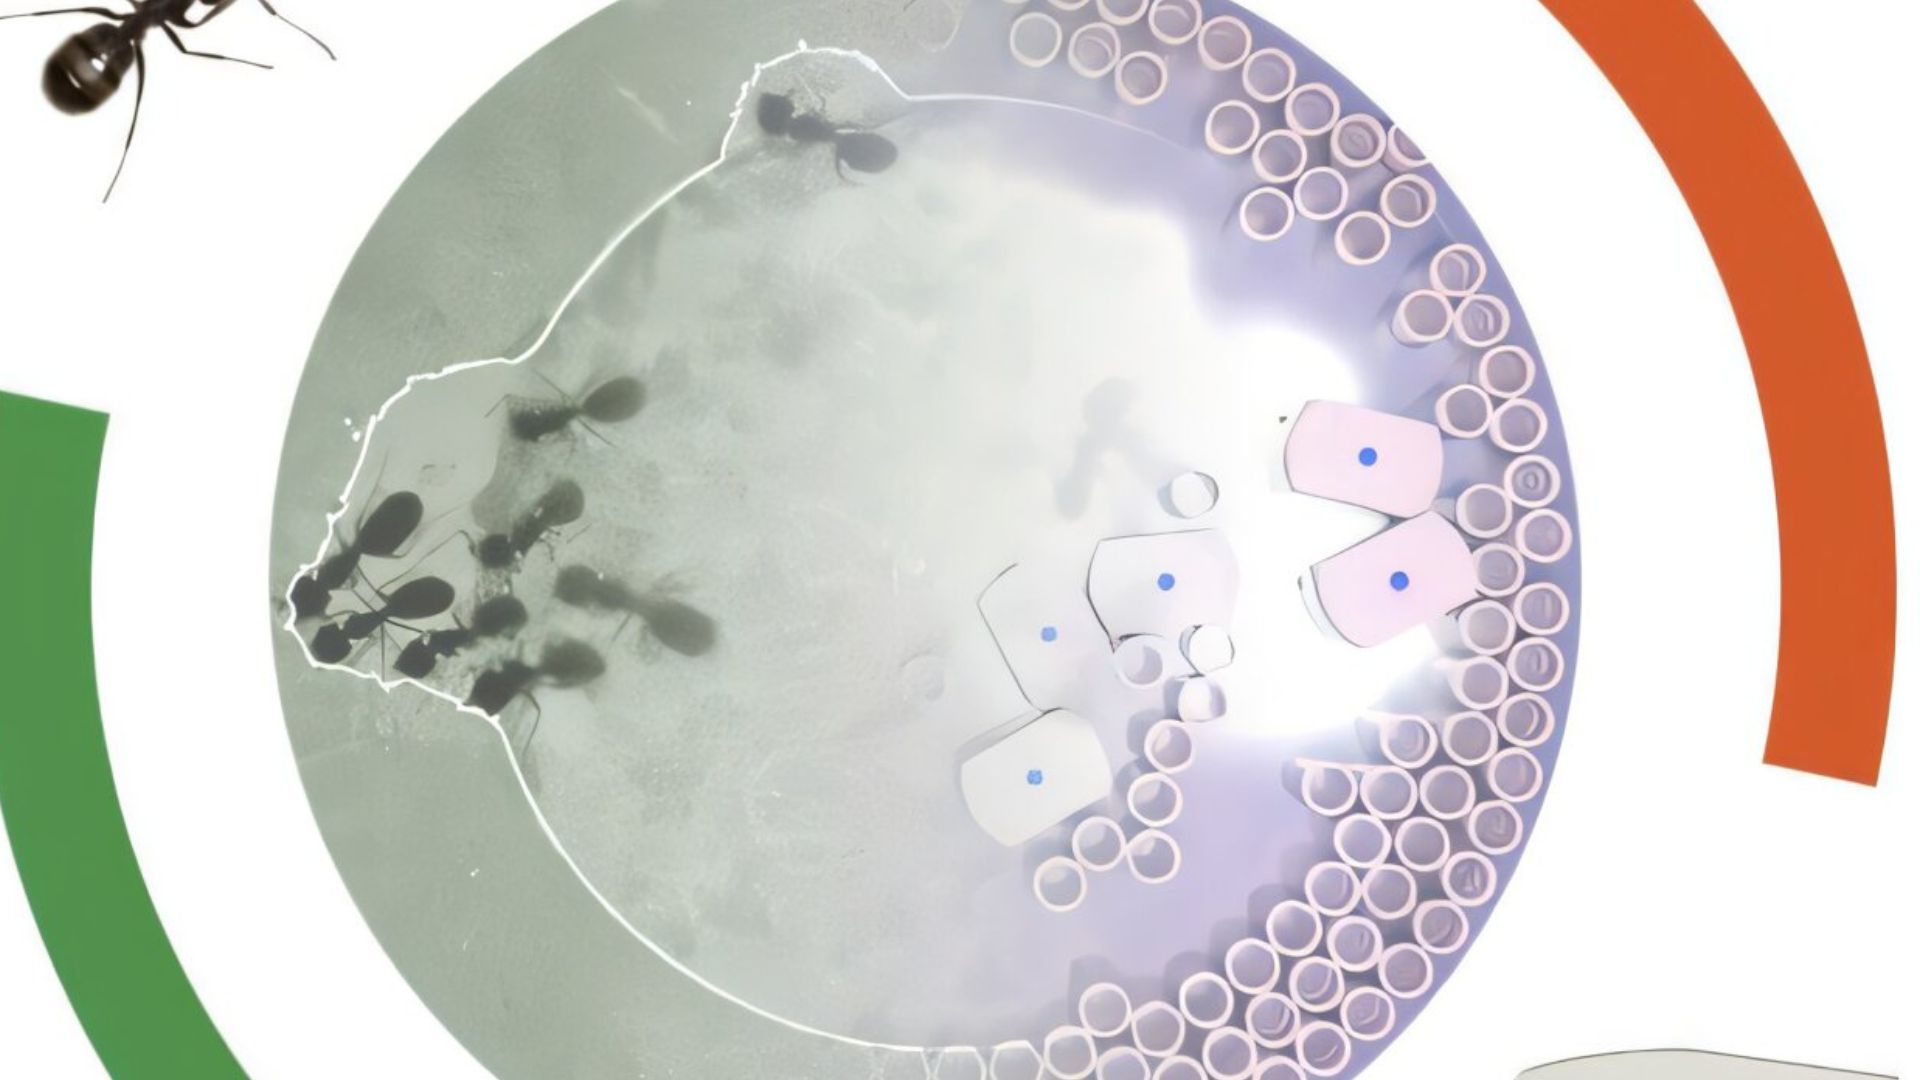
این پروژه را گروهی از محققان مدرسه مهندسی و علوم کاربردی جان ای. پالسون هاروارد (SEAS) طراحی کردهاند و این رباتها را “RAnts” نامگذاری کردهاند؛ سامانهای متشکل از واحدهای کوچک، ساده و غیرمتمرکز که بهجای تکیه بر یک مرکز کنترل از تعامل با محیط اطراف خود برای هماهنگی استفاده میکنند.
دانشمندان عنوان کردند که ویژگی اصلی این سامانه، بهرهگیری از مفهوم تازهای با عنوان «هوش برونبدنی» است. در این رویکرد، هوش و تصمیمگیری صرفا درون پردازنده یا سختافزار ربات قرار ندارد، بلکه از ارتباط مداوم میان رباتها و محیط پیرامون آنها شکل میگیرد. به بیان دیگر، محیط به بخشی از فرایند تفکر و هماهنگی تبدیل میشود.
مرتبط: آیندهای بدون فقر با ربات انساننمای اپتیموس ایلان ماسک
مورچهها در طبیعت برای ساخت لانه، یافتن غذا و سازماندهی گروهی از مواد شیمیایی موسوم به فرومون استفاده میکنند. این مواد، نشانههایی هستند که مسیر حرکت یا محل فعالیت را برای دیگر مورچهها مشخص میکنند. تیم هاروارد برای بازسازی این سازوکار طبیعی از سیگنالهای نوری استفاده کرده است.
این سیگنالهای نوری که پژوهشگران آنها را «فوتورمون» نامیدهاند، همان نقش فرومونهای طبیعی را برای مورچه رباتیک ایفا میکنند. هر ربات میتواند این میدانهای نوری را تشخیص دهد، به آنها واکنش نشان دهد و همزمان با حرکت خود، شرایط محیط را تغییر دهد. در نتیجه، یک چرخه بازخوردی پیوسته شکل میگیرد که کل گروه را هماهنگ میکند.
مزتبط: همکاری علیبابا و انویدیا برای تولید رباتهای انساننما
مرتبط: جراحی سکته مغزی با ربات از فاصله هزاران کیلومتر
مبنای رفتاری این سامانه بر اصل زیستی «استیگمرژی» استوار است. در این مدل، هر عضو گروه به تغییراتی پاسخ میدهد که دیگر اعضا در محیط ایجاد کردهاند. به این ترتیب، بدون ارتباط مستقیم و بدون دستور مرکزی، رفتار جمعی پیچیدهای شکل میگیرد.
رباتهای RAnts تنها با چند قانون ساده فعالیت میکنند. آنها سیگنالها را دنبال میکنند، بلوکها را جابهجا میکنند و در نقاط مشخص قرار میدهند. با وجود همین قوانین محدود، این رباتها قادر هستند سازههایی منظم و پیچیده ایجاد کنند.
یکی از مهمترین ویژگیهای این فناوری، توانایی تغییر سریع نقش گروه است. پژوهشگران اعلام کردهاند که تنها با تنظیم دو پارامتر اصلی، یعنی شدت دنبال کردن نور و آستانه برداشتن یا رها کردن بلوکها، کل گروه میتواند از حالت ساختوساز به حالت تخریب، تغییر وضعیت دهد. به این معنا که رباتها میتوانند در یک لحظه مانند تیم عمرانی عمل کنند و اندکی بعد، همان سازه را به صورت هماهنگ برچینند. چنین قابلیتی در سامانههای رباتیک سنتی، معمولاً نیازمند برنامهنویسی گسترده و کنترل پیچیده است.
پژوهشگران معتقد هستند که این دستاورد در مورچه رباتیک نشان میدهد برای انجام مأموریتهای بزرگ و دشوار، همیشه به ماشینهای بسیار پیشرفته با پردازندههای قدرتمند نیاز نیست. گاهی مجموعهای از عاملهای ساده، اگر درست با محیط تعامل کنند، میتوانند عملکردی مؤثرتر و انعطافپذیرتر داشته باشند.
مرتبط: چین میزبان نخستین دوره بازیهای جهانی رباتهای انساننما
پروفسور ال. ماهادوان از سرپرستهای این پروژه اعلام کرد: «مطالعه جدید ما نشان میدهد که قواعد ساده و محلی میتوانند باعث انجام وظایف پیچیده شوند؛ وظایفی که خودسازمانده، پایدار و سازگار هستند.»
وی تصریح کرد: «همچنین ما مفهوم هوش برونبدنی را معرفی میکنیم؛ جایی که شناخت جمعی تنها از درون عاملها ناشی نمیشود، بلکه از تعامل مستمر آنها با محیطی در حال تغییر پدید میآید.»
مرتبط: انقلاب در جراحی مغز با رباتی به اندازه دانه برنج
کارشناسان بیان کردند که این فناوری میتواند در آینده، کاربردهای گستردهای داشته باشد. از ساختوساز خودکار در مناطق جنگی، آلوده یا حادثهدیده گرفته تا عملیات امداد و نجات، فعالیت در معادن، مأموریتهای فضایی و اکتشاف سیارهها، همگی از حوزههایی هستند که چنین رباتهایی در آنها مفید خواهند بود.
همچنین این سامانه میتواند به عنوان بستری آزمایشگاهی برای مطالعه رفتار جمعی جانوران و تحلیل هوش گروهی مورد استفاده قرار گیرد، چرا که پژوهشگران با تغییر قواعد ساده، میتوانند الگوهای پیچیده همکاری را بررسی کنند.
یافتههای کامل این پژوهش در نشریه علمی PRX Life منتشر شده است؛ پژوهشی که میتواند آغازگر نسل تازهای از رباتهای جمعی و خودمختار در جهان باشد.