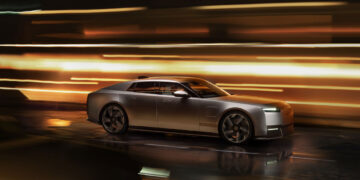

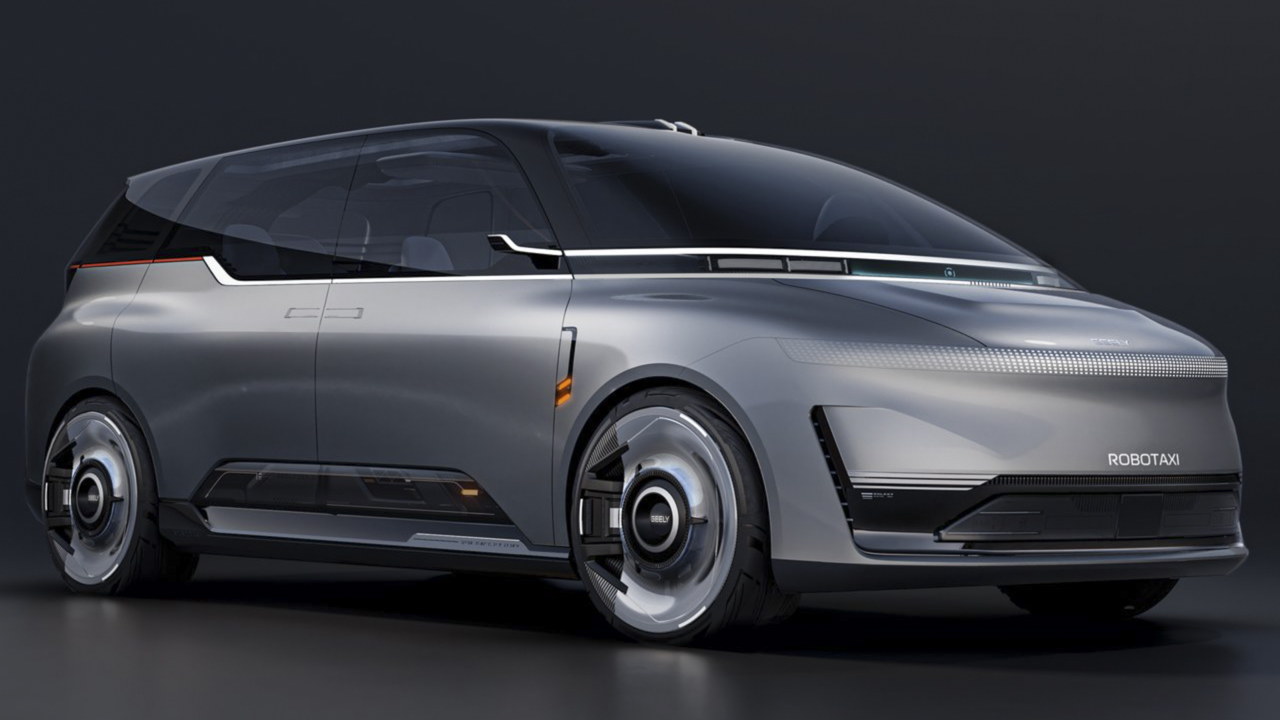
شرکت خودروسازی چینی جیلی از نخستین نمونه اولیه تاکسی خودران بومی خود به نام Eva Cab با قدرت پردازش ۱۴۰۰ TOPS رونمایی کرد.
به گزارش سرویس خودروی تکناک، این مدل برخلاف خودروهای تغییرکاربریدادهشده، از ابتدا بر پایه هوش مصنوعی طراحی شده و مدل هوش مصنوعی Step 3.5 با ۱۹۶ میلیارد پارامتر را با سامانه رانندگی خودران سطح بالای H9 ترکیب میکند.
این پلتفرم تا ۱۴۰۰ TOPS توان پردازشی ارائه میدهد و پردازش دادهها را به صورت لحظهای و با تصمیمگیری سریع ممکن میسازد. شرکت جیلی اعلام کرده است که این سامانه به سرعت استنتاج ۳۵۰ TPS میرسد و میتواند تا سه برابر سریعتر از یک راننده انسانی واکنش نشان دهد.
این شرکت مدعی است که خودروی Eva Cab توانایی مدیریت ۹۹ درصد سناریوهای روزمره رانندگی را دارد؛ از جمله محیطهای غیرقابلپیشبینیتری مانند عوارضیهای دستی و جادههای روستایی بدون خطکشی، جایی که خودرو میتواند مسیرهای قابل استفاده را پیشبینی کند.
مدل World Action Model یا WAM مغز اصلی این سامانه است و به خودرو امکان میدهد به صورت همزمان محیط اطراف را بررسی کند، مسیر را تشخیص دهد و تصمیمهای لازم را بگیرد. این پلتفرم هم مسیر کلی حرکت تا مقصد را مدیریت میکند و هم در همان لحظه به تغییرات جاده، رفتار خودروهای دیگر یا موانع ناگهانی واکنش نشان میدهد تا رانندگی طبیعیتر و هوشمندانهتری ارائه شود.
نتیجه این رویکرد، رفتاری نزدیکتر به راننده انسانی باتجربه است؛ بهویژه در موقعیتهای مبهم مانند جادههای بدون ساختار یا تعاملات پیچیده ترافیکی که در آنها پیشبینی اهمیت زیادی دارد.
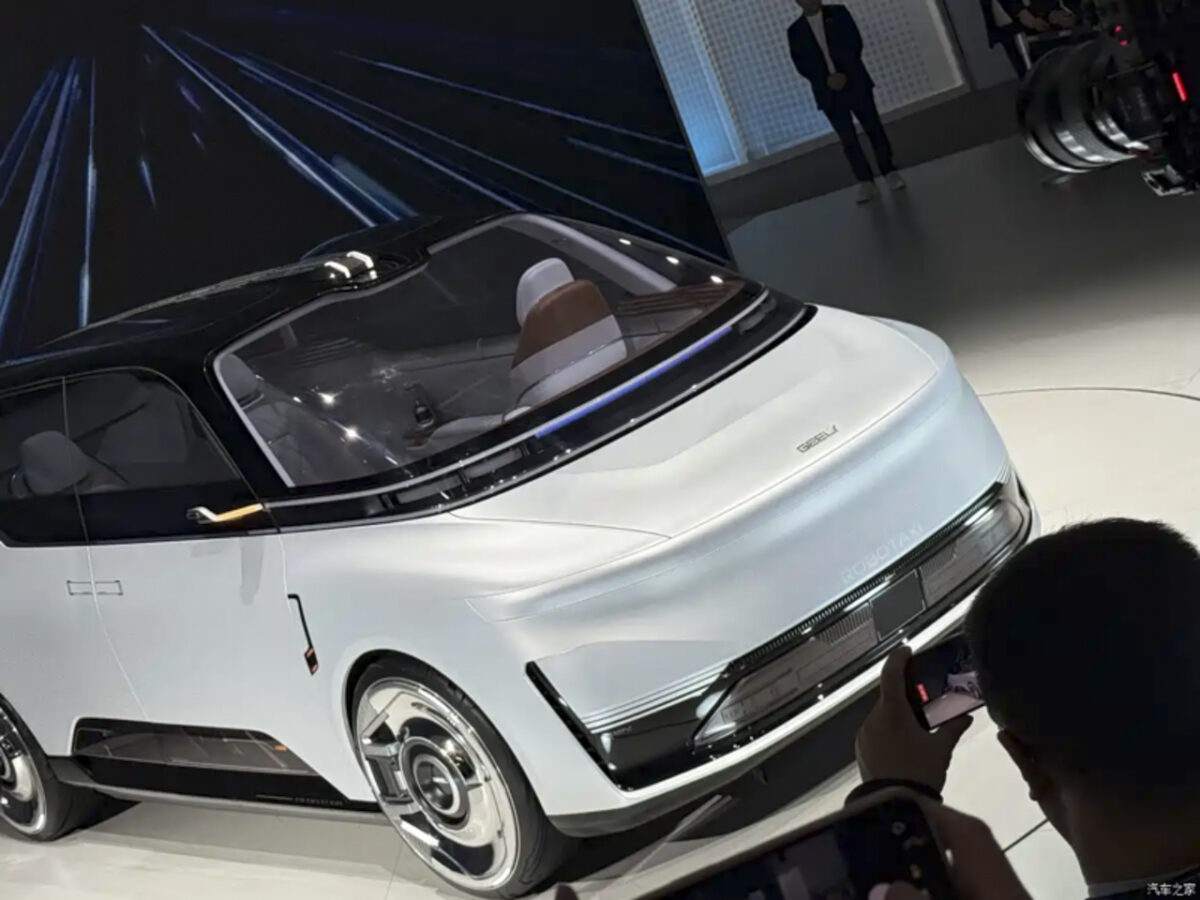
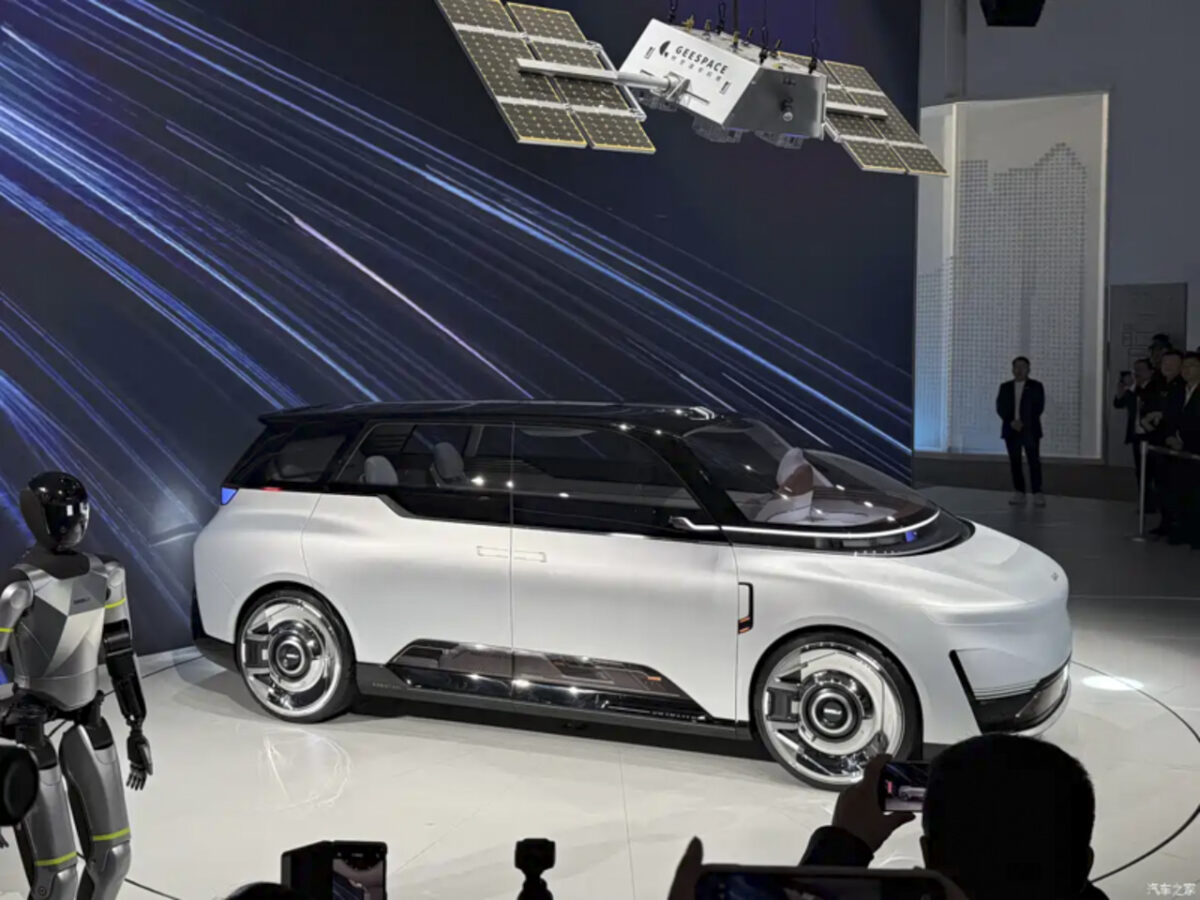
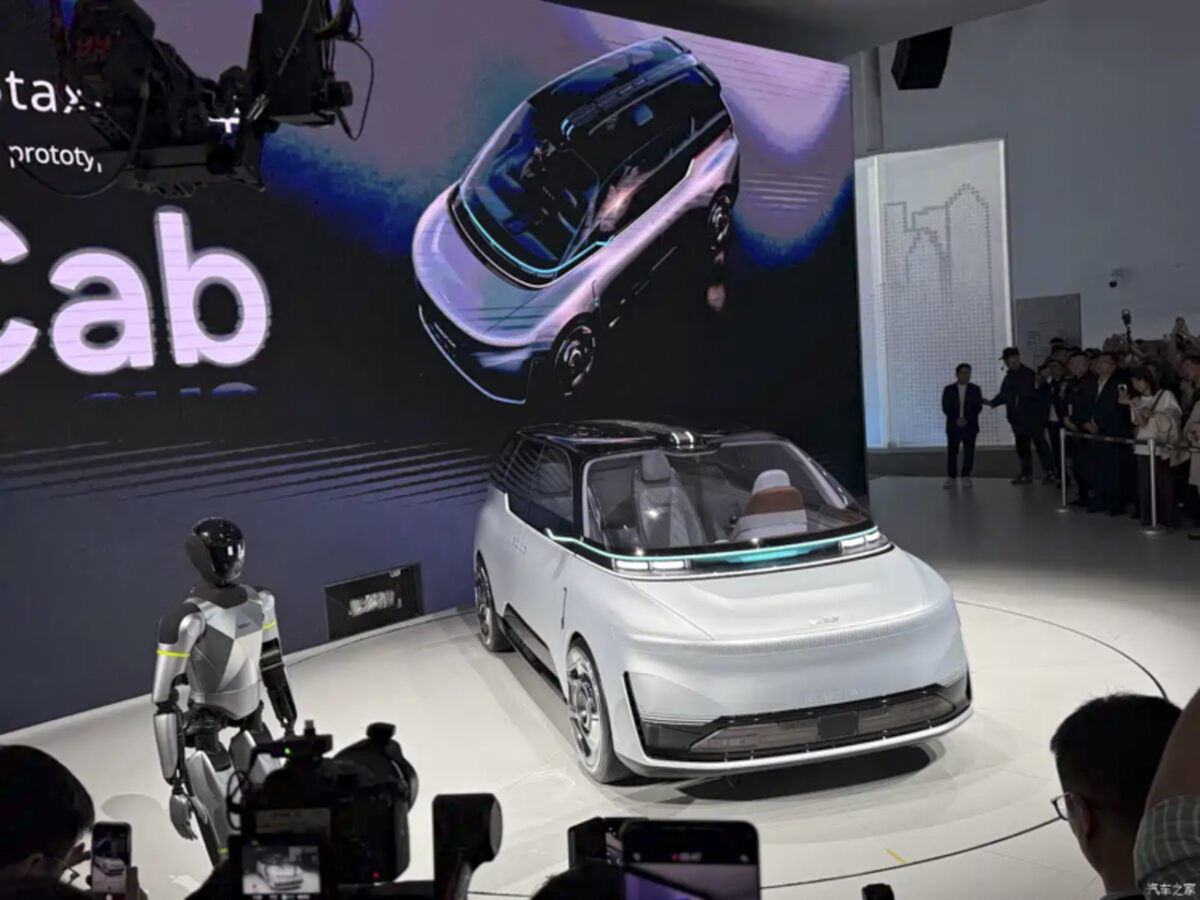
شرکت جیلی این نمونه اولیه تاکسی خودران را به مجموعه حسگرهای گستردهای مجهز کرده است که بر پایه ۴۳ مؤلفه ادراکی شامل لیدار و دوربینهای وضوحبالا عمل میکنند. این مجموعه، میدان دید ۳۶۰ درجه سهلایهای ایجاد میکند تا نقاط کور حذف شوند و آگاهی دائمی از محیط اطراف حفظ گردد. این سامانه به طور مداوم فعالیتهای اطراف مانند عابران پیاده، خودروها و موانع ناگهانی را نقشهبرداری میکند.
این شرکت اعلام کرده است که این پلتفرم در آزمایشهای داخلی، در سناریوهای دشوار شهری مانند دورزدنهای چندمرحلهای پیچیده، عملکرد قابلاعتمادی داشته و به نرخ موفقیت ۹۵ درصد رسیده است؛ شاخصی که جیلی آن را نشانهای از نزدیک شدن رفتار خودرو به رانندگی انسانی میداند.
لایه مهم دیگر این پلتفرم، شاسی دیجیتال مبتنی بر هوش مصنوعی است که میتواند تنها در ۴ میلیثانیه واکنش نشان دهد. این زمان پاسخ بسیار سریع، امکان اجتناب خودکار از خطر را در شرایط رانندگی سخت فراهم میکند و به خودرو کمک میکند ثبات و کنترل خود را حفظ کند. هدف این فناوری، انتقال ایمنی از محافظت منفعل به مداخله فعال و کاهش احتمال از دست رفتن کنترل خودرو است.
شرکت جیلی قصد دارد این فناوری را با نسخهای سفارشی و با همکاری Caocao Mobility از مرحله نمونه اولیه خارج کند. این شرکت، تولید انبوه را برای سال ۲۰۲۷ هدفگذاری کرده و همزمان آغاز فعالیت تجاری رباتاکسیها را نیز برنامهریزی کرده است. انتظار میرود که این روند، گذار تدریجی از محیطهای آزمایشی به استقرار واقعی سامانههای رانندگی کاملاً بدون راننده را رقم بزند.
نشانههای قبلی از احتمال همکاری میان برند لوکس برقی Zeekr و Waymo حکایت داشت؛ همکاری که بر پلتفرم رباتاکسی مبتنی بر Zeekr Mix متمرکز بود. با وجود این، مسیر آن پروژه اکنون نامشخص به نظر میرسد. بهروزرسانیهای عمومی محدود بودهاند و این موضوع نشان میدهد که همکاری یادشده احتمالا با چالشهای فنی، عملیاتی یا راهبردی روبهرو شده است.
در همین حال، عملکرد تجاری خودروی Zeekr Mix در چین ضعیف بوده و فروش آن در سال جاری عملاً متوقف شده است. این تحولات پرسشهایی را ایجاد کردهاند مبنی بر اینکه آیا مسیر تازه رباتاکسی داخلی جیلی به معنای فاصله گرفتن از همکاریهای بیرونی و حرکت به سوی یکپارچهسازی کامل فناوری رانندگی خودران در داخل مجموعه است یا خیر.