چین با توسعه دو سگ رباتیک هوشمند، گامی تازه در مسیر اکتشاف ماه و تحقق رؤیای ساخت پایگاه دائمی در سطح این قمر برداشته است.
به گزارش تکناک، تیمی از پژوهشگران دانشگاه پکن با همکاری مؤسسه پژوهشهای هوش مصنوعی پکن، این دو ربات را به نامهای “Anteater” و “Salamander” برای کاوش در تونلهای زیرزمینی و لولههای گدازهای ماه توسعه دادهاند؛ این فضاها به احتمال زیاد در اثر فعالیتهای آتشفشانی باستانی شکل گرفتهاند و به باور دانشمندان میتوانند پناهگاهی طبیعی برای مأموریتهای سرنشیندار آینده باشند.
این تونلها به دلیل موقعیت زیرسطحی خود، از پرتوهای کیهانی، برخورد شهابریزها و نوسانات شدید دمایی ماه در امان هستند و میتوانند محیطی ایمن برای اقامت فضانوردان یا نگهداری تجهیزات فراهم کنند. پژوهشگران برای شبیهسازی شرایط واقعی، آزمایشهای میدانی این رباتها را در غاری نزدیک دریاچه جینگبو در استان هیلونگجیانگ چین انجام دادهاند؛ غاری که ساختار زمینشناسی آن مشابه لولههای گدازهای ماه است.
یکی از اعضای تیم تحقیقاتی در این زمینه گفت: «آزمایش رباتها در محیطی با ویژگیهای مشابه سطح و زیرسطح ماه، ما را یک گام به توسعه فناوریهای لازم برای اکتشاف فضایی نزدیکتر کرده است.» این دو ربات با بهرهگیری از فناوریهای پیشرفته هوش مصنوعی، توانایی انجام مأموریتهای پیچیده را بدون هدایت مستقیم انسان دارند و میتوانند در محیطهای ناشناخته و خطرناک به صورت خودکار حرکت کنند.
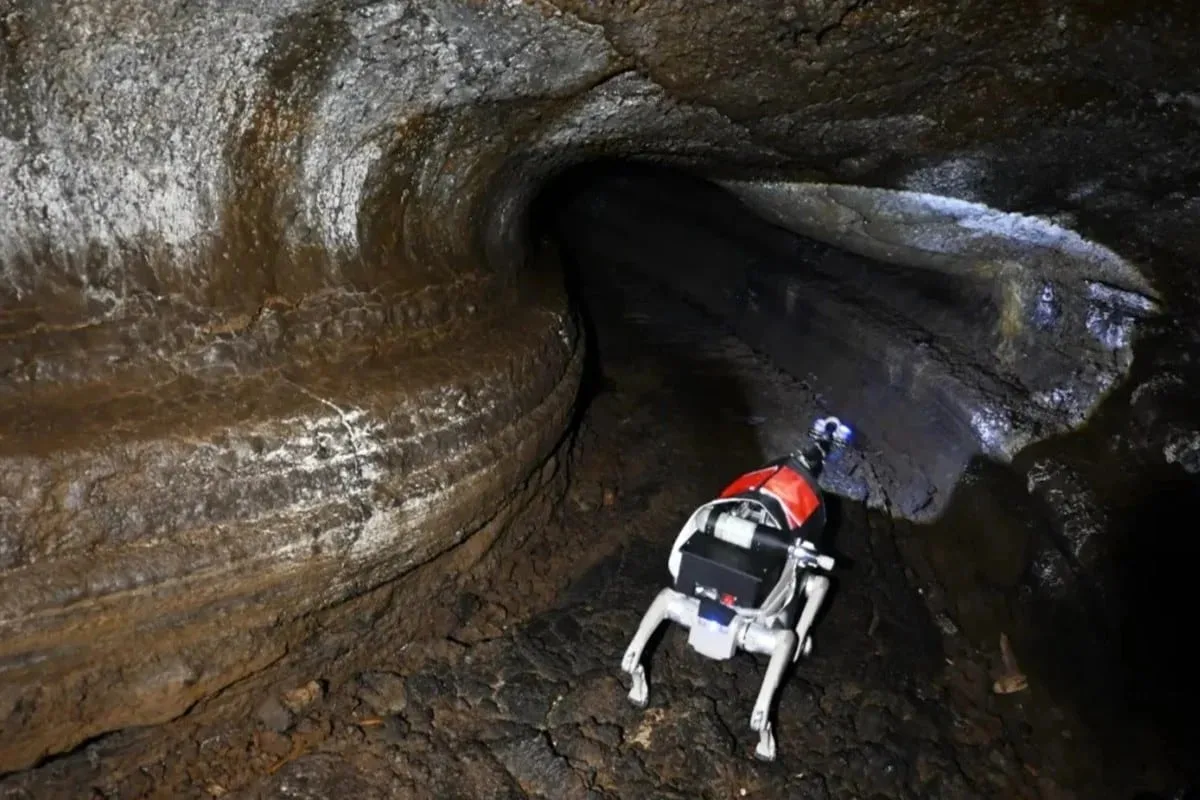
این سگ رباتیک برای کاوش غارهای زیرزمینی ــ که گزینههای امیدبخش برای احداث یک پایگاه قمری سرنشیندار به حساب میآیند ــ طراحی شده است.
هر دو دو سگ رباتیک چین به سیستم ناوبری خودکار، سنسورهای اجتناب از موانع و فناوری نقشهبرداری سهبعدی مجهز شدهاند. این قابلیتها به آنها اجازه میدهد که مسیرهای ناهموار، باریک و تاریک را شناسایی و از آن عبور کنند و همزمان مدل دیجیتالی دقیقی از محیط اطراف خود بسازند. پژوهشگران بیان کردند که این رباتها از «هوش تجسمیافته» برخوردار هستند، به این معنا که میان حرکات فیزیکی و تصمیمگیری هوش مصنوعی، هماهنگی لحظهای برقرار است و دستگاه میتواند در زمان واقعی به تغییرات محیطی واکنش نشان دهد.
ربات “Anteater” با الهام از مورچهخوار طراحی شده است و بازوی مکانیکی قدرتمند و منعطفی دارد که برای نمونهبرداری از سنگها و بررسی جزئیات ساختاری زمین به کار میرود. در مقابل، “Salamander” از حرکت انعطافپذیر سمندر الهام گرفته است و با چرخهای نرم و قابل تغییر شکل، میتواند از مسیرهای صعبالعبور و پرپیچوخم عبور کند. ترکیب این دو ربات امکان کاوش در مناطق متنوع و پرخطر سطح و زیرسطح ماه را فراهم میسازد.
چین با این پروژه جاهطلبانه بار دیگر بر هدف خود برای ایجاد پایگاه سرنشیندار در ماه تأکید کرده است. تاکنون بیش از ۲۰۰ حفره و دهانه زیرزمینی در سطح ماه شناسایی شدهاند و ناسا در سال ۲۰۲۴ وجود یک حفره بزرگ زیرزمینی را تأیید کرد. دادههای مدارگرد شناسایی ماه نشان میدهد که عمق این فضاهای زیرزمینی بین ۱۳۰ تا ۱۷۰ متر است. چنین فضاهایی به دلیل ثبات حرارتی بالا، گزینهای ایدئال برای استقرار پایگاهها و تجهیزات بلندمدت محسوب میشوند، چرا که سطح ماه دمایی بین منفی ۱۸۰ تا مثبت ۱۲۰ درجه سانتیگراد را تجربه میکند.
پژوهشگران چینی امیدوار هستند که نتایج این آزمایشها به مأموریت آتی “Chang’e-7” در سال ۲۰۲۶ کمک کند. این مأموریت قرار است با هدف بررسی ساختار درونی ماه و یافتن محل مناسب برای استقرار پایگاه انسانی اجرا شود. دو سگ رباتیک جدید چین، گامی مهم در مسیر دستیابی به این هدف هستند و نمادی از رقابت فزاینده قدرتهای فضایی برای تسلط بر ماه به حساب میآیند.