فهرست مطالب
مهندسان دانشگاه هاروارد تکنیک نوینی در چاپ سهبعدی ابداع کردهاند که باعث میشود رباتهای نرم خم شوند، بچرخند و شکل خود را به صورت قابل پیشبینی تغییر دهند.
به گزارش سرویس رباتیک تکناک، این رویکرد، رفتار تغییر شکل را در ساختار چاپشده ادغام میکند و بسیاری از حدس و گمانهایی را حذف میکند که سالها طراحی رباتهای نرم را دشوار کرده بود. رباتهای نرم که از مواد انعطافپذیر و سازگار با محیط زیست ساخته میشوند، به طور فزایندهای در کاربردهایی از جراحی دقیق تا صنایع سنگین بهکار میروند، اما کنترل حرکت آنها همواره چالش بزرگی بوده است.
تکنیکهای سنتی ساخت مبتنی بر قالبگیری، ریختهگری لایهای و کانالهای هوای الگوگذاریشده بودند که فرایند ساخت را کند و پیچیده میکردند؛ حالا این روش نوآورانه راه را برای رباتهای نرم قابل کنترل و پیشبینیشدنی هموار کرده است. روش نوین، مراحل پیچیده سنتی را با یک فرایند چاپ سهبعدی یکپارچه جایگزین میکند، که رشتههای طولانی و انعطافپذیر حاوی کانالهای توخالی دقیق ایجاد مینماید. با پمپ هوا به این کانالها، ساختار در جهتهای از پیش برنامهریزیشده خم یا پیچ میخورد.
حتما بخوانید: ساخت باریکترین ربات نرم جهان با قابلیت حمل بار روی سیم ها
فرایند چاپ سهبعدی رباتهای نرم
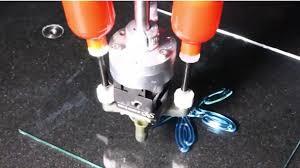
این پروژه توسط جکسون ویلت، دانشجوی کارشناسی ارشد و ناتالی لارسون، پژوهشگر سابق پسادکتری در آزمایشگاه جنیفر لوئیس در مدرسه مهندسی و علوم کاربردی جان ای پالسون هاروارد هدایت شد. این تیم با ترکیب چند تکنیک چاپ موجود در آزمایشگاه لوئیس، استراتژی تولیدی یکپارچه ایجاد کرد، که امکان تغییرات سریع طراحی بدون نیاز به قالب را فراهم میکند. کلید این تکنیک، چاپ سهبعدی چرخشی است که با یک نازل، چند ماده را همزمان پردازش میکند. با چرخاندن نازل حین چاپ، محل قرارگیری مواد مختلف در هر رشته به دقت کنترل میشود.
برای مطالعه بیشتر: ساخت یک ربات نرم جدید با توانایی تغییر شکل و حرکت
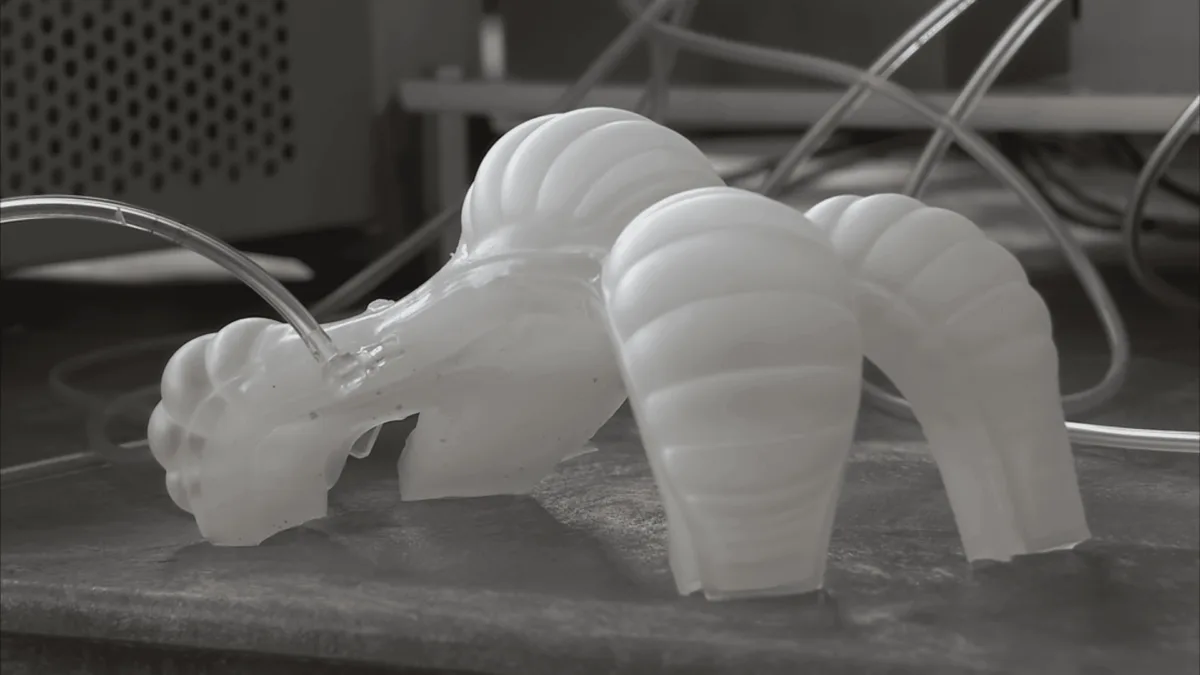
در این روش، رشتهها با پوسته بیرونی مقاوم از پلییورتان و هسته داخلی قابل حذف از یک پلیمر ژلمانند چاپ شدند. با تنظیم سرعت چرخش نازل، نرخ جریان و هندسه، اندازه، شکل و جهت کانال داخلی با دقت بالا کنترل شد. پس از سخت شدن پوسته، ژل داخلی شسته شد و کانالهای توخالی شکل گرفتند که به عنوان مسیرهای پنوماتیک داخلی، حرکت رباتهای نرم را هنگام اعمال فشار هوا هدایت میکنند. با توجه به محل قرارگیری کانالها، رشته میتواند خم شود، بچرخد یا منقبض گردد. ویلت توضیح داد: «ما از دو ماده از یک خروجی استفاده میکنیم، که با چرخش نازل میتوان جهت خم شدن ربات هنگام باد شدن را برنامهریزی کرد.» هدف اصلی تیم، توسعه رباتهای نرم و الهامگرفته از طبیعت برای کاربردهای متنوع است. برخلاف روشهای سنتی رباتیک نرم که نیازمند قالبگیری، آببندی و مونتاژ چندمرحلهای بودند، این تکنیک امکان اصلاح سریع طراحیها را تنها با تغییر پارامترهای چاپ فراهم میآورد.
بیشتر بخوانید: معرفی لنز نرم رباتیک برای بینایی بهتر رباتها
از گلها تا گیرههای دست
محققان برای نمایش قابلیتهای این روش، یک محرک مارپیچی با شکل گل چاپ کردند که هنگام باد شدن به صورت کنترلشده باز و پیچیده میشود. علاوه بر این، یک گیره دستمانند با پنج انگشت و مفصلهای مشخص ایجاد شد تا نشان دهد چگونه حرکتهای پیچیده و مفصلی میتواند در یک چاپ واحد و بدون مراحل اضافی محقق شود.
این ساختارها از مواد انعطافپذیر و بالقوه زیستسازگار ساخته شدهاند، به همین دلیل میتواند در حوزههای حساسی مانند رباتیک جراحی، دستگاههای کمکی و رابطهای انسان-ماشین کاربرد داشته باشد. قابلیت سفارشیسازی سریع حرکت، مزیتی کلیدی برای ابزارهای تولید نرم است که برای جابهجایی اشیای ظریف طراحی شدهاند. لارسون، استادیار دانشگاه استنفورد و ویلت تاکید کردند که این تکنیک دیدگاه جدیدی در طراحی رباتهای نرم ارائه میدهد، که بهجای افزودن عملکرد در مراحل بعدی، آن را در ماده چاپشده تعبیه میکند.
نتایج این مطالعه در نشریه معتبر Advanced Materials منتشر شده است.