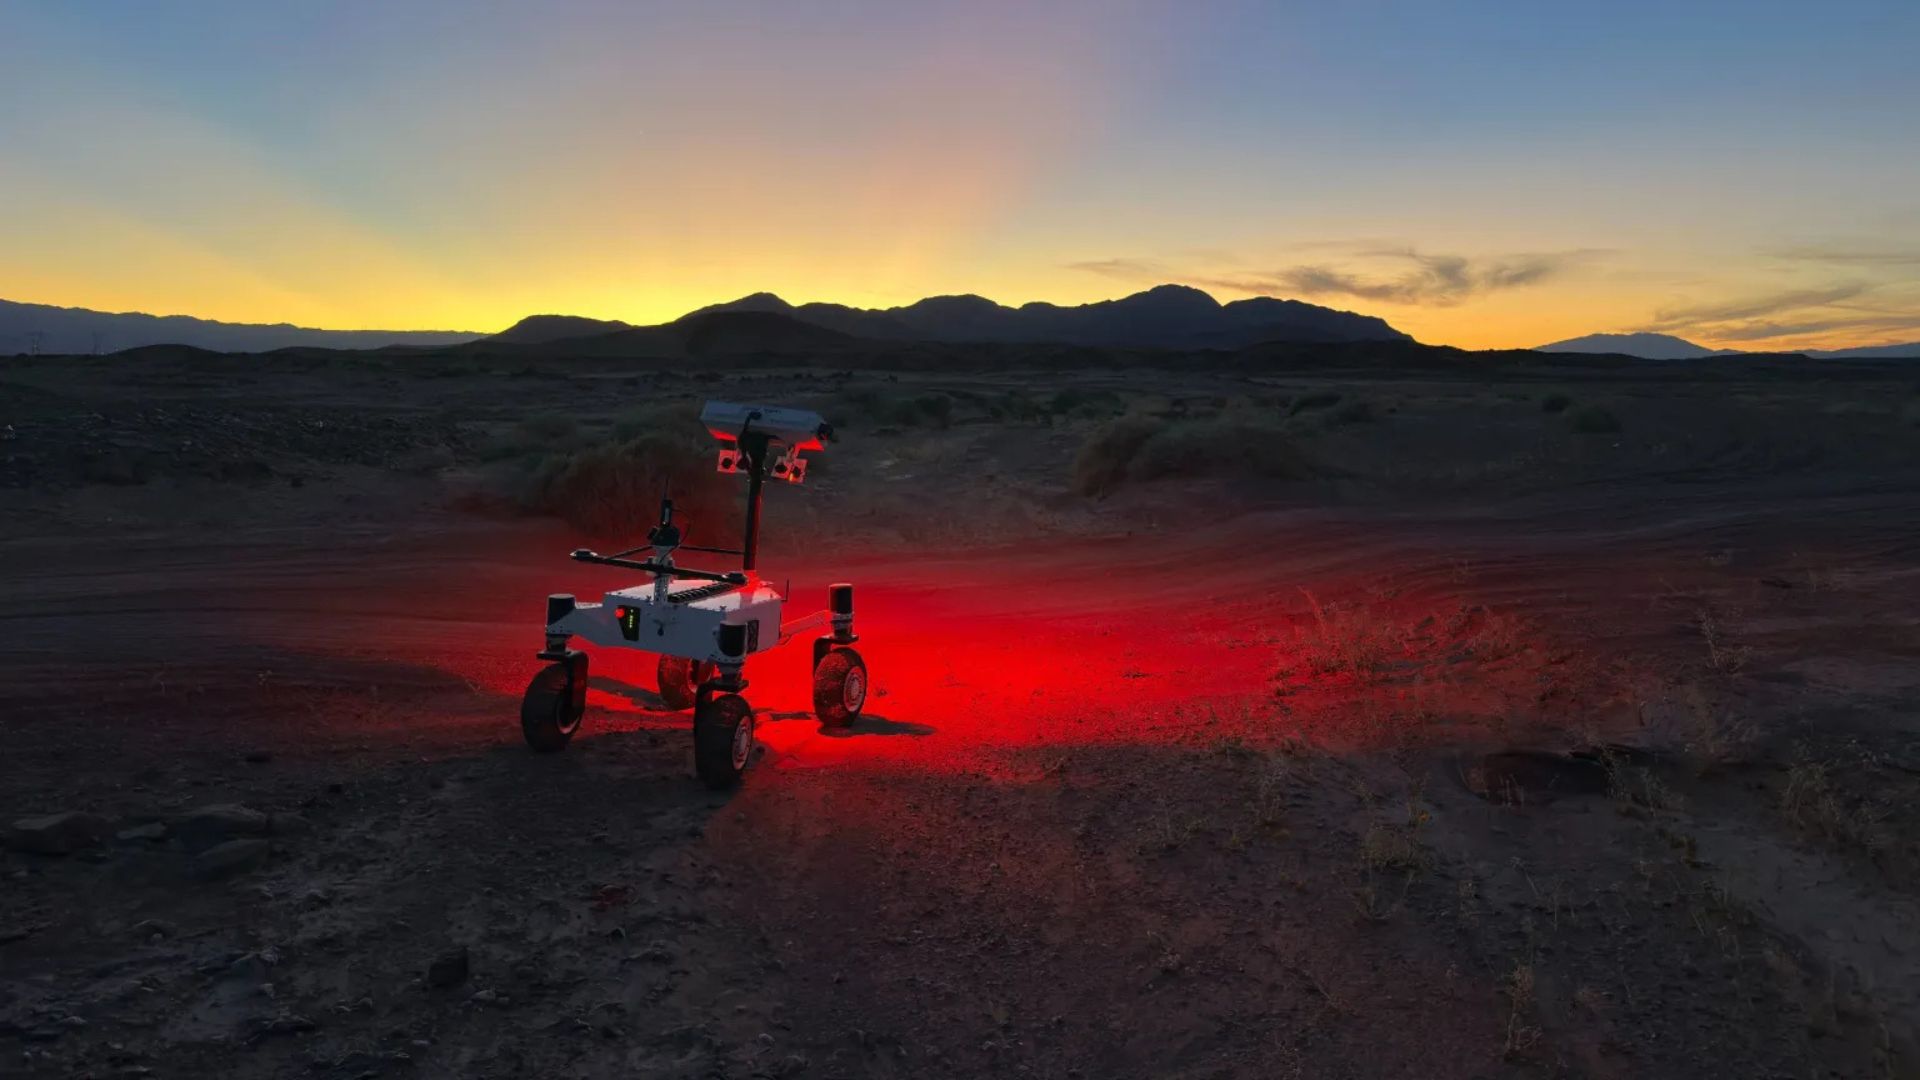
آزمایشگاه پیشرانش جت ناسا (JPL) از نمونه اولیه مریخنورد ERNEST رونمایی کرده است که میتواند مسیرهای طولانی را بهصورت خودران و با حداقل دخالت انسان طی کند.
به گزارش سرویس هوافصا تکناک،این خودرو رباتیک در آزمایشهای میدانی اخیر موفق شد مسافتی بیش از ۲۶ کیلومتر را در بیابان کلرادو پشت سر بگذارد. پژوهشگران معتقدند فناوریهای بهکاررفته در این پروژه میتواند راه را برای اکتشاف بخشهایی از ماه و مریخ هموار کند که تاکنون دسترسی به آنها دشوار بوده است.
مریخنورد ERNEST که نام آن مخفف عبارت Exploration Rover for Navigating Extreme Sloped Terrain است، با هدف حرکت در زمینهای بسیار ناهموار و شیبدار طراحی شده است. این خودرو حدود ۱.۲ متر طول دارد و بهعنوان یک بستر آزمایشی برای توسعه فناوریهای نسل آینده مأموریتهای فضایی مورد استفاده قرار میگیرد.
مهندسان ناسا این نمونه اولیه را در بیابان کلرادو آزمایش کردند. ERNEST طی هفت روز و در مجموع ۳۷ ساعت رانندگی، مسیری ۱۶ مایلی معادل حدود ۲۶ کیلومتر را با کمترین میزان کنترل مستقیم انسانی طی کرد. این آزمایش برای ارزیابی تواناییهای سامانه ناوبری خودکار، عملکرد سیستم حرکتی و پایداری خودرو در شرایط دشوار انجام شد.
عیسی نسناس، متخصص ارشد فناوری در JPL ، اعلام کرد که این آزمایشها به تیم تحقیقاتی کمک میکند تا سامانههای حرکتی و نرمافزارهای خودران را برای شرایطی که در مأموریتهای آینده ماه پیشبینی میشود، بهینهسازی کنند. به گفته او، هدف اصلی این پروژه توسعه فناوریهایی است که بتوانند در محیطهای ناشناخته و چالشبرانگیز عملکرد قابل اعتمادی داشته باشند.
یکی از مهمترین ویژگیهای ERNEST استفاده از سیستم تعلیق فعال است. ناسا در سه دهه گذشته از سامانه تعلیق موسوم به Rocker-Bogie در تمام مریخنوردهای خود استفاده کرده است. این فناوری از زمان مأموریت Sojourner تا مریخنوردهای Curiosity و Perseverance وظیفه حفظ تماس چرخها با سطح را بر عهده داشته است.
با وجود موفقیت این سامانه، محدودیتهایی نیز وجود دارد. مریخنوردهای فعلی هنگام حرکت روی شیبهای شنی و سطوح سست با خطر گیر کردن یا لغزش مواجه میشوند. شیبهای بیش از ۱۵ درجه میتوانند برای این خودروها مشکلساز باشند و در برخی موارد احتمال واژگونی را افزایش دهند.
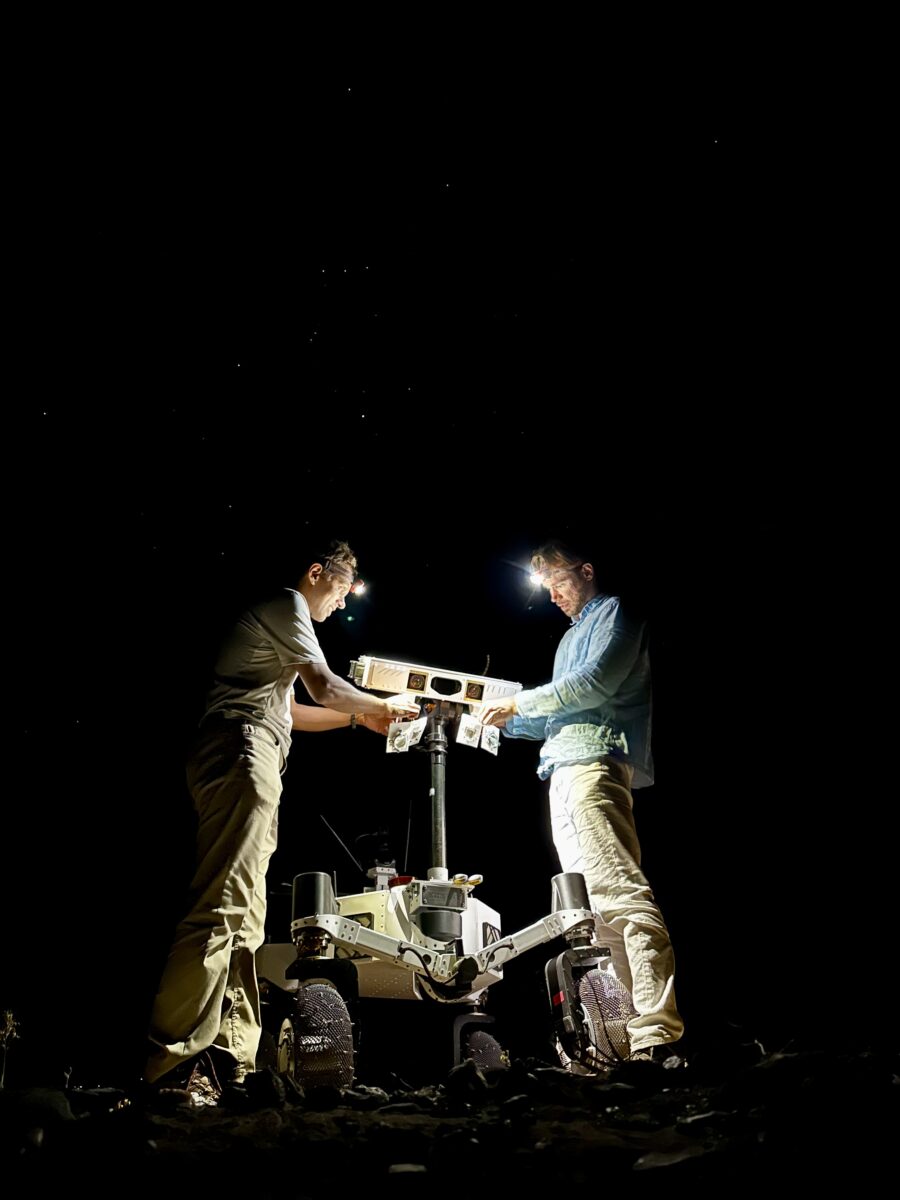
مریخنورد ERNEST برای حل این مشکل به یک سامانه تعلیق فعال مجهز شده است که بهطور مداوم توزیع وزن خودرو را کنترل میکند. این مریخنورد چهار چرخ فرمانپذیر دارد و در بخش جلویی آن یک گیمبال موتوردار نصب شده است. این مجموعه امکان اجرای الگوهای حرکتی متنوعی را فراهم میکند.
این خودرو میتواند از موانع بالا برود، بهصورت جانبی حرکت کند، با روش Wheel-Walking روی زمینهای دشوار پیشروی کند و حتی در شرایط پیچیده از حرکات خزنده برای عبور از موانع استفاده کند. چنین قابلیتهایی باعث میشوند ERNEST بتواند از مناطقی عبور کند که برای مریخنوردهای کنونی دستنیافتنی هستند.
مهندسان همچنین یک مکانیزم کلاچ ویژه را در این خودرو به کار گرفتهاند. این سامانه به ERNEST اجازه میدهد هنگام حرکت در مسیرهای هموارتر به حالت غیرفعال بازگردد و انرژی کمتری مصرف کند. این ویژگی میتواند برای مأموریتهای طولانیمدت فضایی اهمیت زیادی داشته باشد.
یکی دیگر از اهداف این پروژه افزایش سرعت حرکت خودران است. ERNEST در آزمایشهای اخیر به سرعتی حدود یک کیلومتر بر ساعت دست یافت. این میزان چندین برابر سریعتر از سرعت ناوبری خودران مریخنوردهای Curiosity و Perseverance محسوب میشود. افزایش سرعت به معنای پوشش مسافت بیشتر و جمعآوری دادههای علمی گستردهتر در بازه زمانی کوتاهتر خواهد بود.
توسعهدهندگان این سامانه برای آموزش نرمافزار کنترل خودرو از یادگیری تقویتی استفاده کردهاند. رایانهها هزاران ساعت شبیهسازی مجازی را اجرا کردند و شرایط بسیار دشواری را برای مریخنورد ایجاد کردند. این فرآیند به نرمافزار کمک کرد تا بهترین روشهای عبور از موانع، صعود از شیبها و حفظ تعادل را بیاموزد.
پس از پایان مرحله آموزش، مهندسان نرمافزار را روی نمونه واقعی نصب کردند و آن را در محیط بیابانی آزمایش کردند. ERNEST توانست بدون نیاز به هدایت مداوم انسان مسیرهای مختلف را شناسایی و طی کند. تیم تحقیقاتی همچنین عملکرد این خودرو را در شرایط نوری دشوار هنگام طلوع و غروب خورشید بررسی کرد. این آزمایشها شرایطی مشابه محیط قطب جنوب ماه را شبیهسازی میکنند؛ منطقهای که ناسا برای مأموریتهای آینده خود اهمیت ویژهای قائل است.
پژوهشگران اکنون در حال توسعه مرحله بعدی این فناوری هستند. در این طرح، سیستم تعلیق فعال ERNEST با سامانههای ناوبری هوشمند برد بلند ترکیب خواهد شد. این فناوری به مریخنورد اجازه میدهد مسیر خود را بهطور مستقل برنامهریزی کند، موانع قابل عبور را تشخیص دهد و از خطرات بزرگ دوری کند. ناسا امیدوار است این دستاوردها زمینه را برای اکتشاف گستردهتر و ایمنتر ماه و مریخ در دهه آینده فراهم کنند.