فهرست مطالب
پژوهشگران سوئیسی پهپاد ضدضربه FlexiQuad را ساختهاند که با سرعت ۸۰ کیلومتر بر ساعت پرواز میکند و پس از برخورد با موانع به مسیر خود ادامه میدهد.
به گزارش سرویس هوافضای تکناک، طراحی انعطافپذیر به پهپاد اجازه میدهد هنگام برخورد با دیوارها و موانع، بخشی از انرژی ضربه را جذب کند و بدون آسیب جدی به پرواز ادامه دهد. همچنین پهپاد جدید میتواند از شکافهای باریک عبور کند و محمولههایی سنگینتر از وزن خود را جابهجا کند.
براساس گزارش نیو اطلس، بیشتر پهپادهای امروزی برای حفظ تعادل و دقت پرواز به بدنههای سخت و مستحکم متکی هستند. اگرچه این ساختار پایداری مناسبی ایجاد میکند، هنگام برخورد شدید با موانع میتواند آسیبپذیر باشد. برخورد مستقیم ممکن است بازوهای پهپاد را بشکند، تجهیزات الکترونیکی را تخریب کند یا کنترل پرواز را بهطور کامل از بین ببرد.
کوادکوپترهای متداول معمولا چهار بازوی ثابت دارند که هرکدام یک ملخ را در انتهای خود نگه میدارند. این بازوها به بدنه مرکزی متصل هستند و نیروهای تولیدشده توسط موتورها را منتقل میکنند. استحکام چنین ساختاری برای کنترل دقیق ضروری است، اما همین ویژگی باعث میشود انرژی برخورد مستقیما به بخشهای حساس منتقل شود.
سازندگان پهپاد برای کاهش خطر برخورد معمولا از دوربینها، حسگرها و سیستمهای پیشرفته تشخیص موانع استفاده میکنند. این تجهیزات مسیر پرواز را بررسی و در صورت شناسایی مانع، فرمان تغییر مسیر صادر میکنند. با وجود این، عملکرد آنها در سرعتهای بالا یا محیطهای شلوغ همیشه قابل اعتماد نیست. گاهی پهپاد، مانع را زمانی تشخیص میدهد که فرصت کافی برای جلوگیری از برخورد ندارد.
پژوهشگران هلندی پیشتر برای حل این مشکل، پهپادی مجهز به حسگرهایی شبیه سبیل جوندگان ساخته بودند. این حسگرها با تماس فیزیکی، موانع مقابل پهپاد را تشخیص میدادند. البته دستگاه برای حرکت در کنار دیوار باید تماس حسگرها را با سطح حفظ میکرد. عملکرد این فناوری تا حدودی به حرکت افراد کمبینا با کمک عصا شباهت داشت.
پژوهشگران سوئیسی مسیر متفاوتی انتخاب کردهاند. آنها بهجای اتکای کامل به جلوگیری از برخورد، بدنه پهپاد را برای تحمل ضربه طراحی کردهاند. در این روش، حتی اگر سیستم تشخیص موانع نتواند از برخورد جلوگیری کند، ساختار انعطافپذیر دستگاه میتواند بخشی از نیروی ضربه را جذب کند.
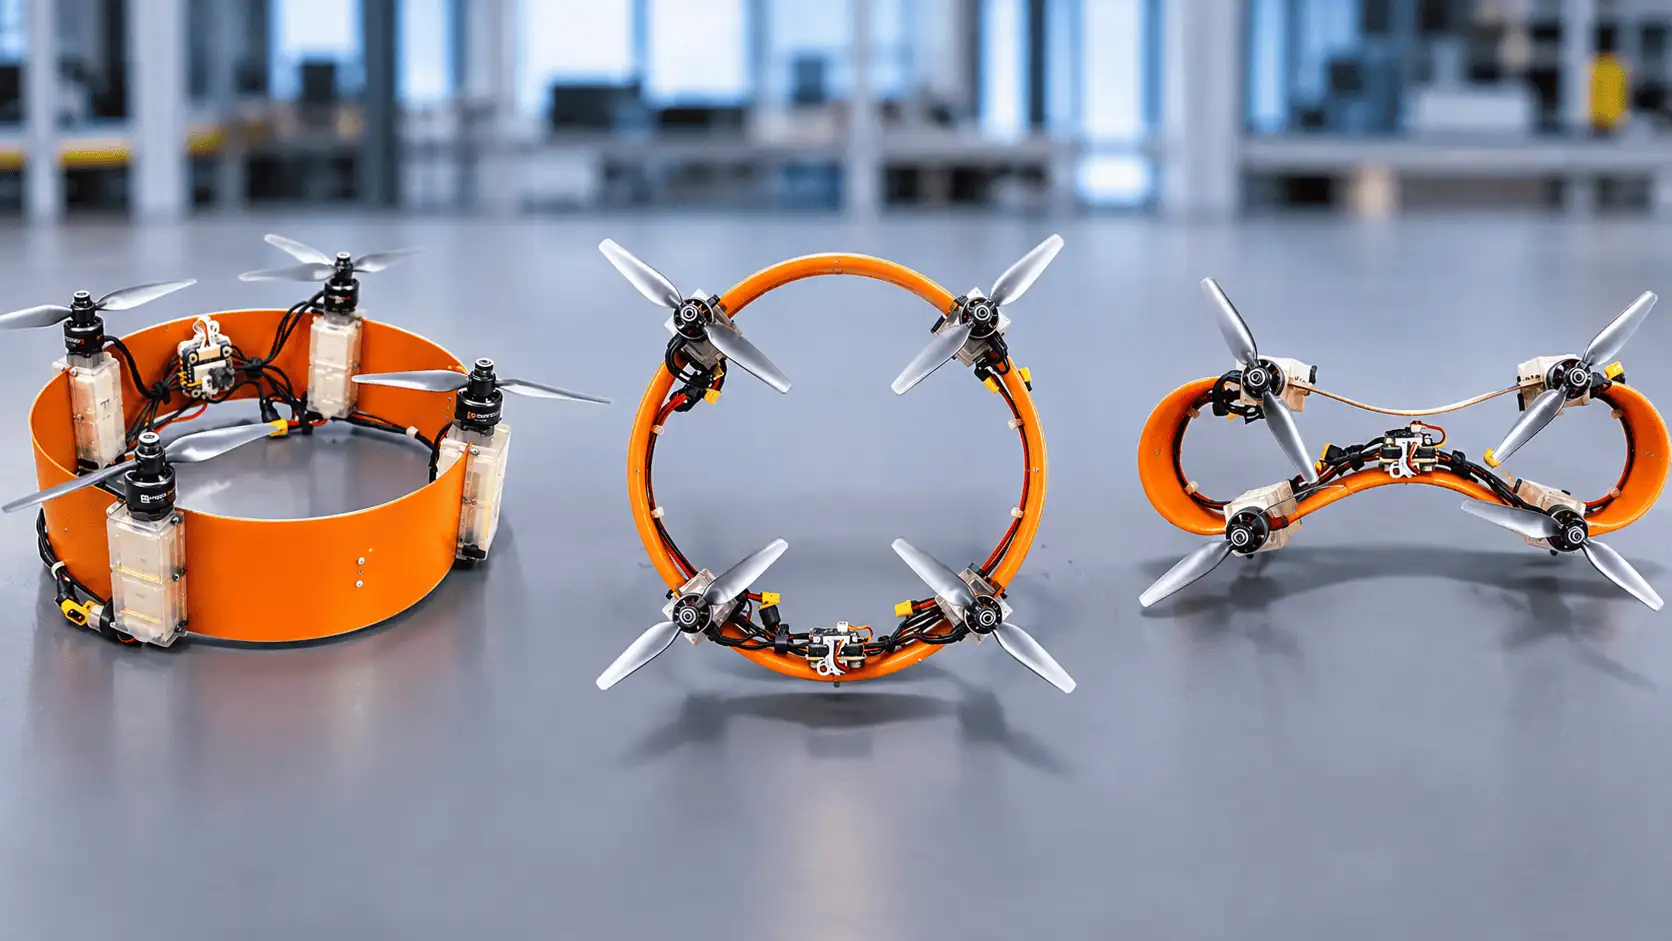
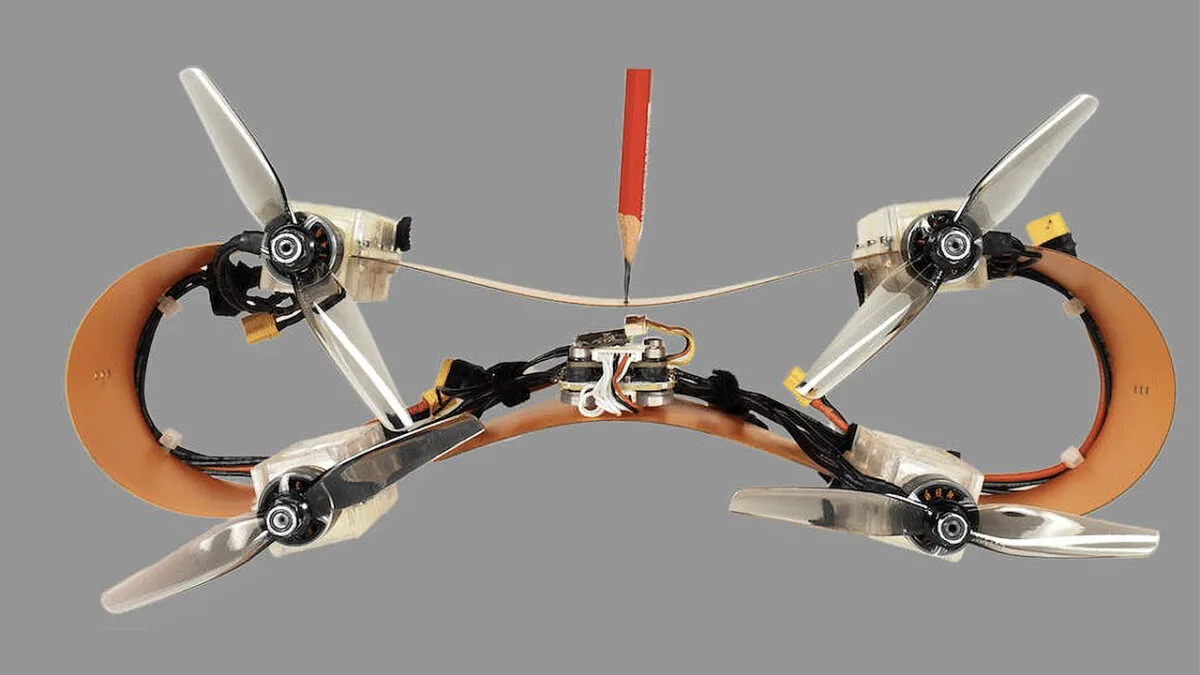
پهپاد ضدضربه FlexiQuad بدنهای حلقهایشکل با مرکز توخالی دارد. چهار موتور، ملخها، باتریها و تجهیزات الکترونیکی کنترل پرواز در اطراف این حلقه قرار گرفتهاند. برخلاف پهپادهای معمولی، ساختار مرکزی آن سخت و غیرقابل تغییر نیست. بنابراین، هنگام برخورد با مانع میتواند خم شود و شکل خود را تغییر دهد.
این تغییر شکل باعث میشود نیروی برخورد بهطور ناگهانی به قطعات حساس منتقل نشود. بدنه بخشی از انرژی ضربه را جذب میکند و نیروهای باقیمانده را در مدت بیشتری توزیع میکند. پس از پایان برخورد نیز ساختار انعطافپذیر به وضعیت اولیه بازمیگردد و پهپاد میتواند پرواز خود را ادامه دهد.
شیوه طراحی الهامگرفته از طبیعت
یکی از مهمترین چالشهای طراحی پهپاد ضدضربه FlexiQuad، ایجاد تعادل میان انعطافپذیری و استحکام ساختاری بوده است. پهپاد برای تحمل ضربه باید بتواند تغییر شکل دهد، اما هنگام پرواز نیز باید نیروهای تولیدشده توسط موتورها را بهدرستی منتقل کند. انعطافپذیری بیشازحد میتواند کنترل دستگاه را دشوار کند و پایداری آن را کاهش دهد.
پژوهشگران برای حل این مشکل از ویژگی خاصی به نام «سختی ناهمسانگرد» استفاده کردهاند. این ویژگی به معنای آن است که یک ماده یا ساختار در جهتهای مختلف، مقاومت متفاوتی در برابر تغییر شکل نشان میدهد. بنابراین، یک ساختار میتواند در یک جهت انعطافپذیر و در جهت دیگر مستحکم باشد.
ایده اصلی این طراحی از بال پرندگان و حشرات گرفته شده است. بال این موجودات هنگام پرواز باید نیروهای مختلفی را تحمل کند، اما برای حرکت مؤثر به انعطافپذیری نیز نیاز دارد. ترکیب این دو ویژگی به موجودات پرنده کمک میکند حرکت خود را کنترل کنند.
لوکا جیراردی، پژوهشگری که همراه با استفانو مینتچف در آزمایشگاه رباتیک محیطی مؤسسه فناوری فدرال زوریخ روی FlexiQuad کار کرده است، توضیح داد که پژوهشگران به بررسی میزان سختی بال پرندگان و حشرات علاقهمند بودند. آنها تلاش کردند همین ویژگی را در ساختار پهپاد بازآفرینی کنند.
بدنه پهپاد ضدضربه FlexiQuad در راستای افقی انعطافپذیری زیادی دارد. این ویژگی به دستگاه اجازه میدهد هنگام برخورد جانبی یا مستقیم، خم شود و بخشی از انرژی ضربه را جذب کند. در مقابل، ساختار پهپاد در راستای عمودی بسیار مستحکمتر است و نیروهای تولیدشده توسط ملخها را منتقل میکند.
این ترکیب به FlexiQuad امکان میدهد بدون کنار گذاشتن عملکرد پروازی مناسب، مقاومت بیشتری در برابر برخورد داشته باشد. پژوهشگران توانستهاند دو ویژگی را کنار یکدیگر قرار دهند که دستیابی همزمان به آنها در طراحی پهپادها دشوار بوده است.
همچنین انعطافپذیری بدنه قابلیت عبور از فضاهای محدود را فراهم میکند. پهپاد میتواند عرض خود را کاهش دهد و از شکافهایی عبور کند که برای بدنه معمولی آن بیشازحد باریک هستند. این ویژگی برای حرکت در محیطهای صنعتی یا ساختمانهای آسیبدیده اهمیت دارد.
پژوهشگران برای کنترل تغییر شکل بدنه از یک سرووموتور کوچک و مکانیزم قرقره استفاده کردهاند. این سیستم بخشهایی از حلقه را به سمت داخل میکشد و عرض پهپاد را کاهش میدهد. دستگاه در همین وضعیت نیز میتواند کنترل پرواز خود را حفظ کند.
در یکی از آزمایشها، نمونهای از FlexiQuad با وزن ۴۰۵ گرم توانست از شکافی به عرض تنها ۱۸۰ میلیمتر عبور کند. این اندازه تقریبا معادل ۷۰ درصد عرض معمول پهپاد بود. دستگاه با کاهش عرض بدنه، بدون نیاز به باز کردن یا جدا کردن قطعات، از مسیر باریک عبور کرد.
ساختار پهپاد علاوه بر تغییر شکل فعال، قابلیت تغییر شکل غیرفعال نیز دارد. در این حالت، دستگاه با استفاده از نیروی حرکت خود از میان شکاف عبور میکند و بدنه هنگام تماس با اطراف مسیر فشرده میشود. بنابراین، همیشه به فعالسازی مکانیزم جمعشونده نیاز ندارد.
قابلیت دیگر FlexiQuad، گرفتن اشیا بدون استفاده از گیره رباتیک متداول است. پهپاد میتواند حلقه انعطافپذیر بدنه را دور یک جسم جمع کند و آن را نگه دارد. این روش امکان جابهجایی برخی محمولهها را بدون نصب تجهیزات جداگانه فراهم میکند.
پژوهشگران در آزمایشهای عملی توانستند یک بسته کمکهای اولیه نرم به وزن ۱۳۶ گرم را با همین روش بردارند، حمل و رها کنند. همچنین آنها نشان دادند که پهپاد توانایی بلند کردن محمولهای سنگینتر از وزن خود را دارد.
این قابلیت میتواند طراحی پهپادهای چندمنظوره را سادهتر کند. در چنین دستگاههایی، ساختار اصلی علاوه بر محافظت در برابر ضربه، برای عبور از موانع و جابهجایی اشیا نیز استفاده میشود. بنابراین، یک بخش از بدنه میتواند چند وظیفه متفاوت را انجام دهد.
آزمایش برخورد پهپاد ضدضربه FlexiQuad
یکی از ویژگیهای مهم FlexiQuad این است که انعطافپذیری بدنه، سرعت و چابکی آن را به شدت محدود نکرده است. این پهپاد میتواند به سرعت حدود ۸۰ کیلومتر بر ساعت برسد و از نظر شتاب خطی و زاویهای با کوادکوپترهای معمولی دارای بدنه سخت رقابت کند.
طبق مطالعه منتشرشده در پایگاه علمی arXiv، شتاب ثبتشده برای این پهپاد از سه برابر شتاب گرانش زمین فراتر رفته است. دستیابی به چنین عملکردی اهمیت دارد، چرا که نمونه آزمایشی نسبت به پهپادهای متداول انعطافپذیری بسیار بیشتری دارد.
پژوهشگران برای ارزیابی مقاومت FlexiQuad، آزمایشهایی انجام دادند که در آنها پهپاد عمدا با موانع برخورد میکرد. در آزمایشهای برخورد با سرعت حداکثر حدود ۲۵ کیلومتر بر ساعت، بدنه برای مدت کوتاهی تغییر شکل داد و دستگاه توانست پرواز خود را ادامه دهد.
همچنین نتایج نشان دادند که پهپاد میتواند برخورد مستقیم از روبهرو با سرعت حداکثر ۱۸ کیلومتر بر ساعت را بدون آسیب ساختاری یا اختلال عملکردی تحمل کند. این تفاوت اهمیت دارد، چرا که ادامه پرواز پس از برخورد لزوما به معنای سالم ماندن کامل تمام اجزای دستگاه نیست.
توانایی تحمل برخورد میتواند در محیطهایی کاربرد داشته باشد که حرکت پهپادهای معمولی دشوار است. برای مثال، بازرسی مخازن آب توازن کشتیها به تجهیزات پروازی نیاز دارد که بتوانند در فضاهای محدود حرکت کنند و برخورد احتمالی با دیوارهها را تحمل کنند.
عملیات جستوجو و نجات در ساختمانهای فروریخته نیز یکی دیگر از کاربردهای احتمالی این فناوری است. پهپاد انعطافپذیر میتواند از شکافهای باریک عبور کند و در محیطهایی حرکت کند که احتمال برخورد با موانع زیاد است.
پژوهشگران معتقد هستند این طراحی امکان ساخت پهپادهای نسبتا بزرگتر را نیز فراهم میکند. چنین دستگاههایی میتوانند حسگرها یا باتریهای بیشتری حمل کنند، اما همچنان با تغییر شکل بدنه از مسیرهای باریک عبور کنند. این قابلیت میتواند محدودیتهای مربوط به ظرفیت حمل بار و مدت پرواز را کاهش دهد.
با وجود این، پهپاد ضدضربه FlexiQuad هنوز برای استفاده گسترده در محیطهای واقعی آماده نیست. یکی از مشکلات اصلی آن، پیچیدگی کنترل پرواز هنگام تغییر شکل بدنه است. جیراردی تأکید کرد که ساختار سخت، کنترل دقیق را آسانتر میکند و همین موضوع یکی از دلایل استفاده گسترده از بدنههای مستحکم در پهپادهای امروزی است.
هنگامی که FlexiQuad با مانعی برخورد میکند، بدنه ممکن است هنگام بازگشت به شکل اولیه دچار نوسان شود. این لرزشها میتوانند تصاویر دوربینهای نصبشده روی دستگاه را تار کنند و تشخیص موقعیت یا شناسایی محیط اطراف را دشوار سازند.
پژوهشگران برای کاهش این مشکل از یادگیری تقویتی استفاده کردهاند. آنها به پهپاد آموزش دادهاند که پس از برخورد، واکنشی شبیه بازتاب غیرارادی نشان دهد. دستگاه با کمک اطلاعات حسگرهای حرکتی داخلی، تعادل خود را بازیابی میکند و سپس به پرواز خودکار بازمیگردد.
باوجود این پیشرفت، ناوبری خودکار و تشخیص قابل اعتماد محیط در شرایط پیچیده همچنان به توسعه بیشتری نیاز دارد. پژوهشگران قصد دارند قابلیتهای خودکار FlexiQuad را بهبود دهند و کاربرد ساختار انعطافپذیر آن را در حسگری و کنترل پرواز بررسی کنند.
همچنین تیم سازنده درخواست ثبت اختراع طراحی ساختاری این پهپاد را ارائه کرده است. ادامه تحقیقات میتواند زمینه استفاده عملی از فناوری FlexiQuad را در بازرسی صنعتی، عملیات امدادی و محیطهای دشوار فراهم کند.