
فهرست مطالب
پژوهشگران پهپادی با حس لامسه ساختهاند که با الهام از پرندگان، شاخه درخت را پیدا میکند و با موفقیت بیش از ۹۹ درصد روی آن فرود میآید.
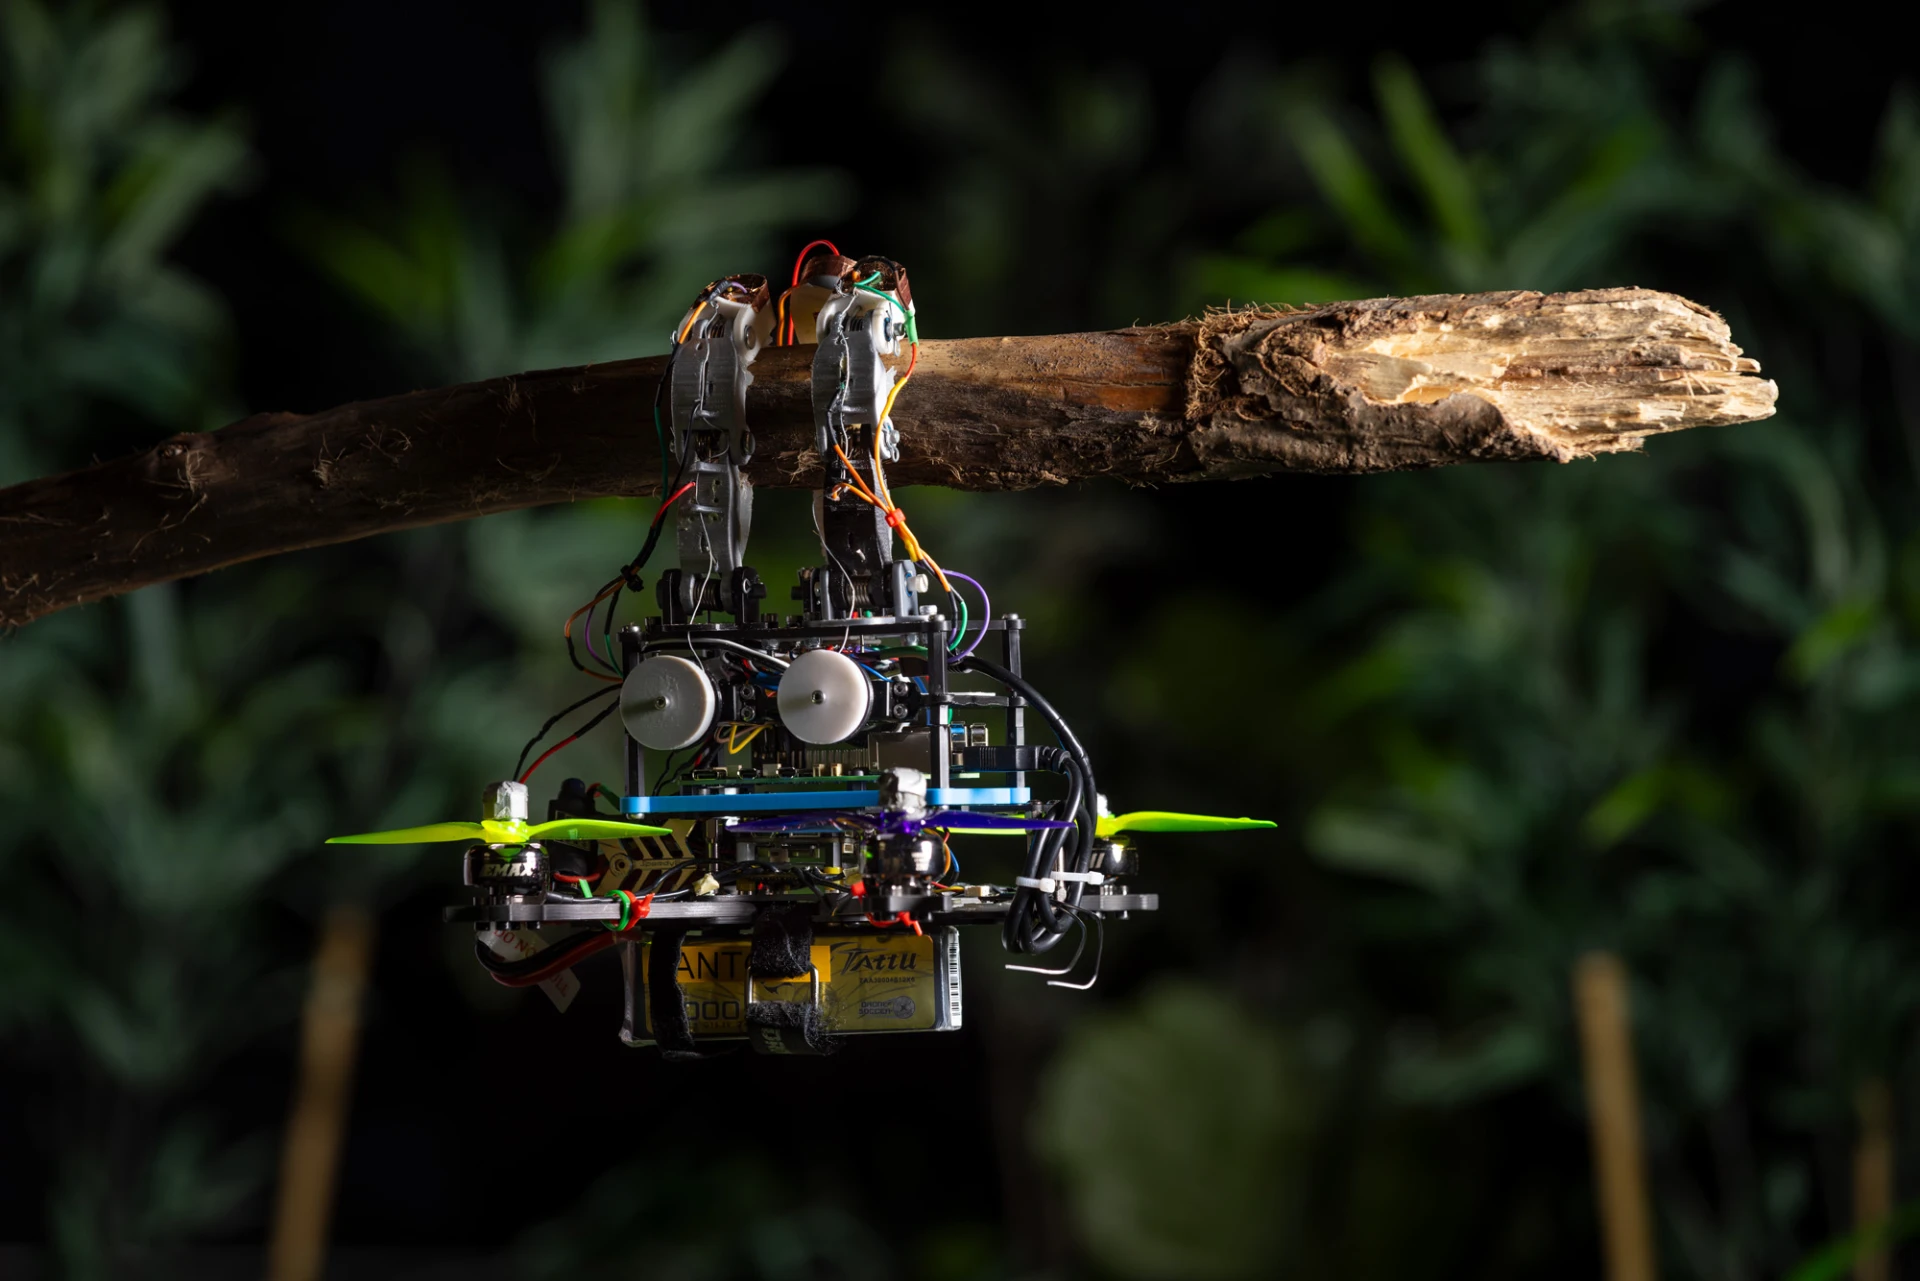
به گزارش سرویس هوافضای تکناک، پژوهشگران دانشگاه فناوری دلفت هلند این پهپاد را ساختهاند که با الهام از پرندگان، شاخههای درخت را با حسگرهای لمسی پیدا میکند و با سه انگشت انعطافپذیر روی آنها مینشیند و حتی میتواند خطای قابل توجه سیستم بینایی در تشخیص محل شاخه را اصلاح کند.
پهپادها در حوزههای مختلف، از عملیات نظامی تا پژوهشهای زیستمحیطی، کاربرد گستردهای پیدا کردهاند. با وجود پیشرفت فناوری پرواز، فرود ایمن همچنان یکی از چالشهای اصلی آنها محسوب میشود. این مشکل در محیطهایی مانند جنگل که شاخهها و برگها دید دوربین را محدود میکنند، پیچیدهتر میشود.
پژوهشگران پیش از این برای حل مشکل فرود پهپادها از طبیعت الهام گرفتهاند. پهپادهایی با فناوری مشابه پنجه گربه برای فرود روی سطوح یخی ساخته شدهاند. نمونههایی نیز با الهام از غشای بال سنجاب پرنده هنگام فرود سرعت خود را کاهش میدهند. با وجود این، نشستن روی شاخه درخت همچنان کار دشواری است.
بیشتر بخوانید: ساخت پهپاد رهگیر Zorelit v5 با سرعت بیش از ۴۰۰ کیلومتر
حس لامسه جای خطای دوربین پهپاد را میگیرد
یک راه ساده برای پهپادهای فعال در جنگل، معلق ماندن در هوا است. این روش برای برخی مأموریتها مناسب است، اما انرژی زیادی مصرف میکند و صدای مداومی دارد. این دو مشکل بهویژه هنگام مطالعه حیات وحش اهمیت زیادی دارند. پژوهشگران برای مشاهده حیوانات به پهپادی نیاز دارند که بتواند مانند یک دوربین مخفی، برای مدت طولانی در محیط باقی بماند و سروصدای کمتری تولید کند.
برخی پهپادهای موجود با گیرههای پنجهمانند میتوانند شاخه را بگیرند، اما پیدا کردن محل دقیق شاخه مشکل دیگری است. پهپادها معمولا برای فرود از دوربین استفاده میکنند. برگها، شاخهها و پوشش متراکم جنگل میتوانند اطلاعات بصری را ناقص کنند.
پژوهشگران دانشگاه فناوری دلفت برای حل این مشکل از نحوه فرود پرندگان الهام گرفتهاند. پرندگان میتوانند با پاهای خود شاخه را احساس کنند و سپس موقعیت مناسب برای نشستن را پیدا کنند. پهپاد جدید نیز علاوه بر دوربین، از حسگرهای لمسی برای یافتن شاخه استفاده میکند.
سه انگشت و ۹ حسگر برای پیدا کردن شاخه
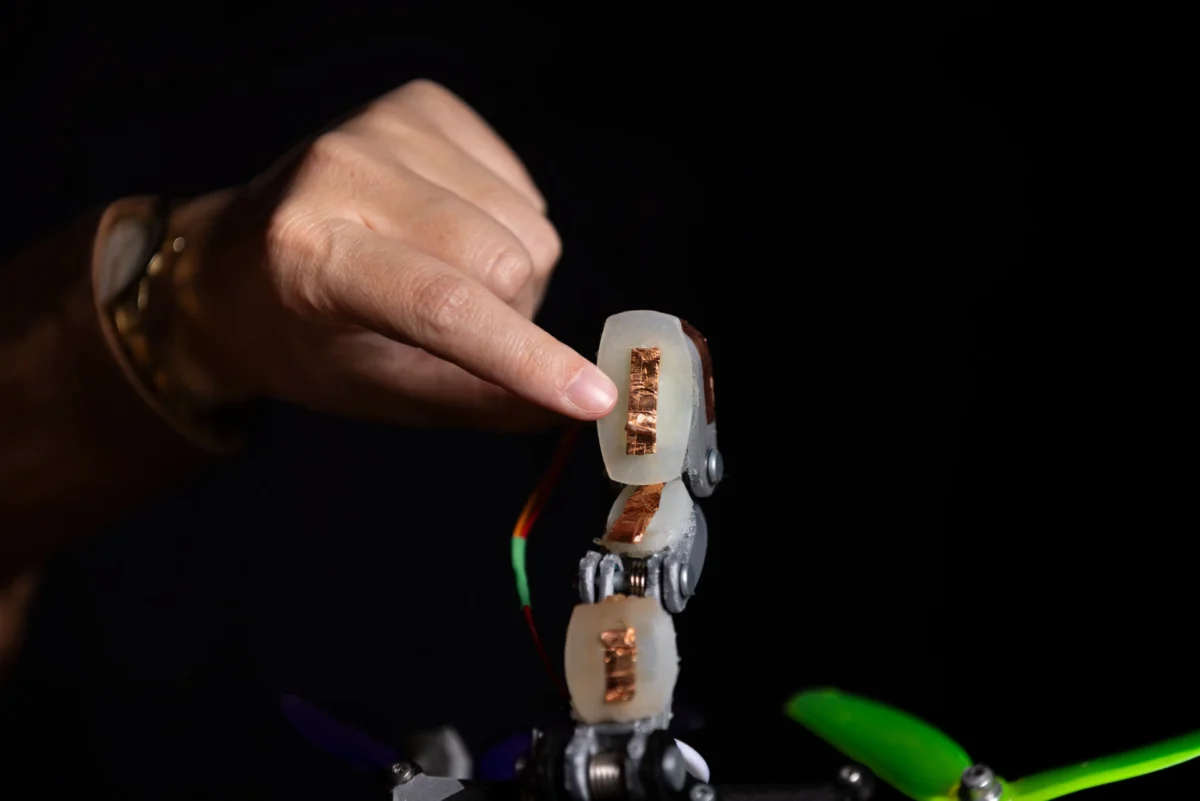
نمونه اولیه این پهپاد با حس لامسه سه انگشت انعطافپذیر دارد. هر انگشت مانند انگشت انسان از سه بند تشکیل شده است. این ساختار به انگشتها اجازه میدهد دور شاخه بپیچند و سطح تماس بیشتری با آن ایجاد کنند.
پهپاد ابتدا با دوربین محل تقریبی شاخه را تخمین میزند. سپس انگشتهای خود را به سمت موقعیت تخمینی حرکت میدهد. سیستم در این مرحله به اطلاعات دوربین اعتماد کامل نمیکند و با لمس محیط به جستوجوی شاخه ادامه میدهد.
هر انگشت سه حسگر لمسی در سطح نرم سیلیکونی خود دارد و در مجموع ۹ حسگر در اختیار پهپاد قرار میگیرد. زمانی که یکی از این حسگرها شاخه را لمس میکند، سیگنال الکتریکی برای پهپاد ارسال میشود. سیستم با تشخیص حسگر فعالشده میتواند تخمین دقیقتری از محل، اندازه و جهت شاخه به دست آورد.
آنتون بردنبک، یکی از نویسندگان پروژه بیان کرد که هر حسگر تنها وجود یک جسم در محل تماس را اعلام میکند. پهپاد با دانستن شکل انگشتهای خود میتواند از همین اطلاعات ساده برای بازسازی محل و جهت شاخه استفاده کند. در نتیجه، سیستم با تماسهای متوالی، تصویری دقیقتر از هدف ایجاد میکند.
بیشتر بخوانید: رونمایی از پهپاد Gamera با برد ۱۶ هزار کیلومتر + ویدیو
موفقیت بیش از ۹۹ درصدی در آزمایشها
پهپاد پس از پیدا کردن شاخه، نحوه گرفتن آن را تنظیم میکند. انگشتها دور شاخه میپیچند و سپس در موقعیت مناسب قفل میشوند. فنرهای ویژه داخل انگشتها باعث میشوند پهپاد پس از گرفتن شاخه برای حفظ موقعیت خود انرژی اضافی مصرف نکند.
نتایج آزمایشها نشان داد که این روش قابلیت اطمینان بالایی دارد. پهپاد در بیش از ۹۹ درصد آزمایشها با موفقیت روی شاخه فرود آمد. عملکرد سیستم حتی در شرایطی که دوربین محل شاخه را با خطای زیادی تشخیص میداد نیز قابل توجه بود.
در یکی از مهمترین آزمایشها، تخمین اولیه دوربین از موقعیت شاخه تا ۶۰ سانتیمتر خطا داشت. پهپاد توانست با استفاده از حسگرهای لمسی این خطا را اصلاح نماید، شاخه را پیدا کند و فرود ایمنی انجام دهد.
پژوهشگران قصد ندارند دوربین را بهطور کامل از سیستم فرود پهپاد حذف کنند. هدف آنها ترکیب اطلاعات بصری و حس لامسه است تا پهپاد در شرایطی که دوربین اطلاعات کافی یا دقیقی ارائه نمیکند، همچنان بتواند محل فرود را پیدا کند.
چنین روشی میتواند برای پهپادهایی که مدت طولانی در محیطهای طبیعی فعالیت میکنند اهمیت ویژهای داشته باشد. پهپاد پس از نشستن روی شاخه دیگر مجبور نیست برای ثابت ماندن، موتورهای خود را روشن نگه دارد. در نتیجه، مصرف انرژی و سروصدا کاهش پیدا میکند و امکان مشاهده حیات وحش بدون ایجاد مزاحمت فراهم میشود.
این پژوهش با هدایت سالوا حمازه، دانشیار دانشگاه فناوری دلفت انجام شده است. مقاله مربوط به این سیستم نیز بهتازگی در مجله علمی npj Robotics از مجموعه Nature منتشر شده است.