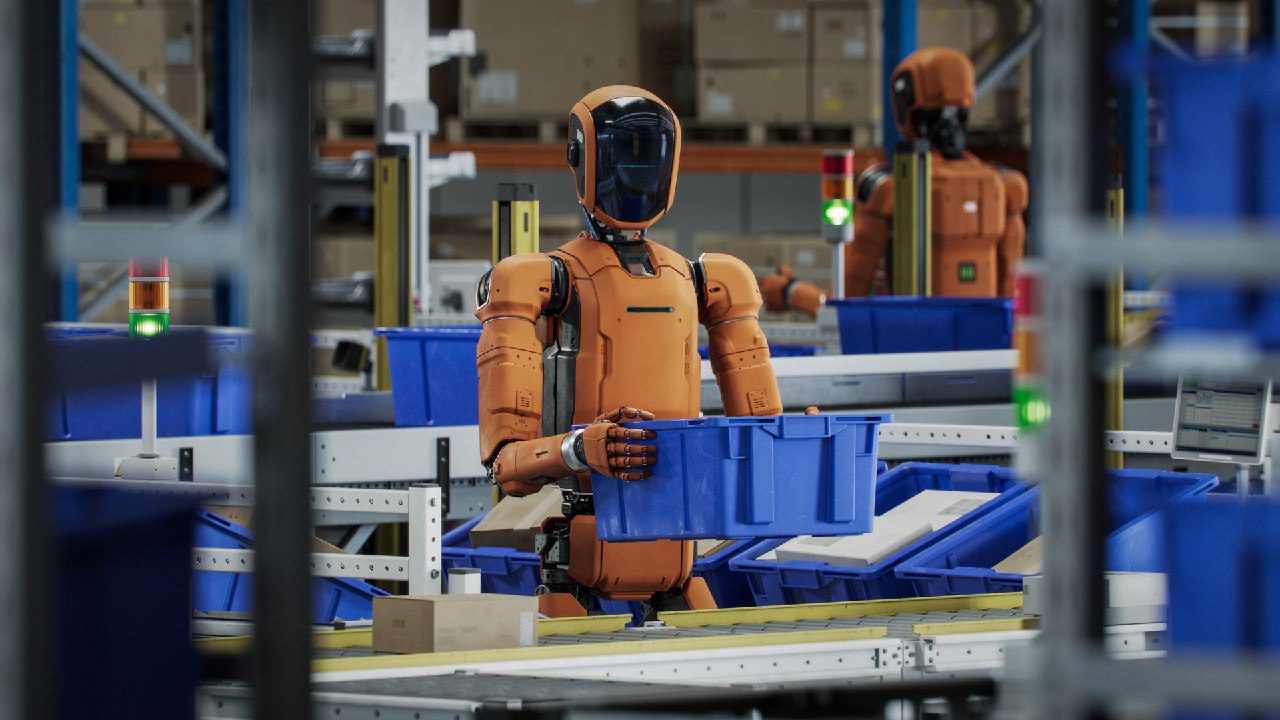
محققان در Science Robotics هشدار میدهند که بهدلیل شکاف عظیم دادهای، رباتهای انساننما هنوز با تواناییهای انسانی فاصله دارند .
به گزارش تکناک، دو مقاله جدید در Science Robotics که در ۲۷ اوت بهوسیله کن گلدبرگ، متخصص رباتیک در دانشگاه کالیفرنیا برکلی منتشر شد، استدلال میکنند که رباتهای انساننمای واقعاً توانمند بسیار دورتر از آن چیزی هستند که خوشبینانهترین زمانبندیها نشان میدهد.
در حالی که مدلهای زبانی بزرگ (LLMs) با آموزش بر حجم عظیمی از متنهای اینترنتی بهسرعت به کاربری روزمره رسیدند، گلدبرگ میگوید رباتها نمیتوانند با همان موج داده مهارتهای واقعی جهان را بهسرعت فرا بگیرند.
او برآورد میکند که میان دادههای متنی مورد استفاده برای آموزش LLMها و دادههای غنی و تجسمیافتهای که رباتها برای کسب مهارت و قابلیت اعتماد در خانهها، کارخانهها یا بیمارستانها نیاز دارند، یک «شکاف دادهای ۱۰۰ هزار ساله» وجود دارد. او میگوید این شکاف باعث میشود ادعاهای کوتاهمدت، مانند پیشی گرفتن رباتها از جراحان انسانی در پنج سال آینده، زودهنگام باشند و خطر ایجاد یک حباب را در این حوزه به همراه داشته باشند.
ادعای اصلی گلدبرگ این است که دستکاری فیزیکی همچنان دشوارترین گلوگاه است. کارهای ساده انسانی، مانند برداشتن یک لیوان شراب یا تعویض یک لامپ، نیازمند ادراک دقیق وضعیت جسم، جایگذاری انگشتان، کنترل تماس و بازخورد پیوسته است. انسانها این کار را بهآسانی انجام میدهند. رباتها نه.
این ناهماهنگی بازتاب پارادوکس موراوک است، گلدبرگ میگوید. چیزی که برای انسان آسان است میتواند برای ماشینها بهشدت دشوار باشد. او استدلال میکند که پیشنهاد استخراج دادههای آموزشی از ویدیوهای آنلاین کافی نیست، زیرا تصاویر دوبعدی به ندرت حرکات سهبعدی دقیق، نیروها و تماسهایی را نشان میدهند که یک ربات باید تقلید کند.
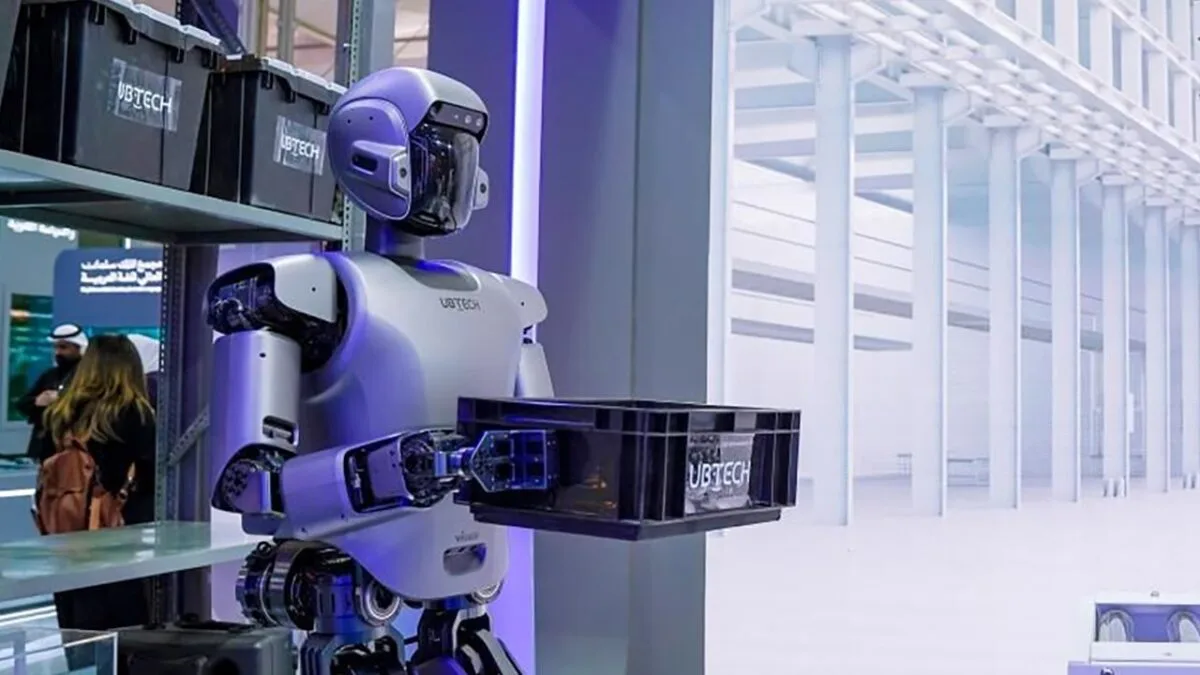
شبیهسازی به کارهایی مانند دویدن یا آکروبات کمک میکند. با این حال، هنوز به مهارتهای ظریف و کاربردی مانند کار کارگران ساختمانی، لولهکشها، برقکارها، کارکنان آشپزخانه یا تکنسینهای کارخانه تبدیل نشده است. تلهاپراسیون که در آن انسانها رباتها را «عروسکگردانی» میکنند، داده تولید میکند اما بهصورت خطی مقیاس میگیرد؛ هشت ساعت کار تنها هشت ساعت داده بهدست میدهد، در مقایسه با سیل دادههایی که مدلهای زبانی را توانمند ساخت.
استاد گلدبرگ یک بحث فعال در پارادایم رباتیک را توصیف میکند. یک اردوگاه معتقد است که تنها دادههای بیشتر، رباتهای انساننمای همهمنظوره را آزاد میسازد. دیگری، که او آن را «مهندسی سنتی» مینامد، بر فیزیک، ریاضیات و مدلسازی صریح جهان تکیه دارد.
گلدبرگ یک مسیر میانه عملگرایانه را میبیند: استفاده از مهندسی برای کارکرد مطمئن رباتها در وظایف محدود تا مردم آنها را بهکار گیرند، سپس اجازه دادن به این رباتهای مستقرشده برای جمعآوری دادههای واقعی موردنیاز بهبود.
او به نمونههایی اشاره میکند که همین منطق «بوتاسترپ» را دنبال میکنند. خودروهای خودران ویمو هنگام کار داده جمعآوری میکنند و بهمرور عملکرد خود را بهبود میدهند. امبی رباتیکس همین الگو را برای مرتبسازی بستهها در انبارها به کار میگیرد: استقرار، جمعآوری، اصلاح و تکرار. از دید گلدبرگ، مسیر عملی بهسوی رباتهای بهتر نه سیل ناگهانی دادهها، بلکه دادههایی است که بهطور تدریجی و از سیستمهایی بهدست میآید که هماکنون کاری مفید انجام میدهند.
درباره زمانبندی، استاد در برابر پیشبینیهای مطمئن از برابری سریع انسان و ربات مخالفت میکند. او در دو، پنج یا حتی ده سال آینده دستاوردهای فراگیر نمیبیند. از نظر کار، او میگوید مشاغل یدی مدتهاست «بسیار امن» باقی ماندهاند، زیرا آنها دقیقاً نیازمند دستکاری و سازگاری ماهرانهای هستند که رباتها همچنان فاقد آناند.
در مقابل، کارهای آسیبپذیرتر در کوتاهمدت وظایف تکراری، فرمپرکنی و برخی فرآیندهای دفتریاند که سیستمهای مبتنیبر زبان میتوانند سادهسازی کنند. او به خدمات مشتری و ارتباطات بالینی اشاره میکند، جایی که همدلی انسانی همچنان اهمیت دارد. یک عامل خودکار نمیتواند معتبر بگوید: «میدانم چه احساسی داری» و افراد اندکی میخواهند یک ربات خبرهای پزشکی ویرانگر را منتقل کند، حتی اگر بتواند تصویری را بخواند.
گلوگاه تنها داده یا الگوریتمها نیست. با وجود نمایشهای چشمگیر از شرکتهایی مانند بوستون داینامیکس، فیگر و تسلا، بسیاری از رباتهای انساننما همچنان بهوسیله بدنهایشان محدود میشوند. سونی اخیراً خواستار مشارکتهای پژوهشی شد که بر طراحی مفصلهای غنیتر و ساختارهای انعطافپذیرتر تمرکز دارد و اشاره کرد که بسیاری از ماشینها بهطور سخت و غیرطبیعی حرکت میکنند.
حامد رجبی، مدیر گروه پژوهشی هوش مکانیکی در دانشگاه لندن ساوت بنک، مورد مشابهی را مطرح میکند. او در مقالهای در The Conversation میگوید رباتهای امروزی اغلب انرژی زیادی مصرف میکنند و به تصحیحات محاسباتی مداوم متکیاند، زیرا سختافزار آنها فاقد «هوش مکانیکی» است. گزارشهایی از داغ شدن بیشازحد یا سقوط رباتهای انساننما در رقابتها، و مواردی که سیستمها برای راه رفتن ساده انرژی بیشتری از انسان مصرف میکنند، این نکته را برجسته میکند. جهش بعدی احتمالاً به همان اندازه که به نرمافزار کنترل هوشمند نیاز دارد، به بدنهای سازگارتر و الهامگرفته از زیستشناسی هم نیاز دارد.
پیام گلدبرگ بدبینانه نیست، بلکه اصلاحی است. پیشرفت واقعی است، اما نابرابر، و سختترین مشکلات در نقطه تلاقی داده، کنترل و طراحی فیزیکی قرار دارند. او استدلال میکند که مدیریت انتظارات اکنون، از چرخههای تبلیغاتی محافظت خواهد کرد و توجه را بر کارهای بیزرقوبرق اما حیاتی—مهندسی، آزمایش و استقرار تدریجی—متمرکز نگه خواهد داشت؛ همان کارهایی که در واقع رباتها را از نمایشهای آزمایشگاهی به ابزارهای قابل اعتماد تبدیل میکنند.