یک ربات نرم آزمایشی که با الهام از کرم ابریشم و با استفاده از مفهوم بیومیمتیک ساخته شده، قادر به کاوش فضاهای تنگ و شکافهای باریک است. توسعه فناوری این ربات ها می تواند در آینده برای عملیات های جستجو و نجات، کارآمد باشد.
به گزارش تکناک، بیومیمتیک به مطالعه و تقلید از طراحی ها، مکانیزم ها و سازوکارهای طبیعی با هدف بهبود عملکرد و کارایی سیستم های مصنوعی اطلاق میشود. در این مورد، ربات آزمایشی با شبیه سازی حرکات و سازوکارهای یک کرم ابریشم، قادر به عبور از فضاهای باریک است.
این ربات با بدن نرم با طول 9 سانتی متر در دانشگاه ایالتی کارولینای شمالی توسط تیمی به سرپرستی پروفسور یونگ ژو در حال توسعه است.
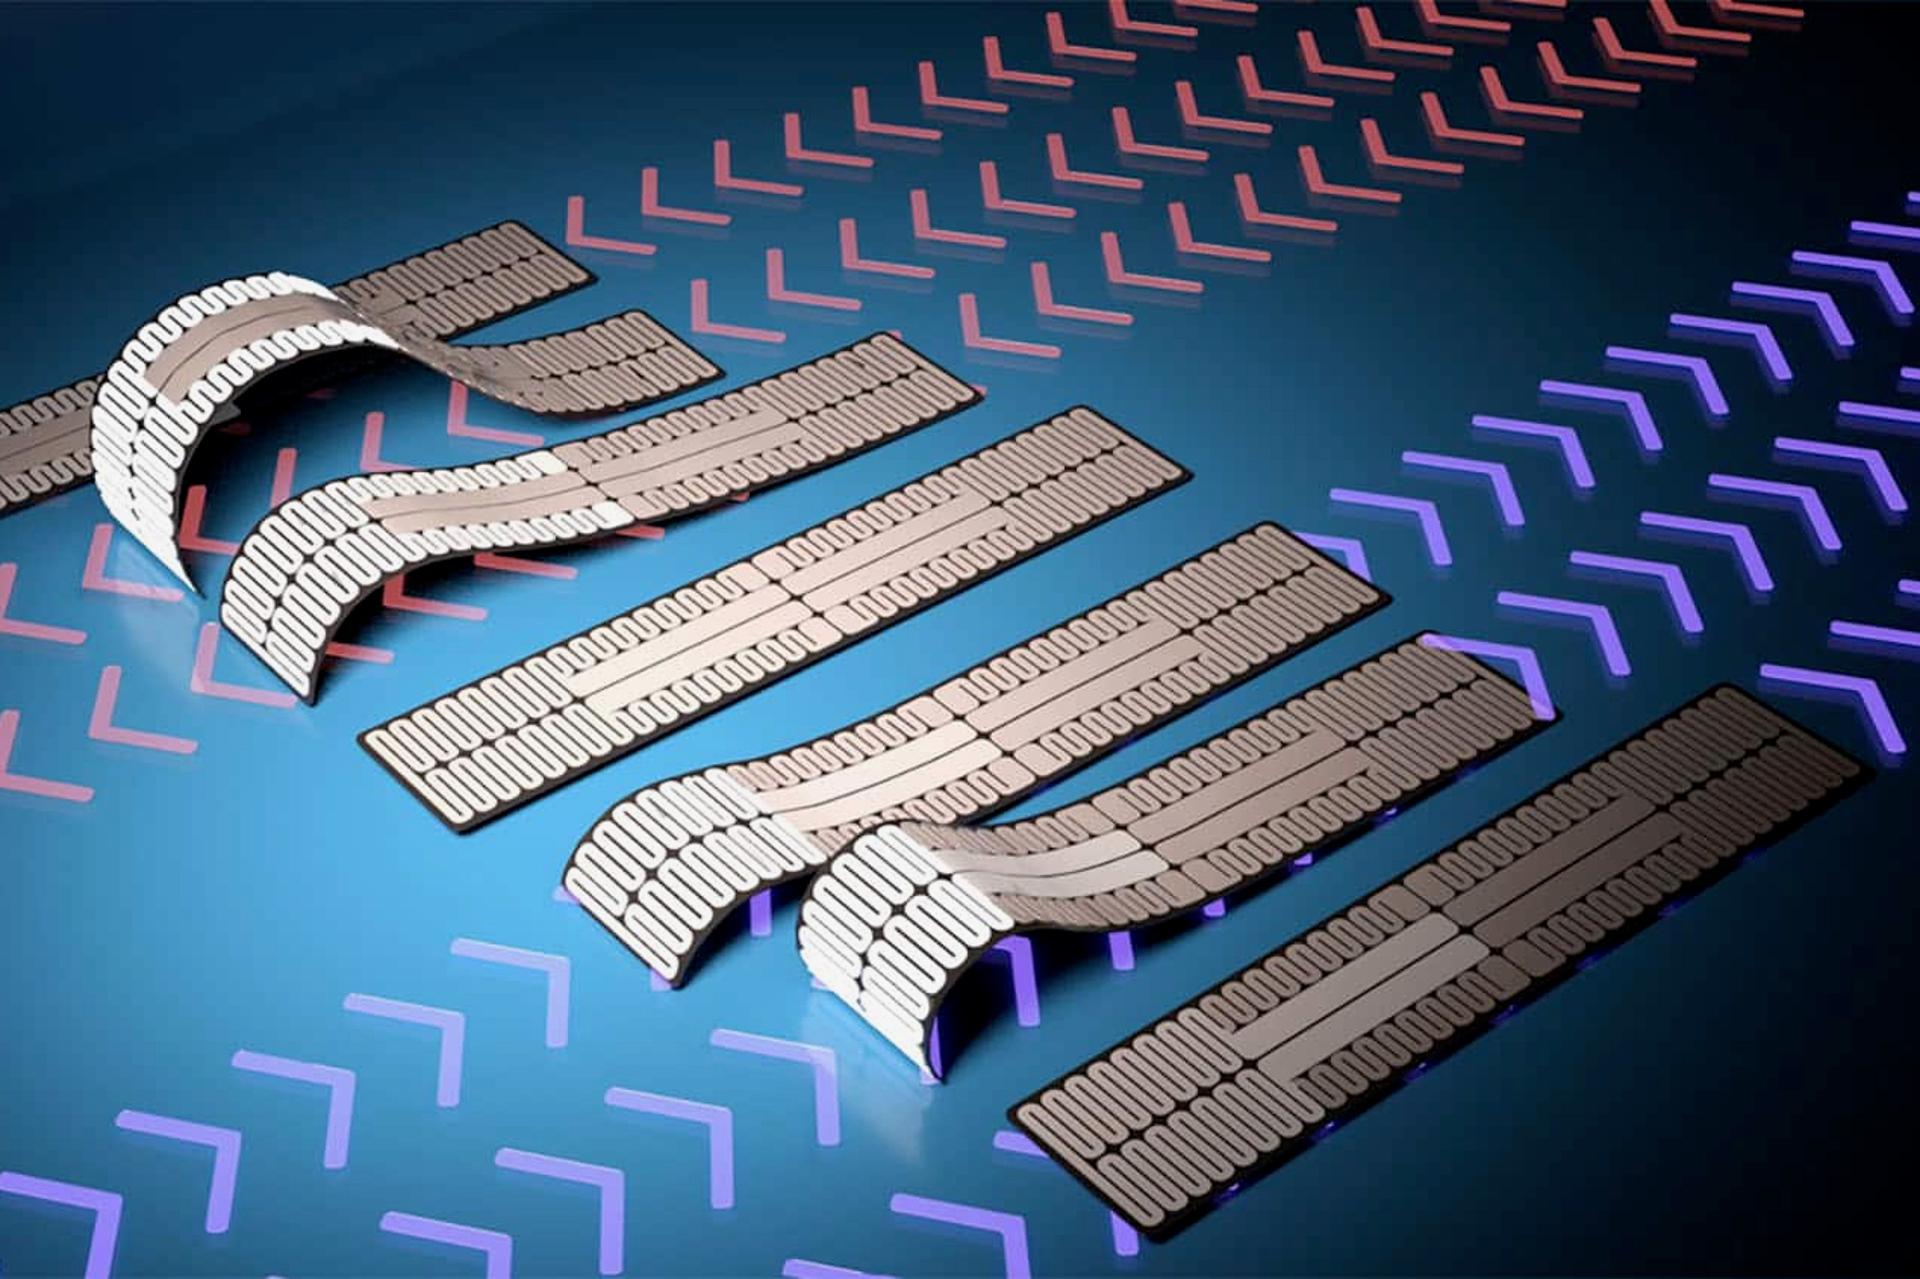
این مدل با الهام از کرم شب پره مرواریدی (Pleurotya ruralis) ساخته شده است. مانند سایر کرم های ابریشم، این کاترپیلار با پیچاندن متوالی بخشهایی از بدن خود به جلو یا عقب حرکت میکند . حلقه بدن یا از جلو به عقب یا از عقب به جلو حرکت میکند. کرم ابریشم از عضلات خود برای انجام این کار استفاده می کند ولی در این ربات نرم، گرمکن های نانوسیمی جایگزین عضلات کرم ابریشم شده اند.
بدنه این ربات نرم از دو لایه ترکیبی از پلیمرهای متفاوت ساخته شده است. لایهی بالایی با افزایش دما منبسط می شود، در مقابل لایه زیرین با گرم شدن منقبض میشود. درون لایه بالایی شبکه ای از نانوسیم های نقرهای جای گرفته است که چندین نقطه اتصال در طول آن دارد.
هنگامی که جریان الکتریکی به هر یک از این نقاط اعمال میشود، نانوسیم های موجود در آن منطقه گرم می شوند و در نتیجه پلیمر اطراف آن ها نیز گرم می شود. این باعث می شود بدنه ربات فقط در آن ناحیه به سمت بالا خم شود. بنابراین، با اعمال جریان به صورت متوالی به چندین نقطه اتصال مجاور، میتوان خمشی را ایجاد کرد که در طول بدنه به هر دو طرف حرکت کند.
شوانگ وو، نویسنده اول این مطالعه گفت : ما نشان دادیم که ربات کرم ابریشم قادر است خود را به جلو بکشد و به عقب هل دهد. به طور کلی، هر چه جریان الکتریکی بیشتری اعمال میکردیم، ربات سریع تر به هر دو جهت حرکت میکرد. با این حال، ما متوجه شدیم که یک چرخه بهینه وجود دارد که به پلیمر فرصت خنک شدن می دهد ، به عبارتی دیگر، به عضله اجازه میدهد قبل از انقباض مجدد استراحت کند.
با فعال کردن انتخابی گرمکن های نانوسیمی در جلو و عقب ربات، محققان توانستند آن را از یک شکاف 30 میلی متری (1.2 اینچی) با ارتفاع فقط 3 میلی متر عبور دهند.
شوانگ وو، افزود: این روش برای ایجاد حرکت در ربات های نرم، از نظر مصرف انرژی بسیارکارآمد است. ما به دنبال بررسی روش هایی هستیم که بتوانیم این فرآیند را کارآمدتر کنیم. گام های بعدی شامل ادغام این رویکرد برای حرکت روبات های نرم با حسگرها یا سایر فناوری ها برای استفاده در برنامه های مختلف – مانند دستگاه های جستجو و نجات است.