
فهرست مطالب
ناسا سه ماهنورد خودران را به ماه میفرستد که بدون هدایت مستقیم انسان، مسیر خود را انتخاب و سطح و زیر سطح ماه را بررسی میکنند.
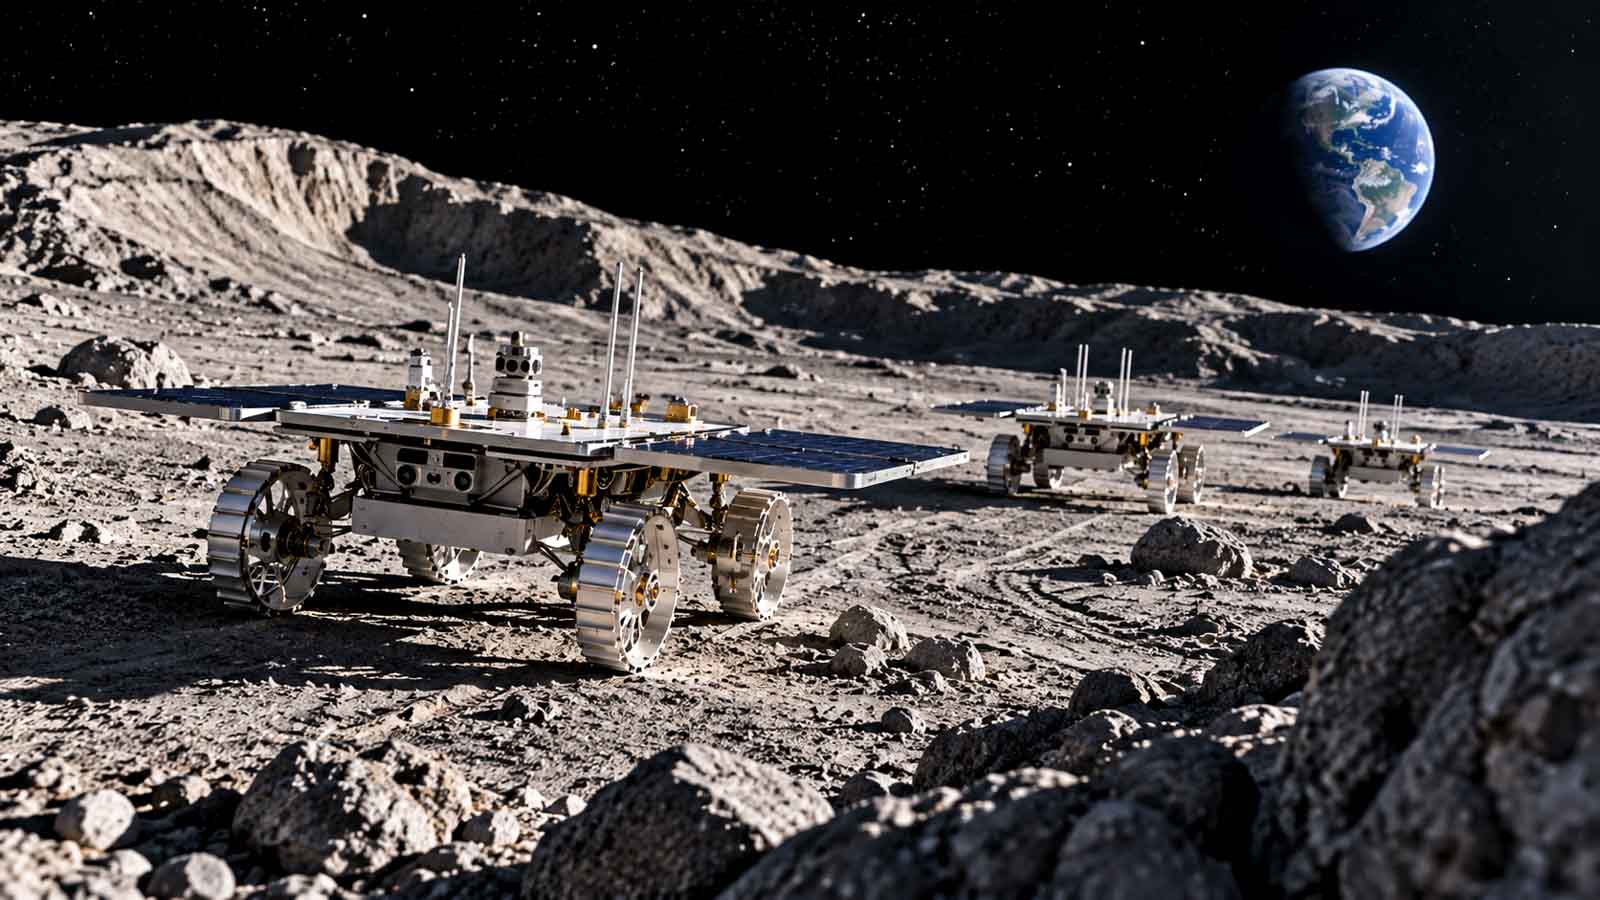
به گزارش سرویس هوافضای تکناک، این سه ماهنورد خودران در سطح ماه حرکت خواهند کرد و بدون آنکه انسان بهطور مستقیم تصمیمهای آنها را کنترل کند، نقشهای سهبعدی از محیط تهیه خواهند کرد.
این ماهنوردها بخش اصلی مأموریت آینده ناسا با نام CADRE، مخفف «اکتشاف رباتیک توزیعشده و خودران مشارکتی» هستند که قرار است در ادامه سال ۲۰۲۶ پرتاب شود.
هر ماهنورد چهار چرخ و بدنهای تقریبا به اندازه یک جعبه حمل گربه دارد. پنلهای خورشیدی، تجهیزات تصویربرداری و نرمافزارهای رایانهای جدید نیز درون آنها قرار گرفتهاند که امکان فعالیت خودران را فراهم میکنند.
بیشتر بخوانید: هواپیمای X-59 ناسا به سرعت ۱۲۷۵ کیلومتر بر ساعت رسید
ماهنوردهای CADRE چه کاری انجام خواهند داد؟
پس از فرود سه ماهنورد خودران ناسا در منطقه «راینر گاما» روی ماه، آنها با استفاده از دوربینها و رادار نفوذی زمین، تصاویری از سطح و زیر سطح ماه تهیه و به زمین ارسال خواهند کرد.
این فعالیتها با دخالت مستقیم بسیار محدود کنترلکنندگان مأموریت روی زمین انجام خواهد شد. سه ماهنورد با یکدیگر و با یک ایستگاه پایه مستقر روی ماهنشین ارتباط برقرار خواهند کرد. آنها با استفاده از این اطلاعات در محیط حرکت میکنند و درباره چگونگی انجام مراحل مختلف مأموریت تصمیم میگیرند.
ژان پیر دلا کروا، پژوهشگر اصلی پروژه CADRE در آزمایشگاه پیشرانش جت ناسا توضیح داد:
«تنها دستور برای مثال این است که بروید این منطقه را کاوش کنید و ماهنوردها بقیه موارد را خود مشخص میکنند، اینکه چه زمانی حرکت کنند، چه مسیری را در پیش بگیرند و چگونه از خطرهای محلی عبور کنند.»
وی تصریح کرد:
«شما فقط هدف کلی را به آنها میگویید و آنها باید مشخص کنند که چگونه آن را محقق کنند.»
برای نمونه، مرکز کنترل مأموریت میتواند از سیستم بخواهد بخش مشخصی از سطح ماه را بررسی کند. یکی از ماهنوردها نقش هدایتکننده را بر عهده میگیرد و یک برنامه راهبردی برای اجرای مأموریت تدوین میکند. این برنامه مشخص میکند که منطقه مورد نظر چگونه بین سه ماهنورد تقسیم شود و منابع در دسترس هر ربات و شرایط محیطی را نیز در نظر میگیرد.
سپس هر ماهنورد وظیفه اختصاصی خود را دریافت میکند و به صورت مستقل با استفاده از حسگرها، مسیری ایمن تا نقطه هدف پیدا میکند. پس از رسیدن به مقصد نیز عملیات تصویربرداری درخواستشده را انجام میدهد. اطلاعات جمعآوریشده در نهایت منتقل و ترکیب میشوند تا نمایی جامع از منطقه مورد بررسی ایجاد شود.
بیشتر بخوانید: پگاسوس؛ ماهنورد پیشرفتهای که آینده سکونت انسان در ماه را رقم می زند
چالش فعالیت سه ماهنورد خودران ناسا روی ماه
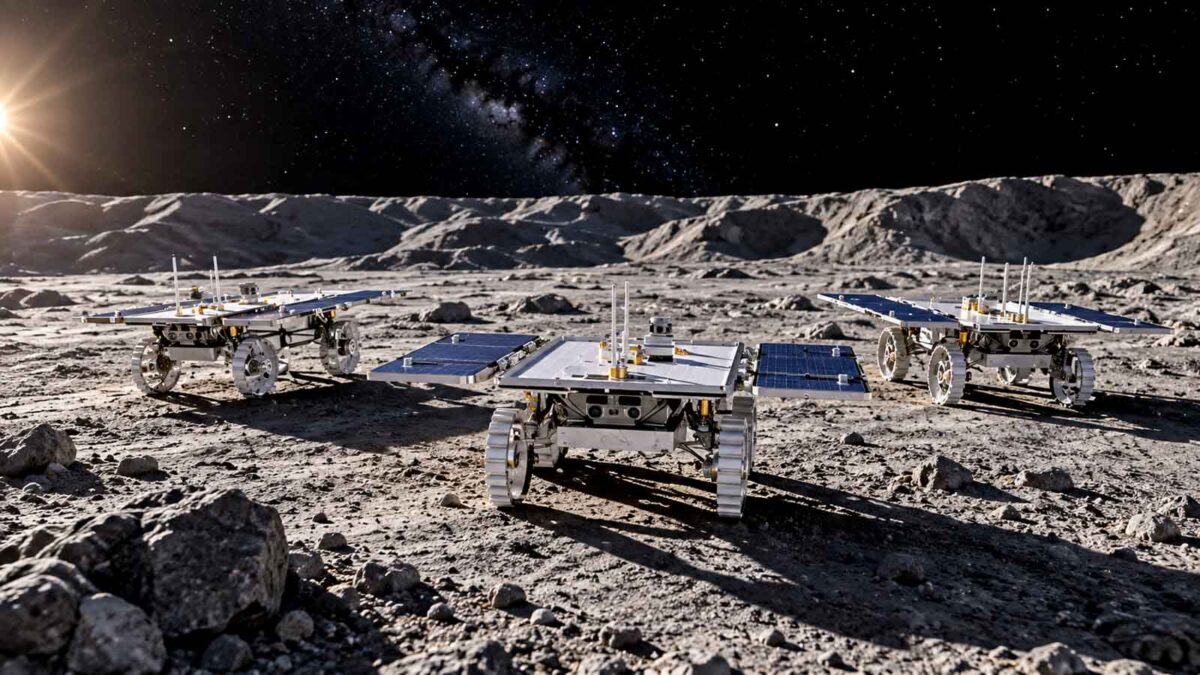
این فناوری با توجه به پیشرفتهای اخیر هوش مصنوعی شاید روی زمین چندان شگفتانگیز به نظر نرسد، اما اجرای چنین سیستم خودرانی روی ماه چالش بزرگی محسوب میشود.
ماه جو ندارد و به همین دلیل ماهنوردها مستقیما در معرض تابش خورشیدی قرار خواهند گرفت. دمای محیط در میانه روز نیز میتواند به ۱۱۴ درجه سانتیگراد برسد. توان پردازشی بیشتر نیز مانند یک لپتاپ تحت فشار، گرمای بیشتری تولید میکند و در صورت نبود سیستم مناسب مدیریت حرارت میتواند برای تجهیزات رباتها خطرناک باشد.
مهندسان برای حل این مشکل، فعالیت ماهنوردهای CADRE را در چرخههای ۳۰ دقیقهای بیداری و استراحت طراحی کردهاند. رباتها در دورههای مشخص خاموش میشوند تا خنک شوند و همزمان باتریهای خود را با استفاده از نور خورشید شارژ کنند. پس از فعال شدن دوباره، سه ماهنورد ابتدا وضعیت یکدیگر را بررسی میکنند و سپس فعالیت خود را ادامه میدهند.
بیشتر بخوانید: برنامه ناسا برای ساخت پایگاه دائمی در ماه + تصویر
میراث مریخنورد استقامت
ماهنوردهای CADRE از تجربه فناوریهای خودران ناسا در مأموریتهای قبلی بهره میبرند. مریخنورد استقامت طی پنج سال گذشته سطح مریخ را کاوش کرده و در مجموع مسافتی تقریبا معادل طول یک ماراتن پیموده است.
اگرچه مسیر کلی استقامت را انسانها تعیین میکنند، اما بخش بزرگی از این مسافت با استفاده از فناوری خودران و بدون هدایت لحظهبهلحظه اپراتورها طی شده است.
مارک میمون، راننده مریخنورد در ناسا در ماه ژوئن گفت: «مریخنوردها در بخش عمدهای از ۲۹ سال گذشته بهطور فعال مریخ را کاوش کردهاند. اما تنها به تازگی و با نرمافزار و سختافزار خودران استقامت، یک مریخنورد توانسته است به صورت خودران تقریبا با حداکثر سرعت مکانیکی خود حرکت کند.»
او توضیح داد که بیش از ۹۰ درصد حرکت مریخنورد استقامت اکنون به صورت خودران انجام میشود و فناوری خودران به روش اصلی ناسا برای پیمودن مسیرهای طولانی با این مریخنورد تبدیل شده است.
سه ماهنورد خودران CADRE ناسا در مأموریت ۱۴ روزه خود این فناوری را یک گام جلوتر خواهند برد و مجموعهای از آزمایشها را برای ارزیابی توانایی همکاری و تصمیمگیری مستقل انجام خواهند داد.
این مأموریت نشان میدهد که رباتهای فضایی به تدریج از ماشینهایی که برای هر حرکت به دستور انسان وابسته هستند، به گروههایی از کاوشگران خودران تبدیل میشوند که میتوانند هدف کلی مأموریت را دریافت و شیوه اجرای آن را تعیین کنند.