
فهرست مطالب
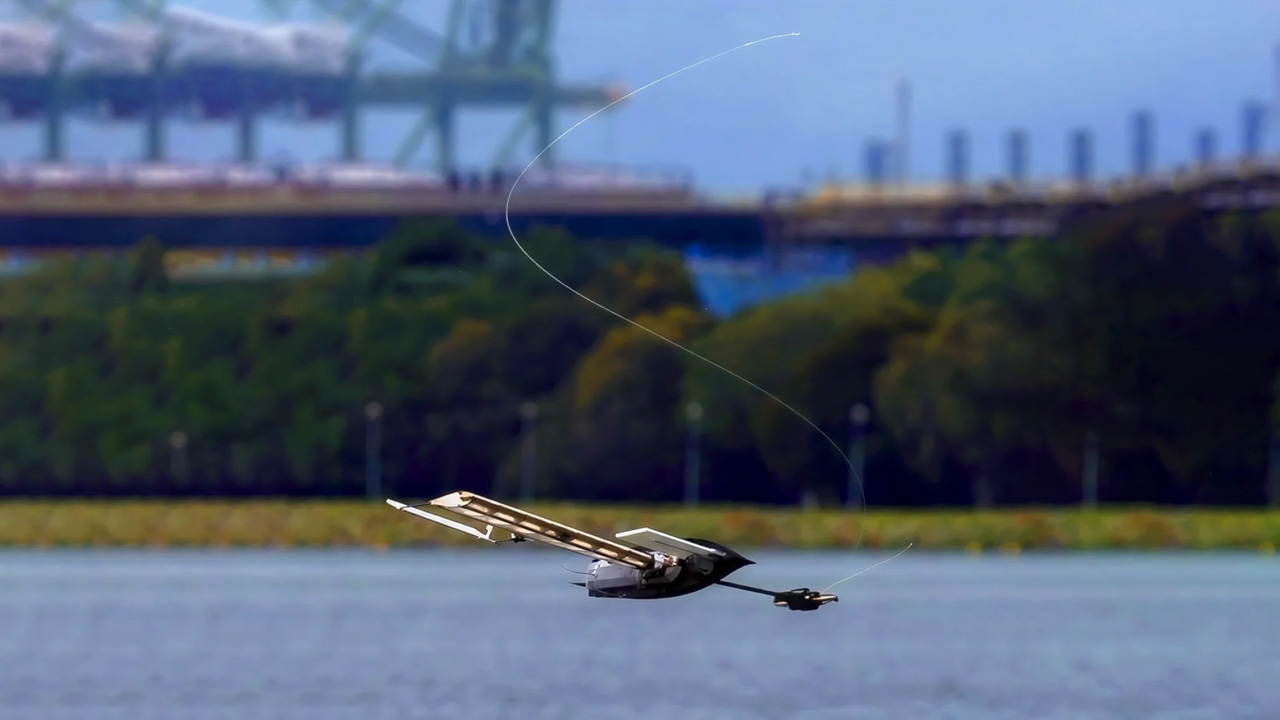
پژوهشگران دانشگاه فناوری و طراحی سنگاپور، ربات سبک و چندحالتهای به نام ALBATROSS ساختهاند که میتواند از ارتفاع رها شود، با چرخش بازوهای خود سرعت سقوط را کاهش دهد، روی آب فرود بیاید و سپس به یک قایق بادبانی خودکار تبدیل شود.
به گزارش سرویس رباتیک تکناک، این ربات برای پایش محیطهای آبی طراحی شده و در آزمایشها توانسته است چند ساعت بدون دخالت مداوم انسان حرکت کند و دادههای محیطی را ثبت نماید.
ربات ALBATROSS که نام آن مخفف Airborne Lander with Buoyant AuToROtating Sailing Sensor است، بهجای تقلید کامل از یک جانور، سازوکارهای چند موجود مختلف را با یکدیگر ترکیب میکند. پژوهشگران برای کاهش سرعت سقوط از بذر افرا، برای حرکت بادبانی از قو و برای سکان پشتی از ماهی الهام گرفتهاند. این مطالعه در مجله Science Robotics منتشر شده است.
ایده اصلی پروژه از نیاز به رباتی شکل گرفت که بتواند در مأموریتهای پایش دریایی، هم از هوا به منطقه هدف برسد و هم پس از فرود روی آب بهطور مستقل حرکت کند. در شرایط اضطراری مانند زمینلرزههای زیرآبی، نشت نفت یا انتشار مواد شیمیایی، جمعآوری سریع اطلاعات معمولا به اعزام شناورهای دارای خدمه، رهاسازی ربات در محل یا نزدیک شدن با پهپاد نیاز دارد. هر یک از این روشها محدودیتهای عملیاتی خاص خود را دارند.
در همین راستا، پژوهشگران به دنبال سامانهای بودند که بتوان آن را مستقیما از هوا در نزدیکی محل مورد نظر رها کرد و پس از فرود، مأموریت را بدون نیاز به پشتیبانی دائمی ادامه داد. چنین سامانهای باید هم در محیط هوایی و هم روی آب عملکرد مناسبی داشته باشد و در عین حال ساده، سبک و کمهزینه باقی بماند تا گروههای پژوهشی بتوانند آن را در عملیات واقعی به کار بگیرند.
بیشتر بخوانید: این ربات ۱۰ دلاری میتواند از پلهها بالا برود + تصویر
ترکیب الهامهای زیستی در یک ربات چندحالته
گروه سازنده ALBATROSS بهجای استفاده از طبیعت به عنوان یک الگوی کامل، آن را مجموعهای از سازوکارهای کاربردی در نظر گرفته است. مهندسان رافائل زوفری و آندره فارینها در سرمقالهای مرتبط با این پژوهش نوشتهاند که میتوان سازوکارهای مختلف را از طبیعت گرفت، دوباره با یکدیگر ترکیب کرد و برای هدفهایی به کار برد که فرایند تکامل هرگز با آنها روبهرو نشده است.
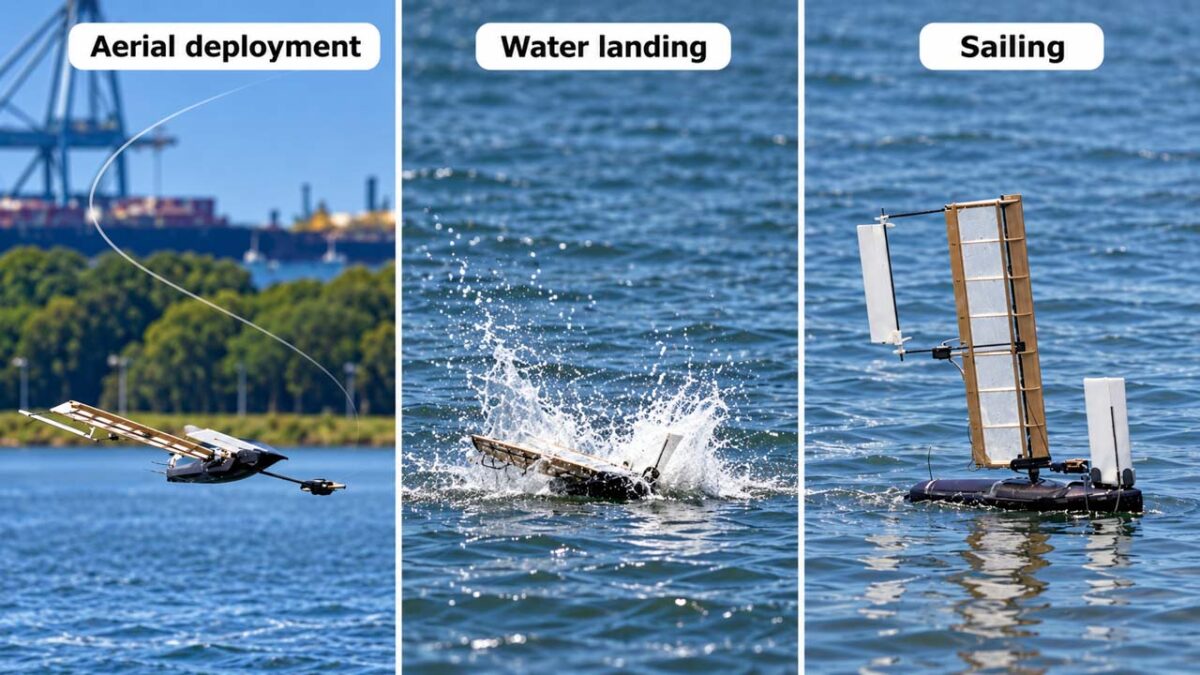
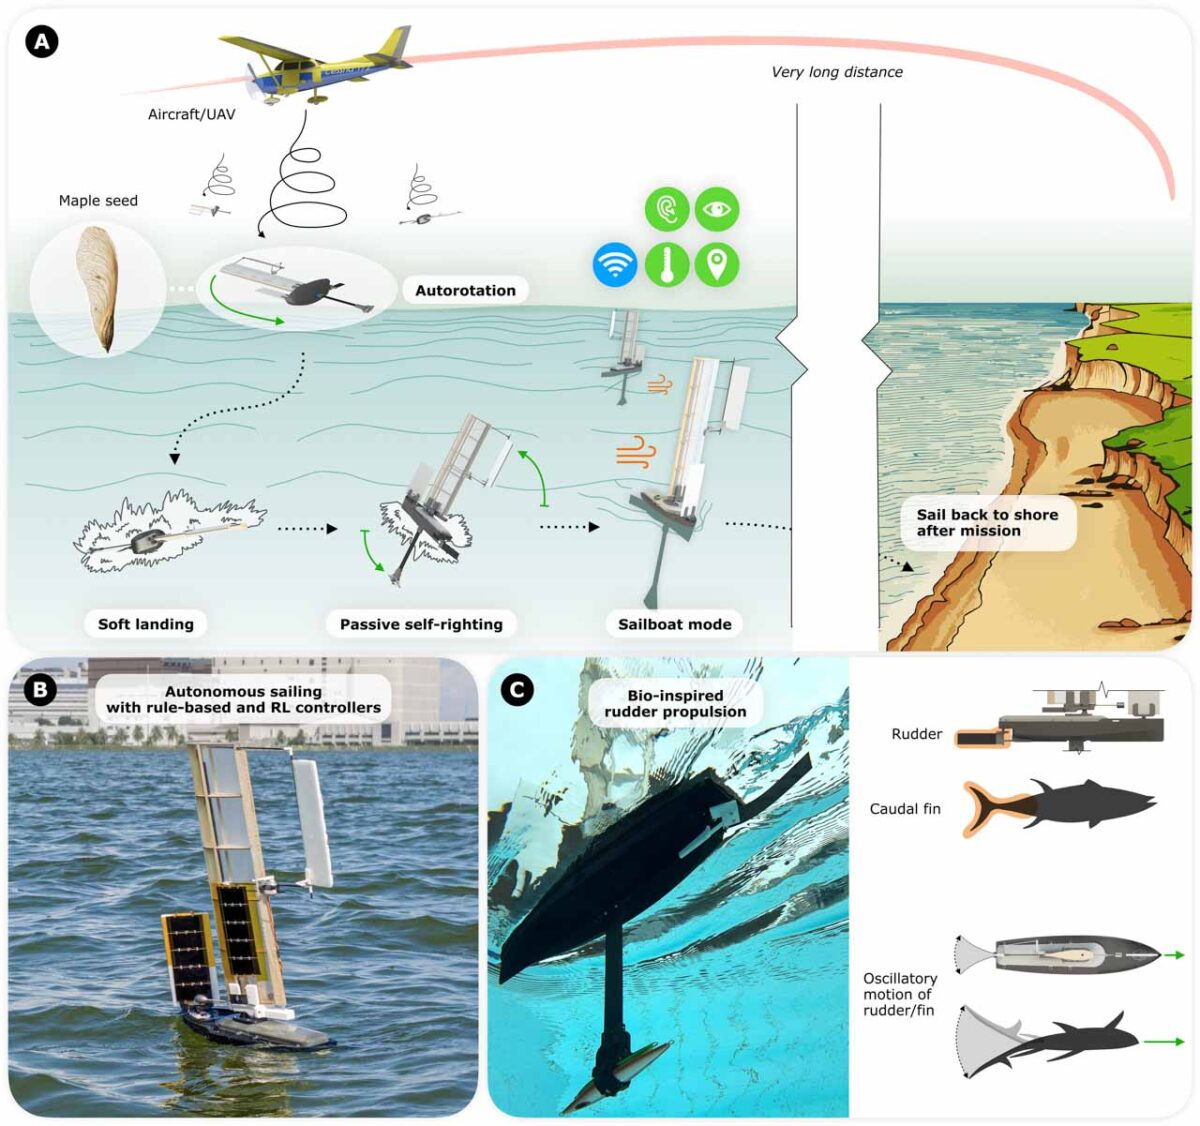
بخش هوایی ربات از رفتار بذر افرا الهام گرفته است. بذر افرا هنگام سقوط با چرخش در هوا سرعت خود را کاهش میدهد و همین اصل در ALBATROSS برای کاهش سرعت فرود به کار گرفته شده است. بازوهای سخت ربات در زمان سقوط میچرخند و نیروی مقاوم ایجاد میکنند تا ربات با سرعت کمتری به سطح آب برسد.
پژوهشگران برای حرکت روی آب، آناتومی قوی گنگ با نام علمی Cygnus olor را بررسی کردند. بازوهایی که هنگام سقوط نقش کاهشدهنده سرعت را دارند، پس از فرود روی آب به بادبان تبدیل میشوند. این استفاده دوگانه از یک جزء، تعداد قطعات را کاهش داده و طراحی ربات را سادهتر کرده است.
سکان پشتی ربات نیز از باله دمی ماهیها الهام گرفته است. این بخش زمانی اهمیت پیدا میکند که باد کافی برای حرکت بادبانی وجود ندارد یا ربات باید در خلاف جهت باد حرکت کند. سکان میتواند به پیشراندن ربات کمک کند و قابلیت مانور آن را افزایش دهد.
یکی از ویژگیهای مهم این طراحی، استفاده محدود از اجزای مکانیکی است. نسخه آزمایششده ALBATROSS کمی بیش از دو پوند، معادل حدود یک کیلوگرم وزن دارد و تنها به سه محرک و سه حسگر اصلی متکی است. کاهش تعداد قطعات، علاوه بر پایین نگه داشتن وزن، احتمال خرابی و افزایش هزینه توسعه را نیز محدود میکند.
آزمایش سقوط ربات ALBATROSS از ارتفاع ۱۴۹ متری
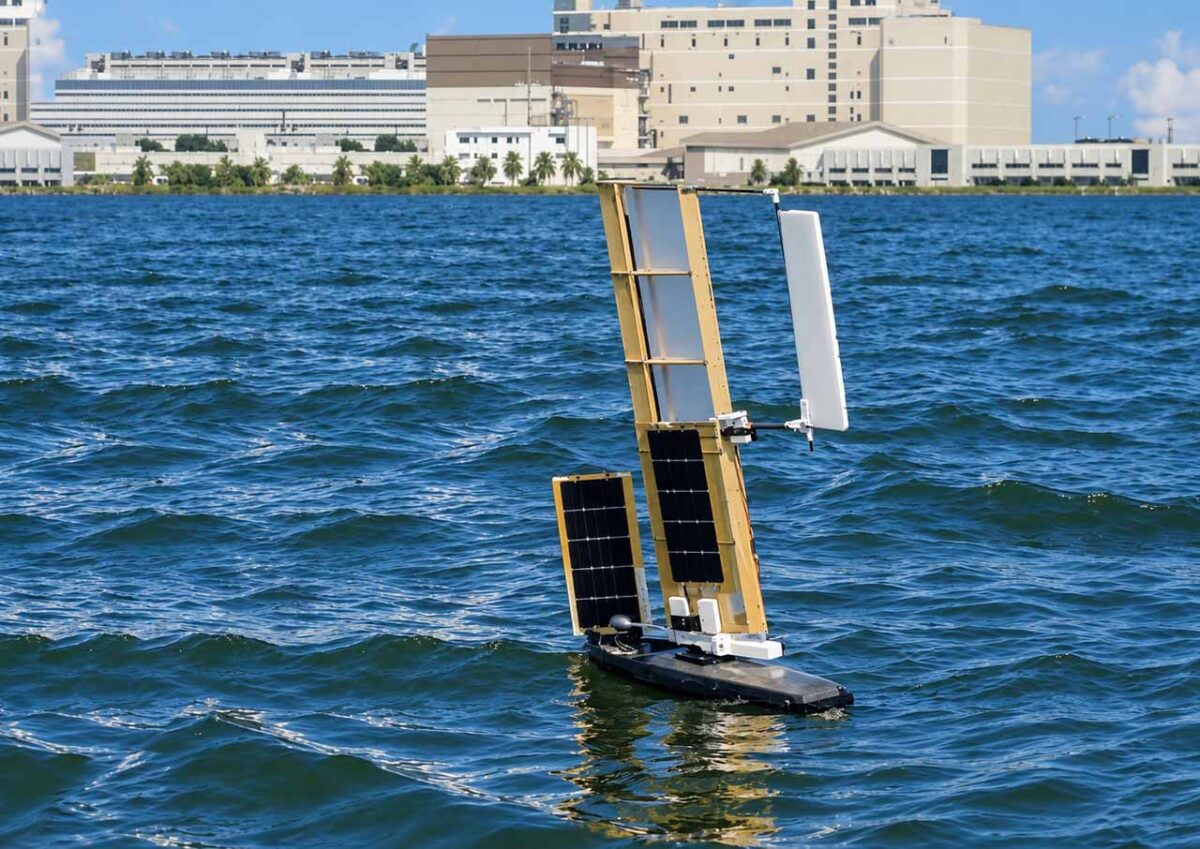
پژوهشگران عملکرد ALBATROSS را طی چندین آزمایش در دو مخزن آب در سنگاپور بررسی کردند. در هر آزمایش، یک پهپاد کنترلشونده از راه دور، ربات را در ارتفاع حدود ۴۹۰ فوتی، معادل تقریبی ۱۴۹ متر، بالای سطح آب حمل میکرد و سپس آن را رها میکرد.
ربات پس از رها شدن، بازوهای خود را به چرخش درمیآورد. این حرکت سرعت سقوط را از حدود ۶۹ مایل بر ساعت، معادل نزدیک ۱۱۱ کیلومتر بر ساعت، به حدود ۱۵ مایل بر ساعت، نزدیک ۲۴ کیلومتر بر ساعت کاهش میداد. پژوهشگران اعلام کردهاند که این چرخش، نیروی ضربه هنگام برخورد با سطح آب را تا ۱۸ برابر کاهش میدهد.
این ربات پس از رسیدن به آب تقریبا بلافاصله در وضعیت مناسب قرار میگیرد و به شکل یک قایق بادبانی کوچک تغییر حالت میدهد. این فرایند بدون نیاز به سازوکار پیچیده جداگانه انجام میشود، زیرا همان بازوهای مورد استفاده در مرحله سقوط، روی آب به بادبان تبدیل میشوند.
در ادامه آزمایشها، حسگرهای داخلی ربات امکان مسیریابی و ثبت دادهها را بدون دخالت مداوم انسان فراهم کردند. ALBATROSS توانست در محدوده آزمایش حرکت کند و اطلاعاتی مانند رطوبت و تغییرات دما را بهطور پیوسته ثبت کند.
سادگی مکانیکی ربات با مصرف پایین انرژی همراه شده است. در یکی از آزمایشها که حدود سه ساعت ادامه داشت، نزدیک به ۵۰ درصد از ظرفیت باتری اصلی همچنان باقی مانده بود. این نتیجه نشان میدهد که ALBATROSS میتواند با مصرف انرژی محدود، مأموریتهای چندساعته را روی آب ادامه دهد.
محدودیتها و مسیر آینده رباتهای الهامگرفته از طبیعت
با وجود نتایج مثبت آزمایشها، ALBATROSS هنوز برای فعالیت در شرایط بسیار خشن اقیانوسی آماده نیست. بدنه کوچک و سبک این ربات احتمالا نمیتواند در برابر امواج شدید و محیطهای بسیار متلاطم برای مدت طولانی مقاومت کند. به همین دلیل، کاربرد فعلی آن بیشتر به شرایطی محدود میشود که شدت موج و طوفان در سطح قابل کنترل قرار داشته باشد.
با وجود این، اهمیت اصلی این پروژه فقط به عملکرد عملی ربات محدود نمیشود. پژوهشگران معتقد هستند ALBATROSS میتواند نمونهای از رویکرد جدیدی در طراحی رباتهای زیستالهام باشد. در این رویکرد، مهندسان بهجای ساخت ماشینی که یک جانور یا گیاه را بهطور کامل تقلید کند، ویژگیهای مفید چند گونه را انتخاب میکنند و آنها را در یک سامانه واحد به کار میگیرند.
نویسندگان مقاله نوشتهاند که ترکیب تعداد محدود محرکها، ساختارهای الهامگرفته از طبیعت و پویاییهای غیرفعال در محیطهای هوایی و دریایی میتواند اصولی عمومی برای طراحی رباتهای سبک، قابل رهاسازی از هوا و کممصرف ارائه کند. چنین رباتهایی میتوانند برای سنجش دریایی و مأموریتهایی که دسترسی مستقیم انسان به آنها دشوار است، کاربرد پیدا کنند.
ربات ALBATROSS نشان میدهد که طبیعت لزوما یک پاسخ کامل برای مشکلات مهندسی ارائه نمیکند، اما میتواند مجموعهای از راهحلهای جزئی در اختیار طراحان قرار دهد. ترکیب خلاقانه این راهحلها میتواند به ساخت ماشینهایی منجر شود که نمونه مستقیم آنها در طبیعت وجود ندارد.
این ربات هنوز با محدودیتهایی در دوام و مقاومت روبهرو است، اما طراحی آن نشان داده است که یک سامانه سبک میتواند چند شیوه حرکت را با حداقل اجزای مکانیکی ترکیب کند.
بیشتر بخوانید: این دست رباتیک خودران روی نوک انگشتان خود راه میرود + ویدیو