
فهرست مطالب
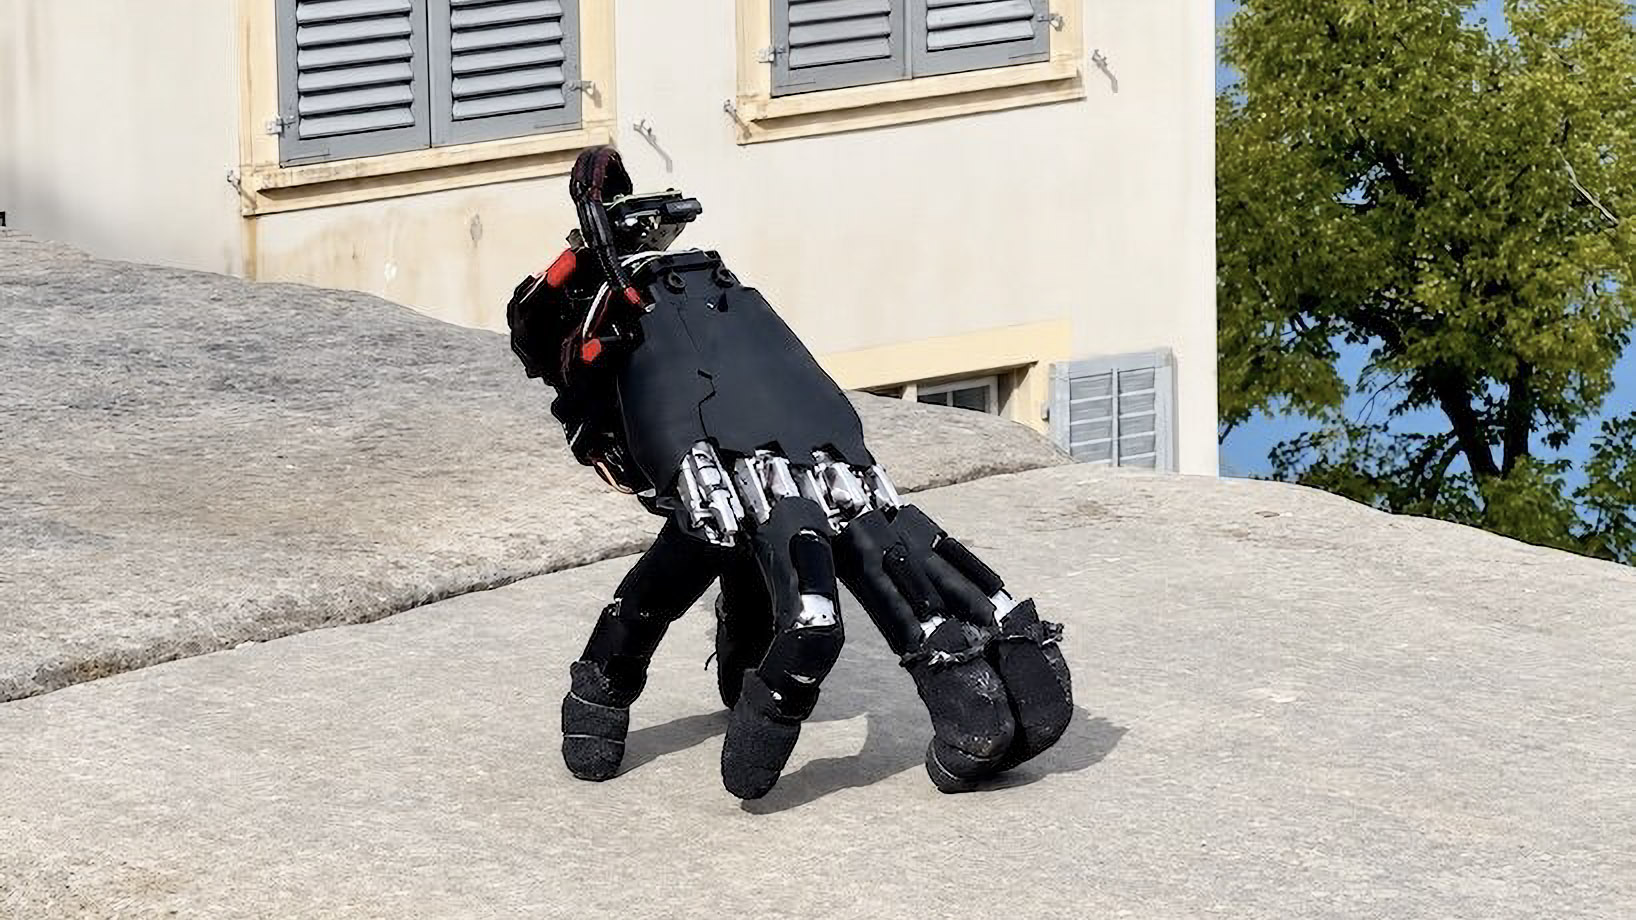
پژوهشگران ETH زوریخ یک دست رباتیک خودران پنجانگشتی ساختهاند که بدون نیاز به بازو یا پلتفرم متحرک میتواند روی انگشتان خود راه برود، مسیر حرکت خود را تغییر دهد، پس از افتادن بلند شود و با اشیای محیط تعامل کند.
به گزارش سرویس رباتیک تکناک، طراحی جدید برخلاف دستهای رباتیک معمولی برای حرکت به بازوی خارجی، چرخ یا پا نیاز ندارد. پژوهشگران انگشتان خود دست را برای حرکت روی سطوح مختلف به کار گرفتهاند.
انگشتان این ربات هنگام حرکت وظایف متفاوتی دارند. برخی از آنها وزن دستگاه را تحمل میکنند و برخی دیگر ربات را به جلو حرکت میدهند. همین انگشتان در صورت نیاز میتوانند وظیفه اصلی یک دست، یعنی تعامل با اشیا را نیز انجام دهند.
دست رباتیک خودران ۸۱۸ گرمی با ۲۰ مفصل محرک
نمونه اولیه بر پایه یک دست انساننمای تجاری ساخته شده است. این دست پنج انگشت و ۲۰ مفصل محرک دارد. هر انگشت نیز به چهار مفصل مجهز شده است که امکان اجرای حرکات مختلف را فراهم میکنند.
امیرحسین کاظمیپور، ههویی ژنگ و رابرت کاتزمن یک مجموعه سختافزاری فشرده را به این دست اضافه کردهاند. این مجموعه شامل باتری، حسگرها و سختافزار پردازشی است. وزن نهایی ربات با تمام تجهیزات به ۸۱۸ گرم میرسد.
این تجهیزات به دست اجازه میدهند بدون اتصال به سیستم خارجی حرکت کند. بنابراین یک بازوی رباتیک برای حمل آن در محیط ضروری نیست. ظاهر و نحوه حرکت این ربات نیز شباهت زیادی به شخصیت “Thing” در مجموعه خانواده آدامز دارد.
بیشتر بخوانید: نخستین مبارزه انسان و ربات در قفس MMA جنجالی شد + ویدیو
یادگیری تقویتی راه رفتن را به انگشتان آموزش داد
آموزش راه رفتن به یک دست رباتیک چالشهای متفاوتی نسبت به رباتهای چهارپا دارد. پنج انگشت این دست هندسه و دامنه حرکتی یکسانی ندارند. کف دست نیز هنگام قرار گرفتن روی زمین بهطور طبیعی زاویه دارد.
هنگامی که یکی از انگشتان برای حرکت یا تعامل با یک جسم از سطح جدا میشود، انگشتان باقیمانده باید وزن کامل ربات را تحمل کنند. آنها همزمان باید تعادل دستگاه را نیز حفظ کنند.
پژوهشگران برای حل این چالش از یادگیری تقویتی استفاده کردند. آنها ابتدا سیاستهای حرکتی مورد نیاز را در محیط شبیهسازی آموزش دادند. سپس آموختههای این سیستم را به دست رباتیک خودران واقعی منتقل کردند.
نتایج آزمایشها نشان داد که ربات میتواند بدون اتصال به تجهیزات خارجی روی ۱۴ سطح داخلی و خارجی حرکت کند. فرش، کاشی، شبکه فلزی، آسفالت، چمن، شن و سنگ فرسوده از جمله سطوح آزمایششده بودند.
پژوهشگران آزمایشگاه رباتیک نرم ETH زوریخ قابلیت بازیابی وضعیت ربات پس از افتادن را نیز بررسی کردند. آنها دست را عمدا روی پهلو قرار دادند. ربات در ۲۱ مورد از مجموع ۲۵ آزمایش توانست خود را دوباره بلند کند.
این دست علاوه بر حرکت میتواند از انگشتان خود برای انجام کارهای دیگر استفاده کند. این ربات در یک آزمایش ضمن حفظ تعادل، کلیدهای جهتنمای صفحهکلید را فشار داد. این دستگاه ۲۹ مورد از ۳۲ هدف تعیینشده را بهدرستی انتخاب کرد. سپس پژوهشگران از همین توانایی برای اجرای حرکتهای بازی معمایی Sokoban استفاده کردند.
بیشتر بخوانید: تویوتا ۴۰۰ هزار ربات را وارد کارخانههای خود می کند
ترکیب حرکت و دستکاری اشیا در یک ربات
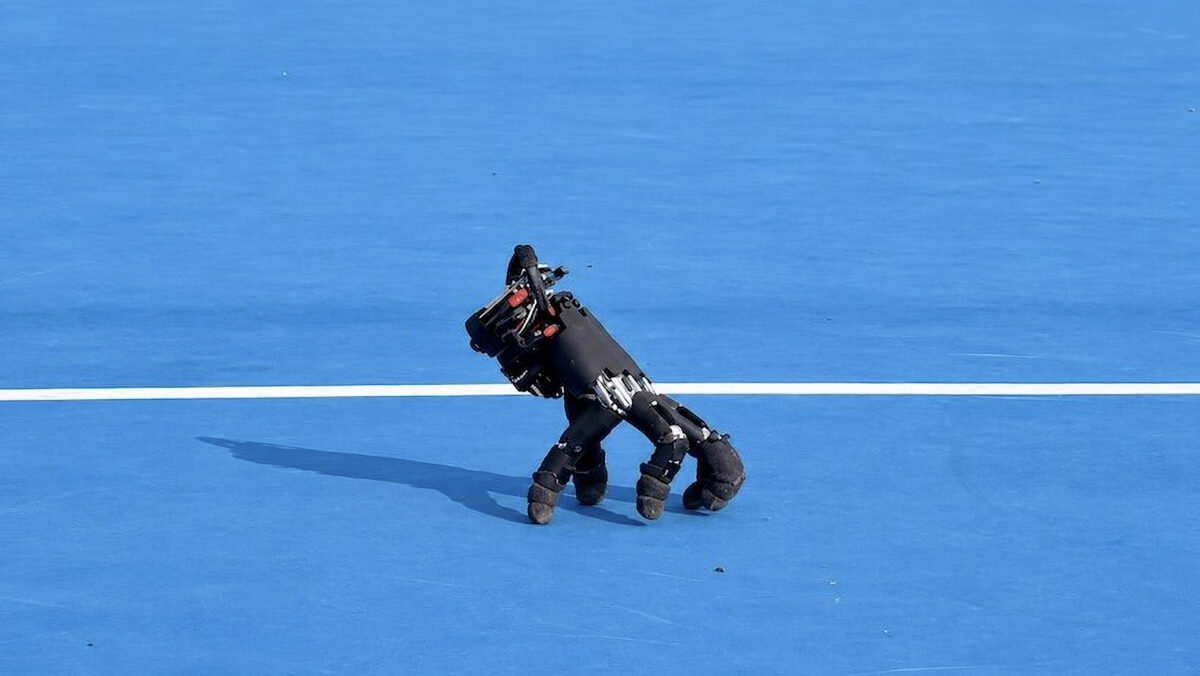
آزمایشهای دیگر توانایی ربات را برای تعامل مستقیم با اشیا بررسی کردند. دست رباتیک توانست به یک جسم کوچک نزدیک شود و آن را به سمت هدف تعیینشده هل دهد. این عملکرد نشان میدهد که یک سیستم میتواند حرکت و دستکاری اشیا را با همان مجموعه انگشتان انجام دهد.
دستهای رباتیک معمولی اغلب به یک بازوی رباتیک متصل هستند. بازو نیز ممکن است برای حرکت در محیط به یک پلتفرم بزرگتر نیاز داشته باشد. قابلیت حرکت مستقل دست میتواند نیاز به بخشی از این تجهیزات را کاهش دهد.
پژوهشگران، کاربردی را تصور میکنند که در آن یک ربات، دست خود را نزدیک یک شکاف باریک یا محیط محدود قرار میدهد. دست میتواند پس از جدا شدن، بهتنهایی به سمت یک کلید، کنترل یا جسم حرکت کند. سپس وظیفه خود را انجام دهد و برای اتصال دوباره به ربات اصلی بازگردد.
پژوهشگران برای توسعه این فناوری باید قابلیتهای ادراکی داخلی ربات و دامنه حرکتی آن را بهبود دهند. با وجود این، نمونه فعلی نشان میدهد که یک دست رباتیک میتواند علاوه بر گرفتن اشیا، نقش یک ربات متحرک مستقل را نیز برعهده بگیرد.