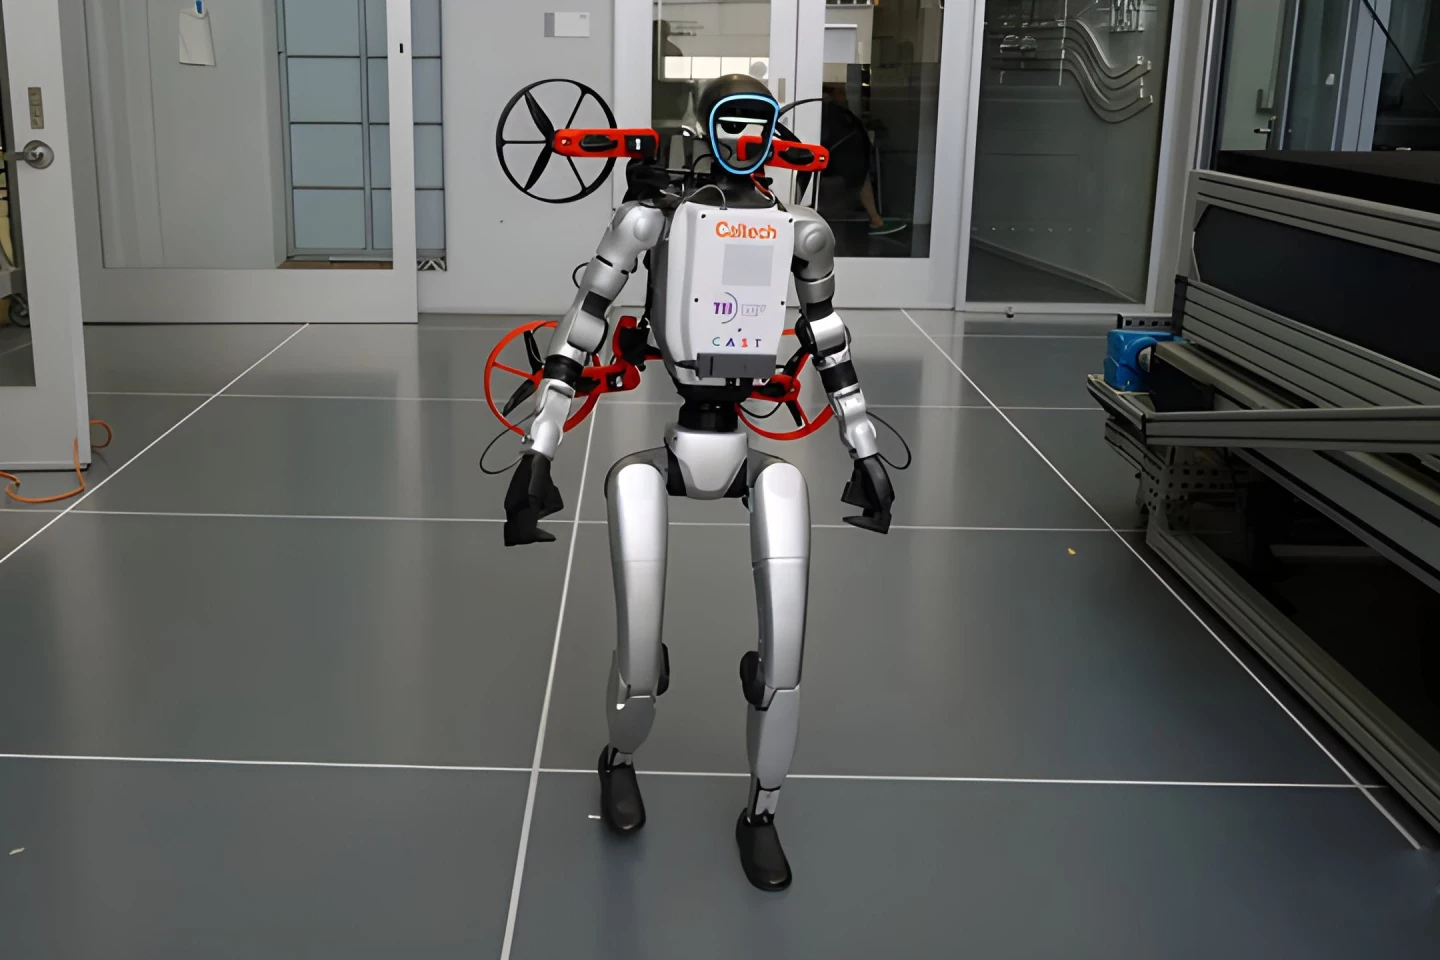
پژوهشگران مؤسسه فناوری کالیفرنیا (Caltech) موفق شدهاند ربات چندمنظوره X1 را بسازند که میتواند مانند یک انساننما راه برود، روی زمین حرکت و مثل پهپاد پرواز کند.
به گزارش تکناک، این پروژه که حاصل همکاری میان چندین مرکز تحقیقاتی است، از ترکیب دو ربات متفاوت تشکیل شده است: یک ربات انساننمای G1 ساخت شرکت چینی Unitree و ربات پرنده M4 که توسط گروه مهندسی Caltech طراحی شده است. ربات M4 قابلیت پرواز دارد و میتواند با چرخش محافظهای ملخ خود به چرخ تبدیل شود تا روی زمین نیز حرکت کند. این تلفیق خلاقانه به X1 امکان میدهد تا بسته به محیط، شکل حرکتی خود را تغییر دهد و از موانع گوناگون عبور کند.
آرون ایمز، استاد مهندسی مکانیک، عمران و هوافضا در Caltech، درباره هدف این پروژه گفت: «امروزه رباتها میتوانند پرواز کنند، حرکت نمایند و راه بروند، اما هر یک از این حالتها در شرایط خاصی کارایی دارد. هدف ما این بود که این حالتهای مختلف را در یک سامانه واحد ترکیب کنیم تا بتوانیم از مزایای هرکدام بهره ببریم و محدودیتهای آن را کاهش دهیم.»
تیم پژوهشی برای این منظور، سه سال زمان صرف کرد تا هماهنگی میان دو ربات را به طور کامل به دست آورد. نخست، ربات G1 باید بهگونهای بازطراحی میشد که قادر به تصمیمگیری و حرکت خودکار باشد، نه اینکه فقط حرکات انسان را تقلید کند. دوم، باید اطمینان حاصل میشد که این ربات میتواند وزن و تغییر تعادل ناشی از سوار شدن ربات M4 را مدیریت کند.
در آزمایش نمایشی که Caltech منتشر کرده است، ربات چندمنظوره X1 در فضای باز شروع به راه رفتن میکند، سپس از کمر خم میشود و اجازه میدهد M4 از پشت آن برخیزد و به پرواز درآید. پس از مدتی، ربات پرنده روی زمین فرود میآید و به حرکت چرخدار ادامه میدهد تا به برکهای از لاکپشتها میرسد. در آن نقطه، دوباره به حالت پروازی تغییر وضعیت میدهد و از روی مانع عبور میکند. این عملکرد چندحالته نشان میدهد که ترکیب هوش مصنوعی، طراحی مکانیکی پیشرفته و هماهنگی دقیق میتواند رباتهایی با تواناییهای فراتر از سیستمهای معمولی بهوجود آورد.
ایمز توضیح داد: «ربات چندمنظوره X1 بر اساس قوانین فیزیکی یاد میگیرد که چگونه راه برود و با شرایط محیطی مختلف سازگار شود. این ربات میتواند در زمینهای ناهموار، پلهها و سطوح مختلف حرکت کند، حتی زمانی که بار یا تجهیزاتی مانند M4 روی پشت آن قرار دارد.»
پروژه X1 حاصل همکاری میان سه نهاد علمی است: مرکز سامانههای خودکار و فناوری (CAST) که وظیفه ساخت ربات M4 را برعهده داشت، آزمایشگاه Ames که بر توسعه الگوریتمهای حرکتی و ایمنی تمرکز دارد و مؤسسه TII که در حوزه حسگرها و تواناییهای خودمختار رباتها تخصص دارد. این همکاری چندجانبه، نشاندهنده رویکردی جامع در توسعه رباتهایی است که علاو بر توانایی حرکتی، قابلیت تصمیمگیری هوشمند و ایمنی بالا دارند.
به گفته ایمز، تمرکز این پروژه بر توسعه «کنترل ایمنیمحور» بوده است؛ یعنی طراحی الگوریتمهایی که اطمینان میدهند ربات در هر شرایطی عملکردی قابل اعتماد و ایمن خواهد داشت. او تأکید کرد: «ما تلاش میکنیم سامانههایی بسازیم که بتوانیم به آنها اعتماد کنیم، مطمئن باشیم امن هستند و در هر محیطی پایدار عمل میکنند. همکاری میان گروههای مختلف ما را قادر میسازد تا مشکلات بزرگ حوزه خودمختاری را با دیدی جامعتر حل کنیم.»
نمایش ربات چندمنظوره X1 تنها آغاز راه برای پروژههای آتی Caltech است. این تیم در حال بررسی کاربردهای گستردهتر چنین رباتهایی در مأموریتهای امدادی، اکتشافی و حتی فضایی است. توانایی تغییر شکل و تطبیق سریع با شرایط محیطی میتواند نقش این نوع رباتها را در آینده علم و فناوری پررنگتر کند.
علاقهمندان میتوانند ویدیوی کامل آزمایش و فرایند توسعه X1 را از طریق کانال رسمی Caltech مشاهده کنند تا ببینند چگونه دو ربات کاملاً متفاوت، در قالب یک سامانه هوشمند، مرزهای علم رباتیک را جابهجا کردهاند.