
فهرست مطالب
دانشمندان KAIST و مایکروسافت فناوری جدیدی ساختهاند که با تحلیل امواج مغزی، خطای هوش مصنوعی در تشخیص هدف یا روش انجام کار را شناسایی میکند.
به گزارش سرویس هوش مصنوعی تکناک،پژوهشگران مؤسسه پیشرفته علوم و فناوری کره جنوبی، KAIST، با همکاری Microsoft Research Asia، روش رابط مغز و رایانهای به نام «همترازی عصبی ارزشها» یا Neural Value Alignment را توسعه دادهاند.
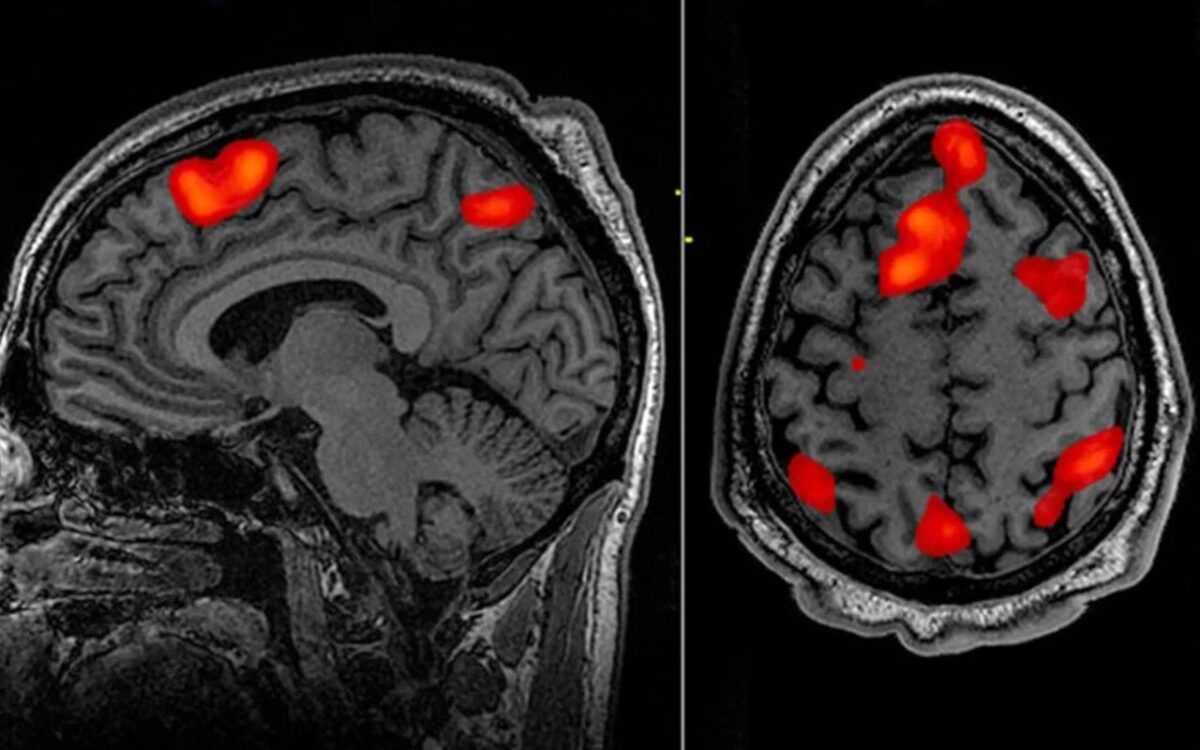
این سیستم با استفاده از الکتروانسفالوگرافی یا EEG، واکنشهای متفاوت مغز را هنگام مشاهده عملکرد اشتباه یا اقدام غیرمنتظره هوش مصنوعی شناسایی میکند.
این سیگنالها سپس بهعنوان بازخورد در اختیار هوش مصنوعی قرار میگیرند تا سیستم متوجه شود دقیقاً چه چیزی را اشتباه انجام داده و رفتار خود را اصلاح کند.
اگر قرار باشد انسانها و هوش مصنوعی بهصورت یکپارچه با یکدیگر همکاری کنند، هوش مصنوعی باید دقیقاً متوجه شود انسان قصد دارد به چه نتیجهای برسد.
سیستمهای فعلی هوش مصنوعی بیشتر این موضوع را از نشانههای قابل مشاهده مانند پرامپتها، گفتار، اقدامات و حرکات بدن استنباط میکنند.
مشکل این است که رفتار انسان حتی برای انسانهای دیگر نیز میتواند مبهم باشد، چه رسد به الگوریتمها.
پژوهشگران توضیح میدهند که یک اقدام مشابه میتواند اهداف کاملاً متفاوتی داشته باشد و یک هدف مشخص نیز میتواند از طریق اقدامات مختلفی محقق شود.
برای مثال، فردی که فنجانی را برمیدارد، ممکن است قصد داشته باشد از آن آب بنوشد، آن را بشوید، به مکان دیگری منتقل کند یا آن را به شخص دیگری بدهد.
از طرف دیگر، اگر هدف فرد فقط رفع تشنگی باشد، میتواند فنجان را بردارد، بطری آب را بردارد یا از شخص دیگری بخواهد نوشیدنی برای او بیاورد.
این وضعیت چیزی است که پژوهشگران آن را «ابهام هدف و اقدام» مینامند. در چنین شرایطی، مشاهده یک اقدام بهتنهایی لزوماً هدف واقعی فرد یا روش موردنظر او برای رسیدن به آن هدف را مشخص نمیکند.
تشخیص اختلاف میان هدف و روش از طریق امواج مغزی
راهکار پژوهشگران این بود که سیستم فقط به آنچه فرد از طریق اقدام یا دستور مستقیم درخواست میکند متکی نباشد و در عوض، تأیید را مستقیماً از مغز دریافت کند.
مغز انسان دائماً پیشبینی میکند که در ادامه چه اتفاقی باید رخ دهد و زمانی که نتیجه با این پیشبینی متفاوت باشد، واکنشهای عصبی مشخصی ایجاد میشود.
تیم پژوهشی روی دو مورد از این واکنشها تمرکز کرد که «خطای پیشبینی پاداش» یا Reward Prediction Error و «خطای پیشبینی وضعیت» یا State Prediction Error نام دارند.
خطای پیشبینی پاداش نشاندهنده اختلاف میان نتیجه واقعی و نتیجه یا هدف مورد انتظار است. در سیستم NVA، این سیگنال میتواند نشان دهد هوش مصنوعی هدف نهایی موردنظر فرد را اشتباه فهمیده است.
برای مثال، فرد به یک ربات خانگی میگوید «چیزی برای نوشیدن بیاور». فرد در واقع آب میخواهد، اما ربات برای او قهوه میآورد. در این حالت، خود هدف یا نتیجه اشتباه است و مغز فرد خطای پیشبینی پاداش ایجاد میکند.
خطای پیشبینی وضعیت تفاوت اندکی دارد. این خطا نشاندهنده یک تغییر وضعیت غیرمنتظره است. در این حالت، هدف میتواند درست باشد، اما اقدام انتخابشده توسط هوش مصنوعی، مرحله میانی یا روش انجام کار با انتظار فرد تفاوت دارد.
بنابراین، خطای پیشبینی وضعیت میتواند در عمل این پیام را منتقل کند که «بله، این همان نتیجهای است که میخواستم، اما نه با این روش».
برای نمونه، فرد آب میخواهد و ربات نیز هدف را بهدرستی تشخیص میدهد. اما ربات بهجای برداشتن بطری آب کنار فرد، به آشپزخانه میرود و یک لیوان آب از شیر پر میکند.
در نهایت فرد آب دریافت میکند و هدف درست بوده است، اما اقدام یا توالی وضعیتها با انتظار او تفاوت داشته است. این وضعیت میتواند باعث ایجاد خطای پیشبینی وضعیت شود.
بیشتر بخوانید: سم آلتمن: پذیرش خطرات هوش مصنوعی بهای پیشرفت آن است
تفکیک خطاهای شناختی با یادگیری عمیق
پژوهشگران آزمایشهایی انجام دادند که در آن الگوهای متفاوت امواج مغزی، بسته به ایجاد خطای پیشبینی پاداش، خطای پیشبینی وضعیت یا هر دو خطا بهصورت همزمان، ثبت شد.
سپس تیم پژوهشی از یادگیری عمیق برای تحلیل سیگنالهای EEG استفاده کرد تا سیستم بتواند نوع واکنش فرد به رفتار هوش مصنوعی را طبقهبندی کند.
این روش به هوش مصنوعی اجازه میدهد بدون آنکه فرد چیزی بگوید، تشخیص دهد هدف اشتباه بوده یا روش انجام کار مشکل داشته است.
تیم پژوهشی این سیستم را در قالب الگوریتمی با نام «الگوریتم همافزایی انسان و هوش مصنوعی مبتنی بر همترازی عصبی ارزشها» پیادهسازی کرد.
این الگوریتم از سیگنالهای عصبی رمزگشاییشده بهعنوان بازخورد برای تصمیمگیری هوش مصنوعی استفاده میکند.
سیستم علاوه بر تشخیص وجود مشکل و نوع آن، میتواند بر اساس سیگنال شناساییشده، مسیر اقدام خود را در لحظه تغییر دهد.
اهمیت این پژوهش فراتر از کاهش گفتوگوهای آزاردهنده با چتباتها است.
سیستمی که بتواند چنین مخالفت ناخودآگاهی را تشخیص دهد، در آینده میتواند در موقعیتهایی کاربرد داشته باشد که انسانها و ماشینهای مجهز به هوش مصنوعی باید از نزدیک با یکدیگر همکاری کنند.
بیشتر بخوانید: هوش مصنوعی با هزاران قطعه واقعی لگو، مدلهای پیچیده طراحی می کند
کاربردهای احتمالی همکاری انسان و هوش مصنوعی
برای مثال، یک ربات خانگی میتواند از واکنش عصبی کاربر متوجه شود که دستور او را اشتباه فهمیده و بدون منتظر ماندن برای اصلاح کلامی، مسیر انجام کار را تغییر دهد.
چنین بازخوردی در آینده میتواند برای رباتهای صنعتی، خودروهای خودران که باید قضاوت راننده را در نظر بگیرند، رباتهای پزشکی یا توانبخشی برای افرادی که در صحبت کردن یا حرکت کردن مشکل دارند و سیستمهای آموزشی که خود را با وضعیت شناختی دانشآموز تطبیق میدهند نیز کاربرد داشته باشد.
پروفسور سانگ وان لی، سرپرست این پژوهش، گفت این تحقیق از آن جهت اهمیت دارد که نشان میدهد هوش مصنوعی میتواند فراتر از استنباط نیت انسان از نتایج رفتاری قابل مشاهده عمل کند و در جریان همکاری با انسان، مستقیماً از سیگنالهای شناختی تولیدشده در مغز استفاده کند.
فاصله فناوری ذهنخوانی تا کاربرد واقعی
با این حال، میان این پژوهش و شرایطی که فرد بتواند با نگاه کردن به یک ربات باعث توقف آن شود، هنوز چند مرحله فاصله وجود دارد.
این سیستم تاکنون در محیطهای شبیهسازیشده آزمایش شده است و هنوز در یک محیط واقعی، رباتی که آزادانه فعالیت کند، بهطور مداوم EEG فرد را بخواند و رفتار خود را در خانه اصلاح کند، آزمایش نشده است.
از سوی دیگر، EEG برای اندازهگیری سیگنالهای بسیار ضعیف الکتریکی مغز به الکترود نیاز دارد. این سیگنالها نیز میتوانند نویز زیادی داشته باشند و خارج از محیطهای کنترلشده آزمایشگاهی، ثبت آنها بسیار دشوارتر و کمراحتتر است.
به همین دلیل، میزان عملکرد قابل اعتماد NVA در تعاملات طبیعی همچنان باید مشخص شود. افراد در دنیای واقعی حرکت میکنند و با موقعیتهایی بسیار پیچیدهتر از وظایف آزمایشگاهی روبهرو میشوند. بررسی عملکرد این فناوری در چنین شرایطی، یکی از مراحل مهم برای ارزیابی امکان استفاده عملی از آن خواهد بود.