فهرست مطالب
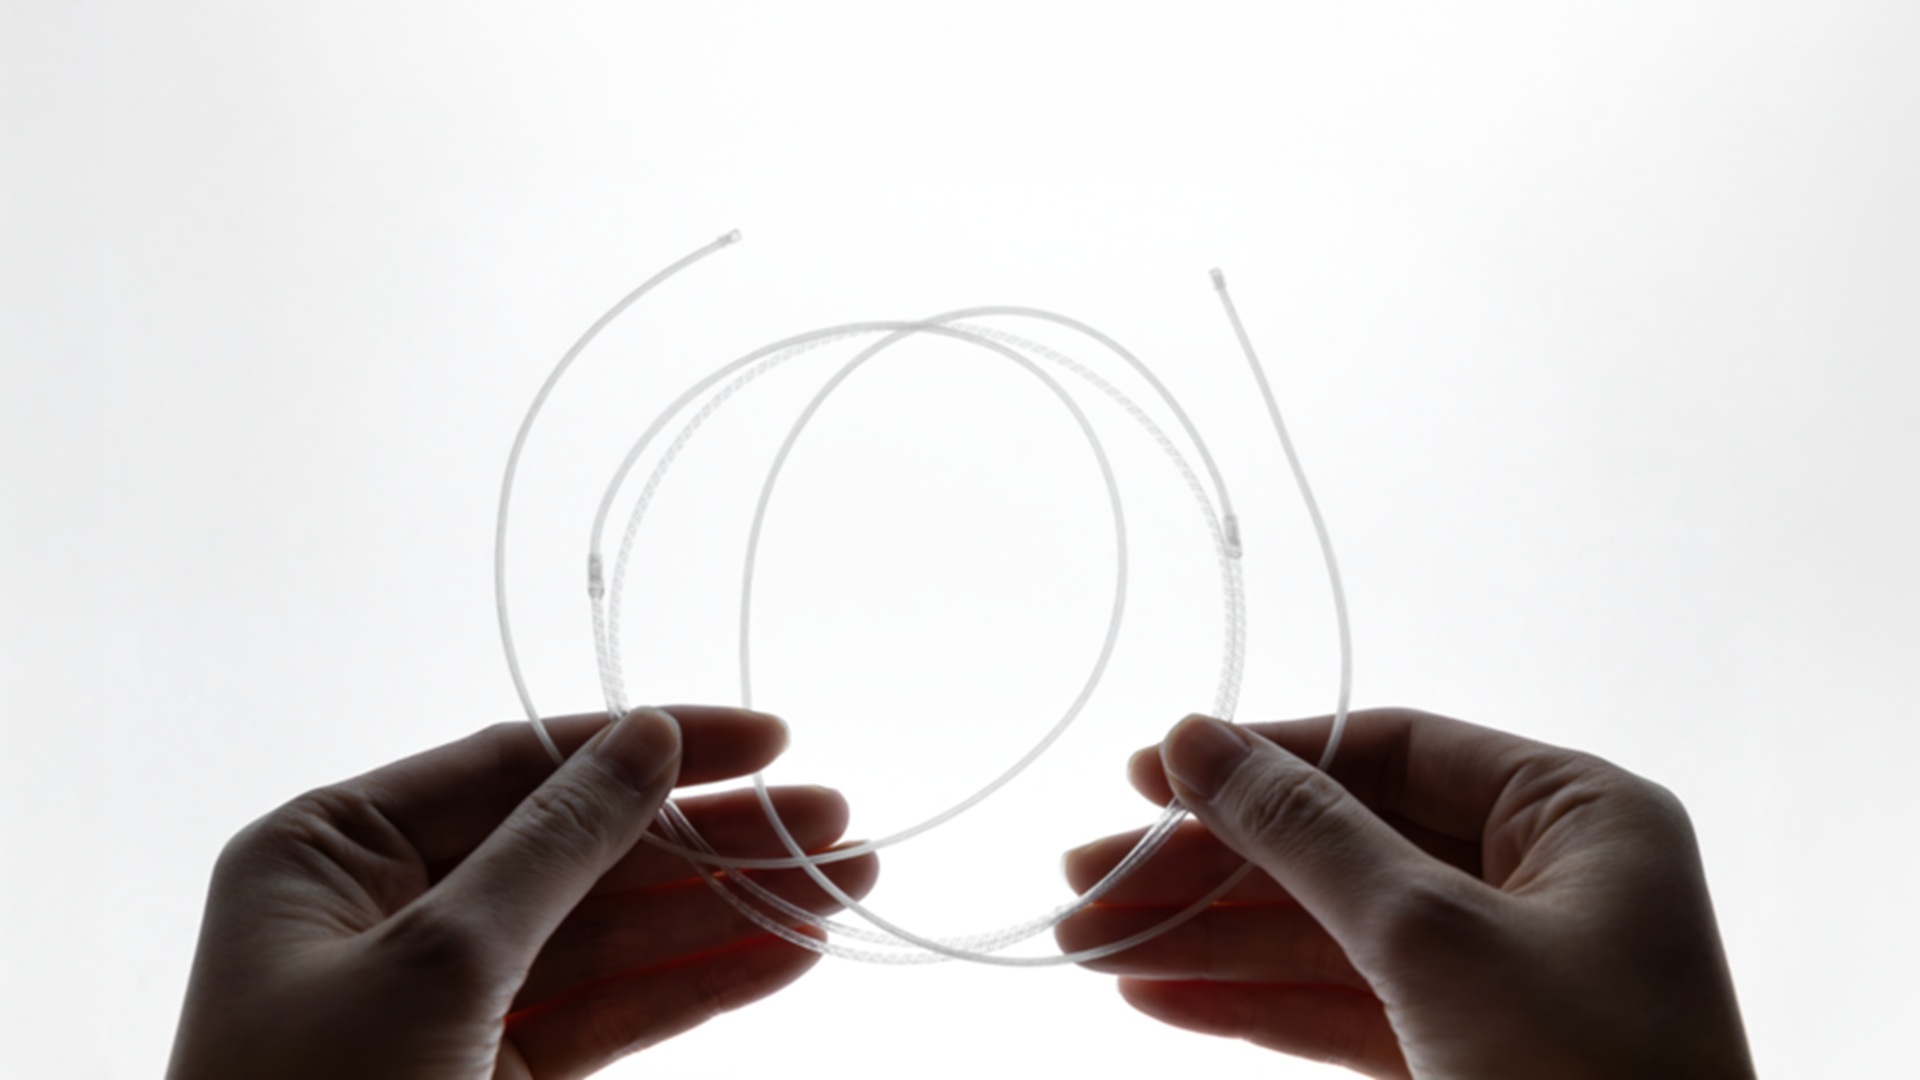
پژوهشگران MIT و دانشگاه پلیتکنیک ایتالیا موفق به ساخت الیاف عضلانی مصنوعی شدهاند که میتوانند طراحی رباتهای انساننما را تغییر دهند.
به گزارش سرویس رباتیک تکناک، هدف این عضلات مصنوعی بازتولید ویژگیهای عضلات طبیعی از جمله قدرت، سرعت و کنترلپذیری، بدون اتکا به موتورهای حجیم یا سامانههای پمپاژ خارجی است. این فناوری میتواند نقطه عطفی در طراحی رباتها و سامانههای پوشیدنی محسوب شود. ساختار موسوم به «عضلات فیبری الکتروفلوئیدیک» به عنوان عملگرهای الکتریکی در قالب الیاف طراحی شدهاند و جایگزینی نرم و انعطافپذیر برای سیستمهای مکانیکی متداول به حساب میآیند.
حتما بخوانید: سوسکهای سایبورگ وارد میدان شدند؛ آزمایش واحدهای شناسایی زنده در آمریکا و اروپا
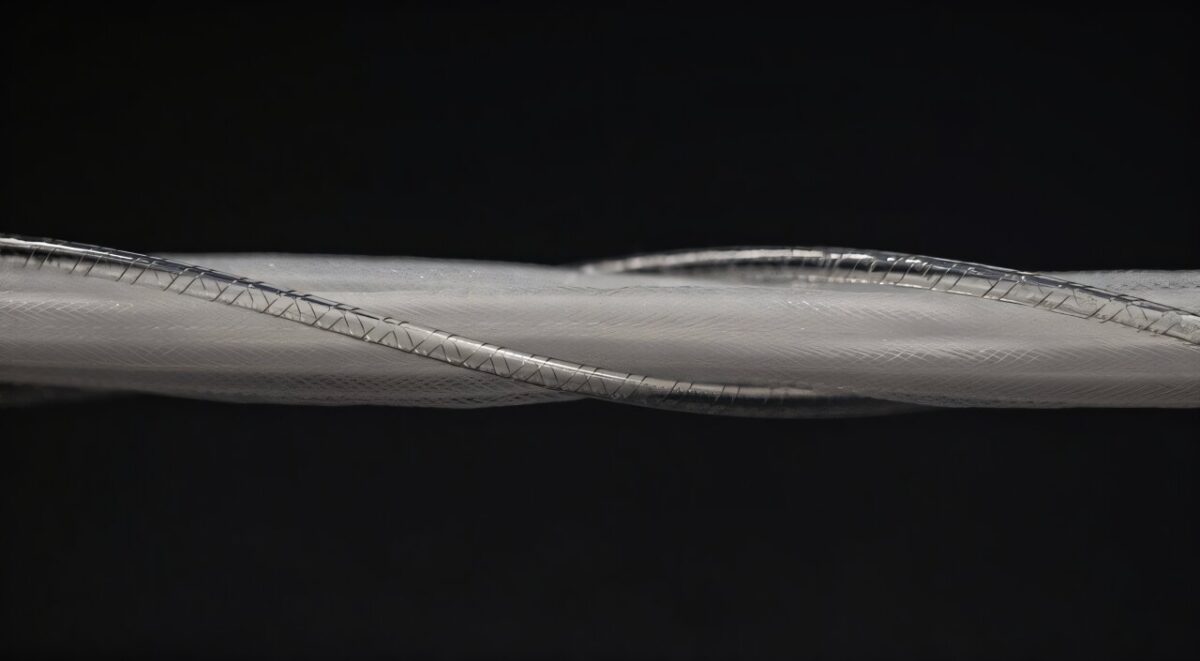
برخلاف معماریهای رباتیک مرسوم مبتنی بر موتورهای صلب، این عضلات فیبری، رفتار انقباضی-انبساطی مشابه با بافت عضلانی زیستی دارند و از این رو برای تعامل انسان-ربات و کاربردهای فشرده و سبکوزن مناسبتر هستند. هر فیبر از ترکیب دو فناوری کلیدی تشکیل شده است، که شامل عملگرهای سیالمحور موسوم به McKibben در مقیاس نازک و پمپ حالتجامد مینیاتوری مبتنی بر الکتروهیدرودینامیک میشوند. این پمپ با ایجاد میدان الکتریکی در سیال دیالکتریک، یونسازی و حرکت سیال را بدون هیچ قطعه متحرک ممکن میسازد و نیاز به زیرساختهای هیدرولیکی خارجی را حذف میکند.
اوزگون کیلیچ افسار، پژوهشگر ارشد پروژه، این رویکرد را راهحلی برای یکی از محدودیتهای بنیادین رباتیک نرم توصیف میکند؛ جایی که سیستمهای هیدرولیکی سنتی به دلیل وزن بالا، ابعاد بزرگ و نویز عملیاتی با چالش جدی در کاربردهای سیار و پوشیدنی مواجه هستند.
فرایند ساخت عضلات فیبری
در راستای رفع این محدودیت، پمپهای میکرونی به طور مستقیم در ساختار فیبر ادغام شدهاند. این پمپها با تزریق بار الکتریکی به سیال دیالکتریک، فرایند یونسازی را فعال میکنند و باعث حرکت کنترلشده سیال و تولید فشار داخلی میشوند؛ نتیجه، سامانهای سبک و بیصدا است.
افسار در توضیحی دیگر تاکید میکند که ادغام پمپها با عملگرهای McKibben در یک مدار سیال بسته، یکی از پیچیدهترین چالشهای مهندسی این پروژه بوده است.
همچنین این گروه تحقیقاتی با الهام از زیستشناسی، ساختار عضلات را به صورت جفتهای آنتاگونیستی طراحی کردهاند؛ به گونهای که یک فیبر منقبض و دیگری منبسط میشود، که مشابه عملکرد عضلات دوسر و سهسر در بدن انسان است. به گفته پژوهشگران، هدف تقلید زیستی نبوده، بلکه طراحی یک سازوکار عملی برای ذخیره و مدیریت سیال در درون خود ساختار عضله بوده است. این معماری حلقهبسته، نیاز به مخازن خارجی سیال را حذف میکند و یکی از موانع اصلی در بهکارگیری عملی پمپهای الکتروهیدرودینامیک را در سامانههای رباتیک واقعی برطرف میسازد.
برای مطالعه بیشتر: سگهای رباتیک به کمک پلیس مکزیک در جام جهانی ۲۰۲۶ می آیند
تنظیم فشار و تغییر در طراحی رباتهای انساننما
تنظیم فشار به عنوان یکی از عوامل کلیدی در بهبود عملکرد این سامانه عضلانی مصنوعی، نقش تعیینکنندهای ایفا میکند. بر اساس یافتههای تیم تحقیقاتی، حفظ فشار داخلی اولیه برای جلوگیری از شکست ساختاری الزامی است؛ در غیر این صورت، افت فشار میتواند باعث پدیده کاویتاسیون و تشکیل حبابهای بخار شود، که عملکرد هیدرودینامیکی سیستم را مختل میکند.
افسار تاکید میکند: «این سامانه دارای یک آستانه حداقلی فشار داخلی است که باید حفظ شود؛ افت فشار زیر این مقدار میتواند باعث تخریب عملکرد یا توقف موقت پمپ شود.» محققان برای مقابله با این چالش، مفهوم «فشار بایاس» را به سیستم اضافه کردهاند، که نقش تثبیتکننده دارد. تنظیم این پارامتر امکان ایجاد توازن میان سرعت پاسخدهی و شدت انقباض را متناسب با نیازهای کاربردی فراهم میکند.
بیشتر بخوانید: این ربات نرم تغییرشکلدهنده با استفاده از میدانهای الکتریکی حرکت می کند + ویدیو
همچنین این رویکرد یکی از محدودیتهای بنیادی رباتیک کلاسیک را هدف قرار داده است؛ جایی که اغلب سامانههای حرکتی بر پایه سرووموتورهایی طراحی میشوند، که حرکت دورانی تولید میکنند و سپس از طریق مکانیزمهای جانبی به حرکت خطی تبدیل میگردند.
ویتـو کاچوچیولو یکی دیگر از پژوهشگران در اینباره میگوید: «بخش عمدهای از رباتهای بازویی و انساننما بر مبنای سرووموتورها طراحی شدهاند، که این موضوع محدودیتهای جدی در یکپارچهسازی ایجاد میکند، چرا که این موتورها به سختی در چگالی بالا قابل آرایش هستند و جرم را در نواحی مفصلی متمرکز میکنند.» در مقابل، عضلات فیبری جدید امکان توزیع نیرو در سراسر ساختار را فراهم میکنند و باعث طراحی سامانههای سبکتر، منعطفتر و سازگارتر میشوند. این ویژگی، کاربردهایی نظیر اسکلتهای بیرونی، پروتزهای پیشرفته و رباتهای نرم ایمن را برای تعامل مستقیم با انسان ممکن میسازد. کارشناسان مستقل، این دستاورد را گامی مهم در توسعه عملگرهای نرم ارزیابی میکنند، بهویژه به این دلیل که سامانه، بدون اجزای مکانیکی متحرک و با عملکردی کاملا بیصدا کار میکند.
این پژوهش در مجله علمی Science Robotics منتشر شده است.