فهرست مطالب
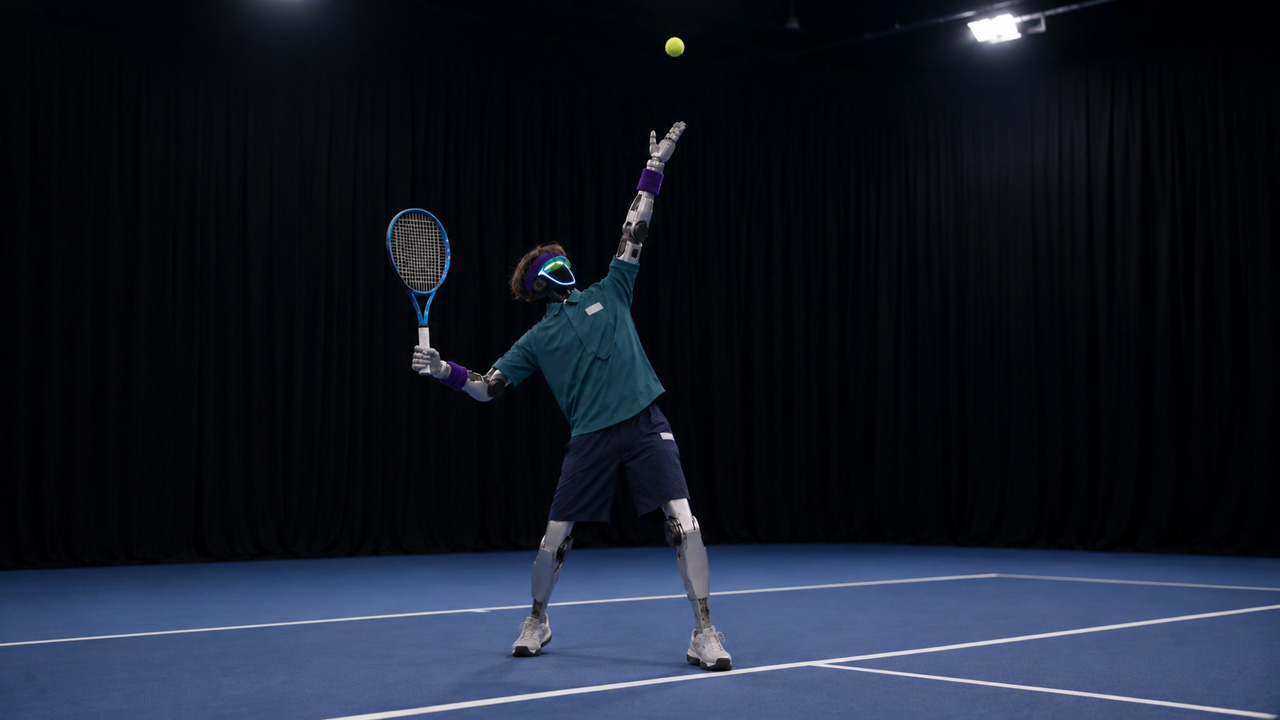
پژوهشگران سیستمی به نام AdaPT توسعه دادهاند که به رباتهای انساننما اجازه میدهد حرکات تنیسبازان حرفهای را از ویدئوهای مسابقات یاد بگیرند و سبک بازی چهرههایی مانند رافائل نادال، راجر فدرر و نواک جوکوویچ را بازسازی کنند.
به گزارش سرویس رباتیک تکناک، این سیستم هوش مصنوعی با همکاری Noitom Robotics، آزمایشگاه هوش مصنوعی شانگهای، Dobot Robotics و دانشگاه شانگهای جیائوتونگ ساخته شده و روی رباتهای Unitree G1 و Dobot Atom آزمایش شده است.
در ویدئوی رسمی پروژه، رباتها حرکات سرویس و ضربات مختلف تنیس را روی زمین واقعی اجرا میکنند. هدف پژوهشگران فقط زدن توپ نیست، بلکه آنها میخواهند ویژگیهای حرکتی هر بازیکن، از نحوه چرخش بدن تا زمانبندی حرکت را نیز حفظ کنند. مقاله پژوهشی AdaPT نیز تأیید میکند که این چارچوب، سبک سرویس و رالی بازیکنان حرفهای را مستقیماً از تصاویر پخششده مسابقات میآموزد.
بیشتر بخوانید: پکن میزبان بزرگترین رقابت جهانی رباتهای انساننما میشود
یادگیری سبک بازیکنان از ویدئوهای مسابقات
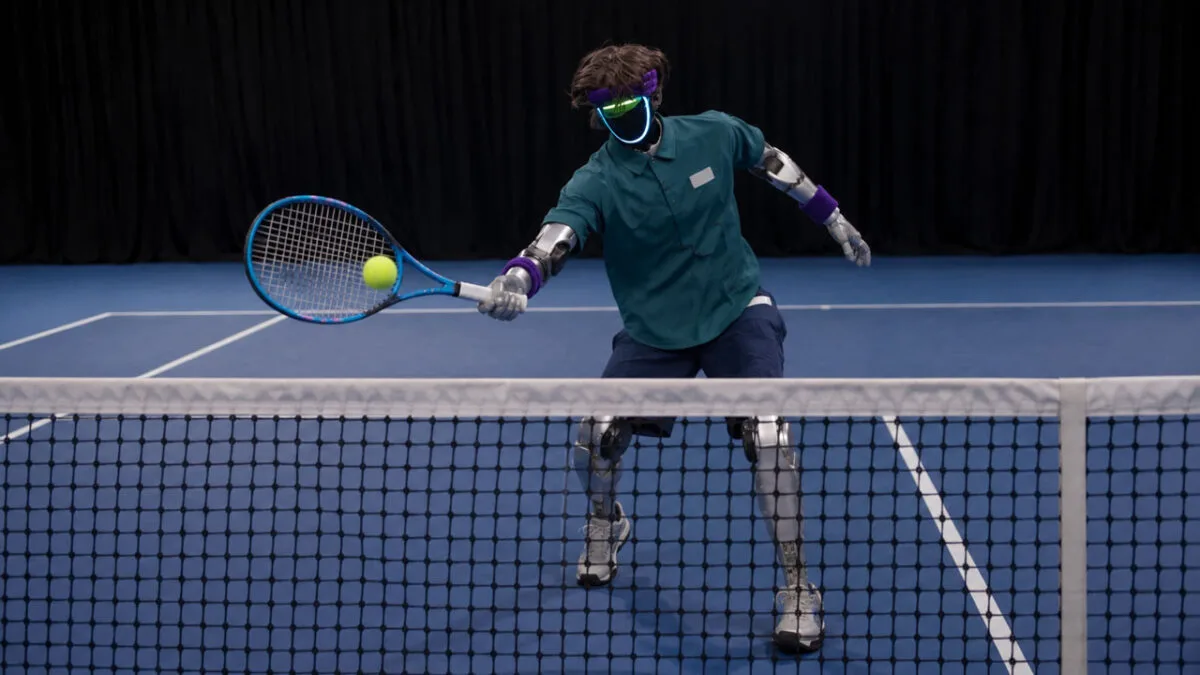
AdaPT ابتدا حرکات بازیکنان حرفهای را از ویدئوهای تلویزیونی استخراج میکند. سپس این حرکات را با ساختار بدن ربات تطبیق میدهد تا ربات بتواند آنها را در دنیای واقعی اجرا کند. این فرایند به ربات امکان میدهد تنها یک حرکت ثابت را تقلید نکند و الگوهای متفاوتی از سرویس و ضربات حین رالی را یاد بگیرد.
معماری این سامانه دو بخش اصلی دارد. بخش برنامهریزی، حرکت مورد نیاز و سبک آن را تولید میکند و بخش دنبالکننده وظیفه دارد همان حرکت را روی سختافزار واقعی اجرا کند. این روش در شبیهسازی عملکرد مناسبی دارد، اما هنگام انتقال به ربات واقعی، اختلاف میان شبیهسازی و شرایط فیزیکی باعث افت دقت میشود. نویز سامانههای تشخیص موقعیت نیز میتواند این اختلاف را بیشتر کند.
پژوهشگران برای کاهش این مشکل، سازوکاری برای تطبیق سرعت طراحی کردهاند. آنها بخش دنبالکننده را با سرعتهای اجرایی تصادفی آموزش میدهند و همزمان، بخش برنامهریزی یاد میگیرد سرعت حرکت را با توجه به وضعیت توپ تنظیم کند. در نتیجه، ربات هنگام نزدیکشدن توپ میتواند زمانبندی حرکت را بهتر با شرایط واقعی هماهنگ کند.
بیشتر بخوانید: بالا رفتن ربات انساننمای Figure 03 از نردبان بدون کمک انسان برای اولین بار + ویدیو
آزمایش روی Unitree G1 و Dobot Atom
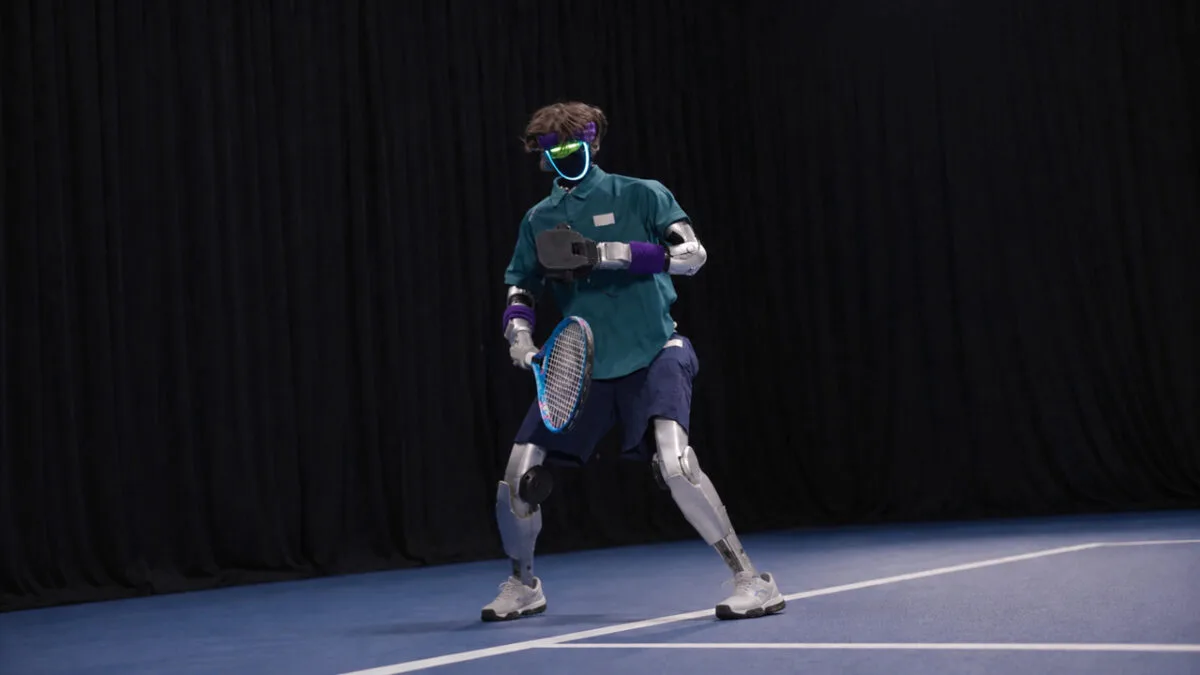
پژوهشگران AdaPT را ابتدا روی Unitree G1 آزمایش کردند و سپس سیاستهای حرکتی آن را به Dobot Atom، ربات انساننمای تمامقد با ارتفاع حدود ۱.۷ متر، منتقل کردند. نتایج منتشرشده نشان میدهد سازوکار تطبیقی سامانه، فاصله میان آموزش در شبیهسازی و اجرای واقعی را کاهش میدهد. پژوهشگران همچنین سرویسزدن Dobot Atom را خارج از محیط ثبت حرکت آزمایش کردهاند.
با این حال، اجرای رالیهای آزمایشگاهی هنوز به زیرساخت خارجی متکی است. براساس توضیحات ارائهشده، ربات برای تشخیص توپ از دوربین داخلی خود استفاده نمیکند و موقعیت توپ و ربات با یک سامانه ثبت حرکت شامل ۳۵ دوربین تعیین میشود. بنابراین، این نمایش هنوز به معنای حضور یک ربات کاملاً خودمختار در زمین تنیس معمولی نیست.
در مقابل، آزمایش جداگانه سرویس خارج از محیط ثبت حرکت نشان میدهد پژوهشگران در حال کاهش این وابستگی هستند. اطلاعیه رسمی پروژه میگوید این بخش با یک دوربین و یک ردیاب مصرفی اجرا شده است. AdaPT در مجموع نشان میدهد رباتهای انساننما میتوانند علاوه بر یادگیری وظایف ورزشی، بخشی از سبک حرکتی ورزشکاران حرفهای را نیز از دادههای ویدئویی فرا بگیرند.
بیشتر بخوانید: ربات Aceii One؛ مربی هوشمند تنیس که در چمدان جا می شود +عکس