پژوهشگران دانشگاه ملی سنگاپور موفق شدند ربات نرمی توسعه دهند که بدون استفاده از دوربین یا سیستمهای ردیابی خارجی، میتواند محیط اطراف خود را از طریق حس لامسه و درک حرکتی شبیه انسان تشخیص دهد.
به گزارش سرویس رباتیک تکناک، این پروژه روی مفهومی به نام «پروپریوسپشن» یا حس موقعیت بدن تمرکز دارد. این حس که از آن به عنوان «حس ششم بدن» نیز یاد میشود، به انسان اجازه میدهد بدون نگاه کردن، موقعیت اعضای بدن و نحوه حرکت آنها را تشخیص دهد. پژوهشگران سنگاپوری تلاش کردهاند همین توانایی را در رباتهای نرم بازسازی کنند.
رباتهای نرم به دلیل ساختار انعطافپذیر خود برای استفاده در محیطهای حساس مانند مراقبت پزشکی یا تعامل با انسان بسیار مناسب هستند، اما همین انعطافپذیری باعث شده است که کنترل و درک وضعیت بدنه آنها دشوار باشد. حسگرهای کششی این رباتها معمولاً نمیتوانند تفاوت میان حرکت طبیعی ربات و تماس خارجی را تشخیص دهند و همین مسئله سالها یکی از چالشهای اصلی این حوزه بوده است.
پژوهشگران دانشگاه ملی سنگاپور برای حل این مشکل، ربات نرمی طراحی کردهاند که عملکرد آن به نحوه پردازش اطلاعات در مغز انسان شباهت دارد. این چارچوب که «ادراک مورد انتظار» نام گرفته است، ابتدا حرکت مورد انتظار ربات را بر اساس فرمانهای حرکتی پیشبینی میکند و سپس آن را با دادههای واقعی حسگرها مقایسه میکند. اگر اختلافی میان این دو داده وجود داشته باشد، ربات متوجه میشود که نیروی خارجی یا مانعی در محیط وجود دارد.
تیم تحقیقاتی برای آزمایش این فناوری، یک ربات انعطافپذیر را به حسگرهایی مبتنی بر فلز مایع مجهز کرد. این حسگرها توانایی اندازهگیری خمشدگی، کشش و تغییر شکل را دارند و اطلاعات دقیقی از وضعیت بدنه ربات ارائه میدهند. ربات با استفاده از همین دادهها توانست بدون نیاز به دوربین، در محیط حرکت کند و نسبت به موانع واکنش نشان دهد.
مرتبط: پوست هوشمند به ربات ها حس لامسه می دهد

مرتبط: سیستم الکترولمسی WeTac تعامل انسان و ماشین را بهبود میبخشد
در یکی از آزمایشها، پژوهشگران ربات را وارد یک هزارتو کردند. ربات بدون استفاده از سیستمهای تصویربرداری و تنها از طریق حس لامسه و دادههای داخلی، دیوارها را تشخیص داد و مسیر حرکت خود را اصلاح کرد. این آزمایش نشان داد که ربات میتواند در محیطهایی با دید محدود یا تاریکی کامل نیز عملکرد مؤثری داشته باشد.
در آزمایش دیگری، یک اپراتور انسانی حرکاتی مشابه ماساژ درمانی یا اقدامات پزشکی را روی یک مانکن اجرا کرد و ربات این حرکات را یاد گرفت. پس از پایان آموزش، ربات توانست همان حرکات را با دقت بالا تکرار کند. پژوهشگران معتقد هستند که این قابلیت میتواند در آینده برای جراحیهای کمتهاجمی، توانبخشی بیماران یا مراقبت از سالمندان کاربرد داشته باشد.
مرتبط: توسعه دستگاهی ظریف برای تتو الکترونیکی
پروفسور «سسیلیا لاشچی» از دپارتمان مهندسی مکانیک دانشگاه ملی سنگاپور اعلام کرد که این ربات قادر است تماس خارجی را در کمتر از 0.4 ثانیه تشخیص دهد. به گفته او، سامانه جدید حتی میتواند جهت نیروهای واردشده را با خطایی کمتر از 10 درجه شناسایی کند؛ قابلیتی که برای تعامل ایمن میان انسان و ربات اهمیت زیادی دارد.
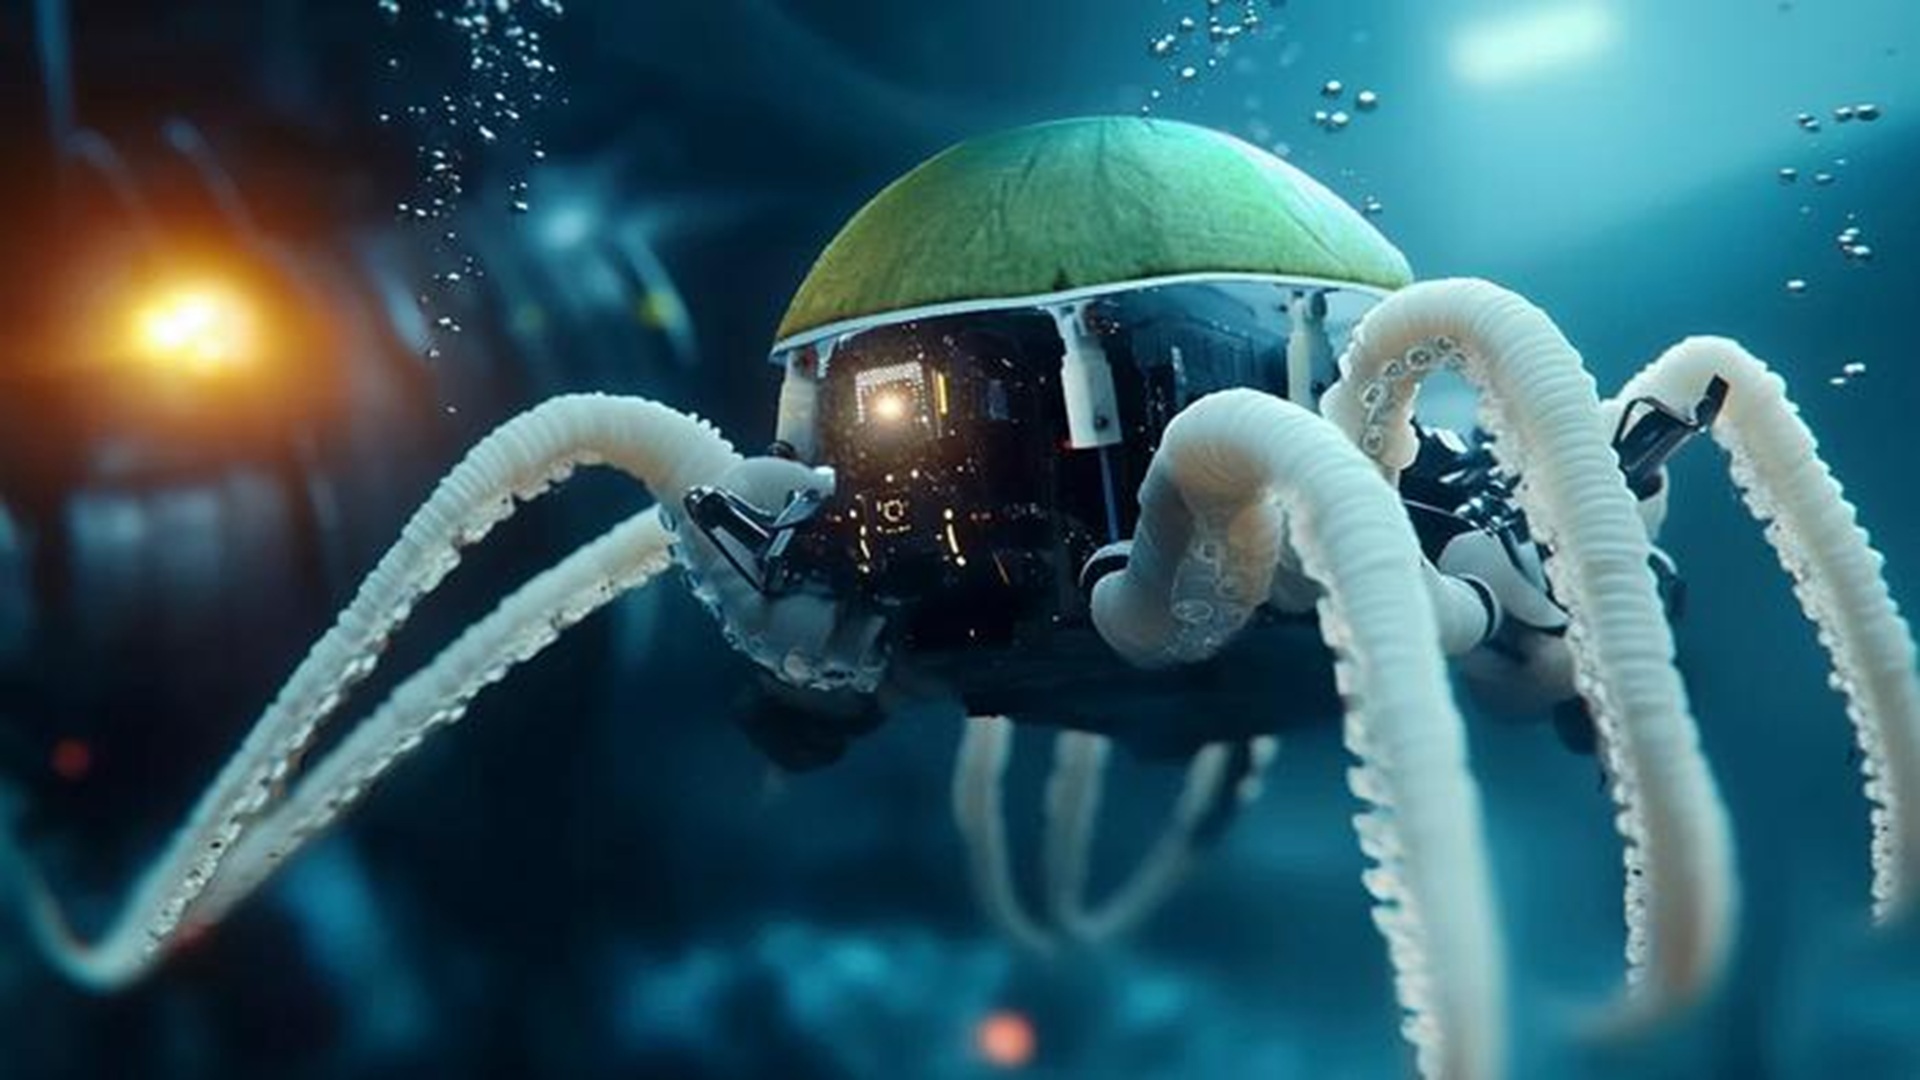
پژوهشگران معتقد هستند که این فناوری میتواند در رباتهای زیرآبی نیز کاربرد گستردهای داشته باشد. برای مثال، رباتهایی الهامگرفته از بازوهای اختاپوس میتوانند در اعماق تاریک اقیانوس یا محیطهای کمدید، تنها با اتکا به حس لامسه حرکت کنند و وظایف مختلفی را انجام دهند.
این تیم تحقیقاتی اکنون قصد دارد با استفاده از مدلهای یادگیری ماشینی، سامانه درک حرکتی ربات را پیشرفتهتر کند تا رباتها بتوانند همانند انسان، از تجربههای گذشته برای ساختن درک دقیقتر از محیط استفاده کنند.