
فهرست مطالب
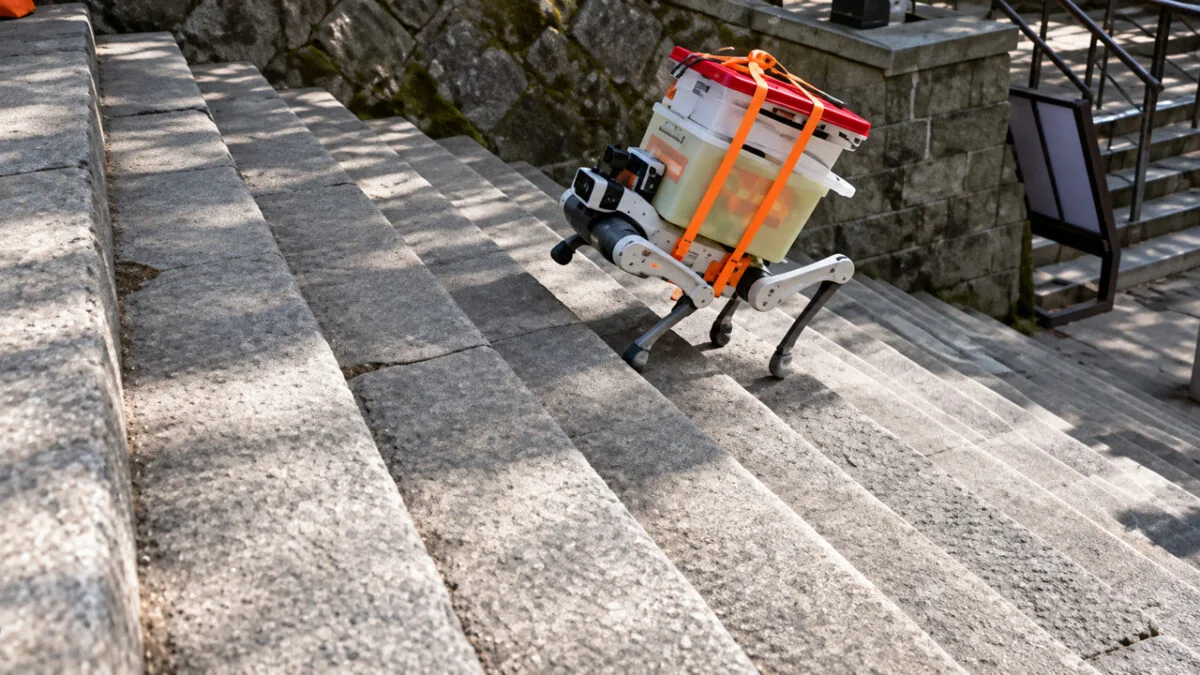
نخستین مسابقه جهانی صعود رباتها به کوه تایشان چین با حضور نزدیک به ۹۰ تیم برگزار شد و یک سگ رباتیک توانست مسیر ۳.۹ کیلومتری را در ۴۳ دقیقه و ۴۱ ثانیه طی کند.
به گزارش سرویس رباتیک تکناک، این مسابقات در دوم نوامبر ۲۰۲۶ در شهر تایآن، واقع در استان شاندونگ برگزار شد و تیمهای سازنده ربات، توانایی ماشینهای دوپا و چهارپای خود را در عبور از مسیرهای دشوار کوهستانی به نمایش گذاشتند.
براساس گزارش New Atlas، این مسابقه با هدف آزمایش توانایی رباتها در حرکت روی سطوح ناهموار برگزار شد. شرکتکنندگان باید از مسیری با بیش از ۳۱۰۰ پله سنگی عبور میکردند. اختلاف ارتفاع، نامنظم بودن پلهها و تغییرات مداوم شیب، شرایطی دشوار برای سیستمهای حرکتی و ناوبری رباتها ایجاد کرده بود.
درحالیکه یک کوهنورد معمولی برای پیمودن این مسیر به حدود یک تا دو ساعت زمان نیاز دارد، سریعترین رباتهای مسابقه توانستند آن را در کمتر از یک ساعت پشت سر بگذارند. البته همه شرکتکنندگان موفق به رسیدن به خط پایان نشدند و تعدادی از رباتها در بخشهای دشوار مسیر متوقف شدند.
این رویداد پس از برگزاری مسابقات مختلف سرعت و ماراتن رباتها در چین انجام شد. با وجود این، صعود از کوهستان چالش متفاوتی برای ماشینهای خودکار محسوب میشود. رباتها باید علاوه بر حفظ سرعت، تعادل خود را روی سطوح نامنظم حفظ کنند و مسیر حرکت را متناسب با شرایط محیط تغییر دهند.
صعود سگ رباتیک از ۳۱۰۰ پله در ۴۳ دقیقه
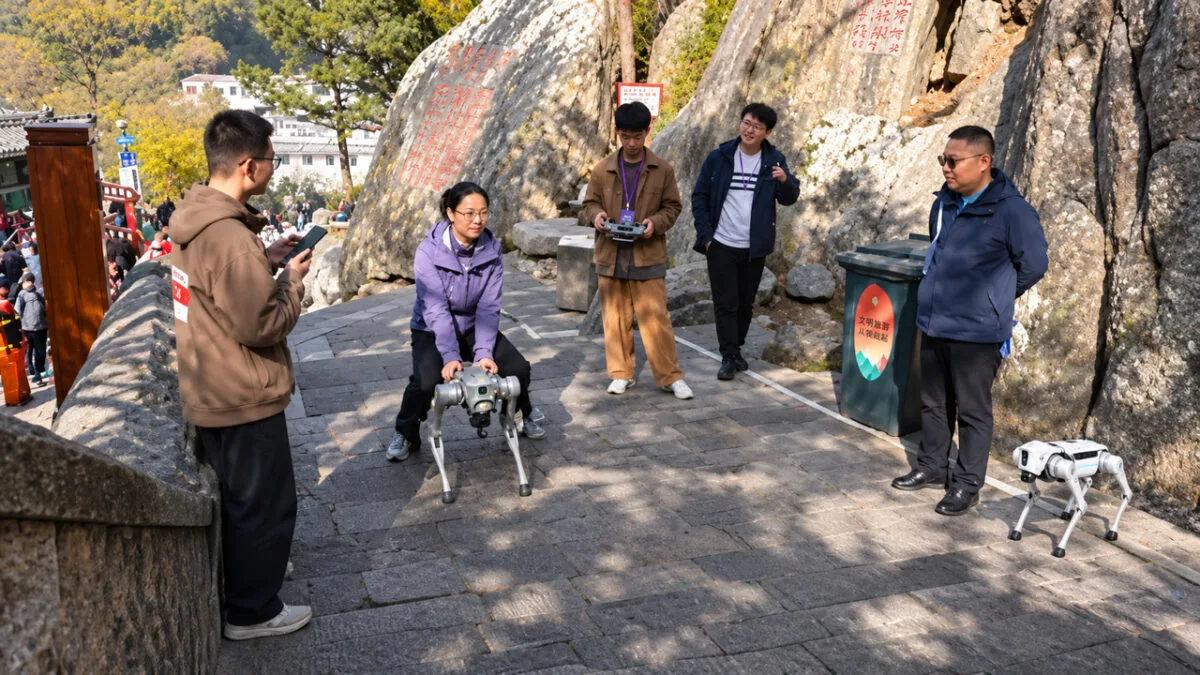
مسیر اصلی مسابقه ۳.۹ کیلومتر طول داشت و اختلاف ارتفاع آن به حدود ۶۰۰ متر میرسید. این مسیر از پلههای سنگی با ارتفاع و عرض متفاوت تشکیل شده بود و بخشهایی از آن نیز سنگفرشهای نامنظم داشت.
در پایان رقابت، ربات چهارپای شرکت Lingyi Technology مستقر در پکن توانست بهترین زمان رسمی را ثبت کند. این شرکت زیرمجموعه Unitree Robotics، سازنده شناختهشده رباتهای چهارپا و انساننما در هانگژو محسوب میشود.
ربات برنده مسیر مسابقه را در مدت ۴۳ دقیقه و ۴۱ ثانیه طی کرد. این عملکرد نشان داد که رباتهای چهارپا میتوانند در شرایط دشوار کوهستانی، سرعت قابل توجهی داشته باشند.
البته شرکت رقیب UNIUBI AI در آزمایشهای پیش از مسابقه، زمان سریعتری به ثبت رسانده بود. سگ رباتیک Cyvet، محصول شاخص این شرکت، مسیر آزمایشی میان هونگمن و ژونگتیانمن را در مدت ۳۵ دقیقه و ۴۷ ثانیه پیمود.
این زمان مربوط به مرحله آزمایشی بود و به عنوان رکورد رسمی مسابقه ثبت نشد. با وجود این، عملکرد ربات چینی Cyvet توجه زیادی را به توانایی رباتهای کوچک در پیمایش مسیرهای کوهستانی و صعود از کوه جلب کرد.
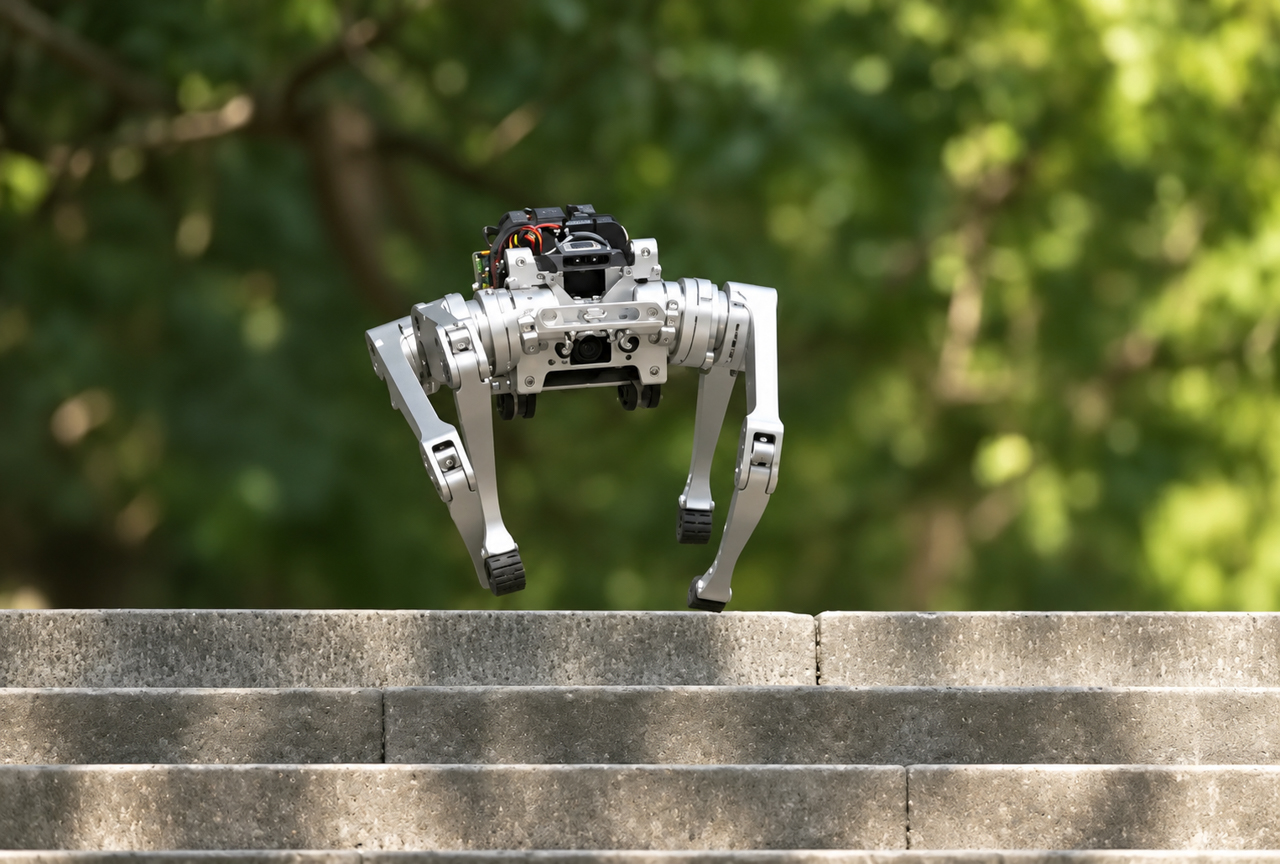
طبق گزارش گلوبال تایمز، کوچکترین ربات حاضر در مسابقه نیز همین مدل Cyvet بود. این ربات برای شناسایی موانع و حرکت روی سطوح نامنظم از فناوری لیدار و نقشهبرداری سهبعدی بلادرنگ استفاده میکرد.
فناوری لیدار با ارسال پرتوهای لیزری و اندازهگیری بازتاب آنها، اطلاعات دقیقی از محیط اطراف جمعآوری میکند. سپس سیستم ناوبری ربات با پردازش این اطلاعات، نقشهای سهبعدی از مسیر میسازد.
این فناوری به ربات اجازه میدهد ارتفاع پلهها، فاصله موانع و تغییرات سطح زمین را تشخیص دهد. سیستم حرکتی نیز موقعیت پاها را متناسب با شرایط مسیر تنظیم میکند.
چن لین، مهندس ناوبری تیم UNIUBI AI در گفتوگو با تلویزیون دولتی چین، سازگاری با مسیر کوه تایشان را بزرگترین چالش مسابقه معرفی کرد.
او توضیح داد که پلههای این کوه قرنها پیش ساخته شدهاند و ابعاد یکسانی ندارند. برخی پلهها بلند و برخی کوتاه هستند. عرض آنها نیز متفاوت است و در بخشهایی از مسیر، سنگفرشهای ناهموار وجود دارد.
بیشتر بخوانید: سگ رباتیک آتشنشان چینی، آتش را از راه دور خاموش می کند + ویدیو
آزمایش تعادل رباتهای چینی در صعود از کوه
کوه تایشان بلندترین قله استان شاندونگ چین محسوب میشود و مسیرهای متعددی برای صعود دارد. طولانیترین مسیر این کوه شامل بیش از ۷ هزار پله است و پیمودن آن برای بسیاری از کوهنوردان چندین ساعت طول میکشد.
حتی مسیرهای سادهتر نیز به دلیل قدمت پلهها و ناهمواری سطح زمین دشوار هستند. بسیاری از این پلههای سنگی صدها سال قدمت دارند و در برخی قسمتها نرده محافظ نیز وجود ندارد.
به همین دلیل، مسابقه صعود رباتها فرصتی مناسب برای بررسی عملکرد آنها در محیطهای واقعی فراهم کرد. شرایط این مسیر تفاوت زیادی با سطوح صاف و کنترلشده آزمایشگاهها دارد.
مسابقات جهانی صعود رباتها به کوه تایشان چین شامل چهار بخش رسمی بود. این بخشها رقابت سرعت رباتهای انساننما، حمل بار در مسیر کوهستانی، صعود با کمک تجهیزات اسکلت بیرونی و شناسایی مسیر در زمینهای ناهموار را شامل میشدند.
هرکدام از این رقابتها جنبه متفاوتی از توانایی رباتها را ارزیابی میکردند. برای مثال، حمل بار به حفظ تعادل هنگام جابهجایی وزن اضافی نیاز دارد. در مقابل، شناسایی مسیرهای ناشناخته توانایی پردازش اطلاعات محیطی و تصمیمگیری سریع را آزمایش میکند.
تصاویر منتشرشده از مسابقه نشان میدهد که رباتها هنگام حرکت، گاهی متوقف میشدند و پس از بررسی شرایط مسیر، صعود را ادامه میدادند.
برخی رباتها با حرکات آهسته و دقیق از پلهها بالا میرفتند. گروهی دیگر نیز از الگوهای حرکتی سریع و جهشی استفاده میکردند. این تفاوتها نشاندهنده روشهای مختلف شرکتهای سازنده برای حل مشکلات حرکتی در محیطهای پیچیده است.
حفظ تعادل یکی از مهمترین چالشهای توسعه رباتهای متحرک محسوب میشود. این مسئله بهویژه برای رباتهای انساننمای دوپا اهمیت بیشتری دارد. ارتفاع زیاد و اتکا به دو پا، کنترل مرکز ثقل را در مسیرهای ناهموار دشوار میکند.
از سوی دیگر، رباتها باید بتوانند بدون دریافت دستور مستقیم از اپراتور انسانی، موقعیت خود را تشخیص دهند و برای ادامه حرکت تصمیم بگیرند.
بیشتر بخوانید: این سگ رباتیک میتواند به کابوس میدان نبرد تبدیل شود
هدف چین از برگزاری مسابقه صعود رباتها از کوه
هدف برگزارکنندگان تنها تعیین سریعترین ربات نبود. این مسابقه برای شناسایی محدودیتهای فناوری و بررسی میزان آمادگی ماشینهای خودکار برای فعالیت در محیطهای واقعی طراحی شده بود.
قابلیتهایی مانند حفظ تعادل، تشخیص موانع و تصمیمگیری بلادرنگ میتوانند نقش مهمی در کاربردهای آینده رباتها داشته باشند.
یکی از مهمترین کاربردهای احتمالی، استفاده از رباتها در عملیات امداد و نجات است. محیطهای آسیبدیده از زلزله، ساختمانهای تخریبشده و مناطق کوهستانی معمولا مسیرهای ناهموار و غیرقابلپیشبینی دارند.
رباتی با توانایی حرکت مستقل در چنین محیطهایی میتواند در آینده برای شناسایی مسیرهای خطرناک یا پشتیبانی از نیروهای امدادی به کار گرفته شود.
همچنین این فناوری برای فعالیت در ساختمانهای چندطبقه، کارخانهها، هتلها و محیطهای مسکونی اهمیت دارد. رباتهای خدماتی باید بتوانند از پلهها عبور کنند و بدون برخورد با موانع، میان طبقات مختلف حرکت کنند.
شیانگ لیگنگ، رئیس مؤسسه صنعت عصر هوشمند پکن در گفتوگو با گلوبال تایمز، مسابقات رباتیک را با نمایشگاههای اولیه خودروها و هواپیماها مقایسه کرد.
او معتقد است چنین رویدادهایی میتوانند میزان بلوغ فناوری را نشان دهند و علاوه بر جلب توجه عمومی، سرمایهگذاران بیشتری را به صنعت رباتیک جذب کنند.
همچنین آزمایش رباتها در شرایط دشوار به مهندسان کمک میکند نقاط ضعف طراحی را شناسایی کنند. سقوط برخی شرکتکنندگان یا ناتوانی آنها در تکمیل مسیر، اطلاعات ارزشمندی برای بهبود سیستمهای حرکتی فراهم میکند.
مسابقات کوهستانی میتوانند روند توسعه رباتهای قابل اعتماد را سرعت ببخشند. با وجود این، دستیابی به عملکرد کاملا مستقل و پایدار همچنان به پیشرفت بیشتر فناوری نیاز دارد.
بیشتر بخوانید: سگ رباتیک کرهای با یک بار شارژ، ماراتن ۴۲ کیلومتری را به پایان رساند
تولید بیش از ۴۰ هزار ربات انساننما در چین
برگزاری مسابقه کوه تایشان همزمان با گسترش فعالیت شرکتهای چینی در صنعت رباتیک انجام شد. چین در سالهای اخیر سرمایهگذاری گستردهای در توسعه رباتهای انساننما و چهارپا داشته است.
گلوبال تایمز با استناد به اطلاعات وزارت صنعت و فناوری اطلاعات چین اعلام کرد که بیش از ۴۰۰ مدل مختلف ربات انساننما در این کشور وارد مرحله تولید شدهاند.
همچنین تعداد رباتهای انساننمای تولیدشده در نیمه نخست سال ۲۰۲۶ از ۴۰ هزار دستگاه فراتر رفته است.
با وجود این پیشرفت، مسابقه کوه تایشان نشان داد که افزایش تولید بهتنهایی برای کاربردی شدن رباتها کافی نیست. توانایی حرکت مستقل، عبور ایمن از موانع و سازگاری با شرایط غیرقابل پیشبینی همچنان اهمیت زیادی دارد.
عملکرد رباتهای شرکتکننده در این مسابقه نشاندهنده پیشرفت فناوری حرکتی آنها است. با وجود این، تبدیل این دستاوردها به محصولات مصرفی و صنعتی قابل اعتماد، به آزمایشهای بیشتر در محیطهای واقعی نیاز خواهد داشت.